












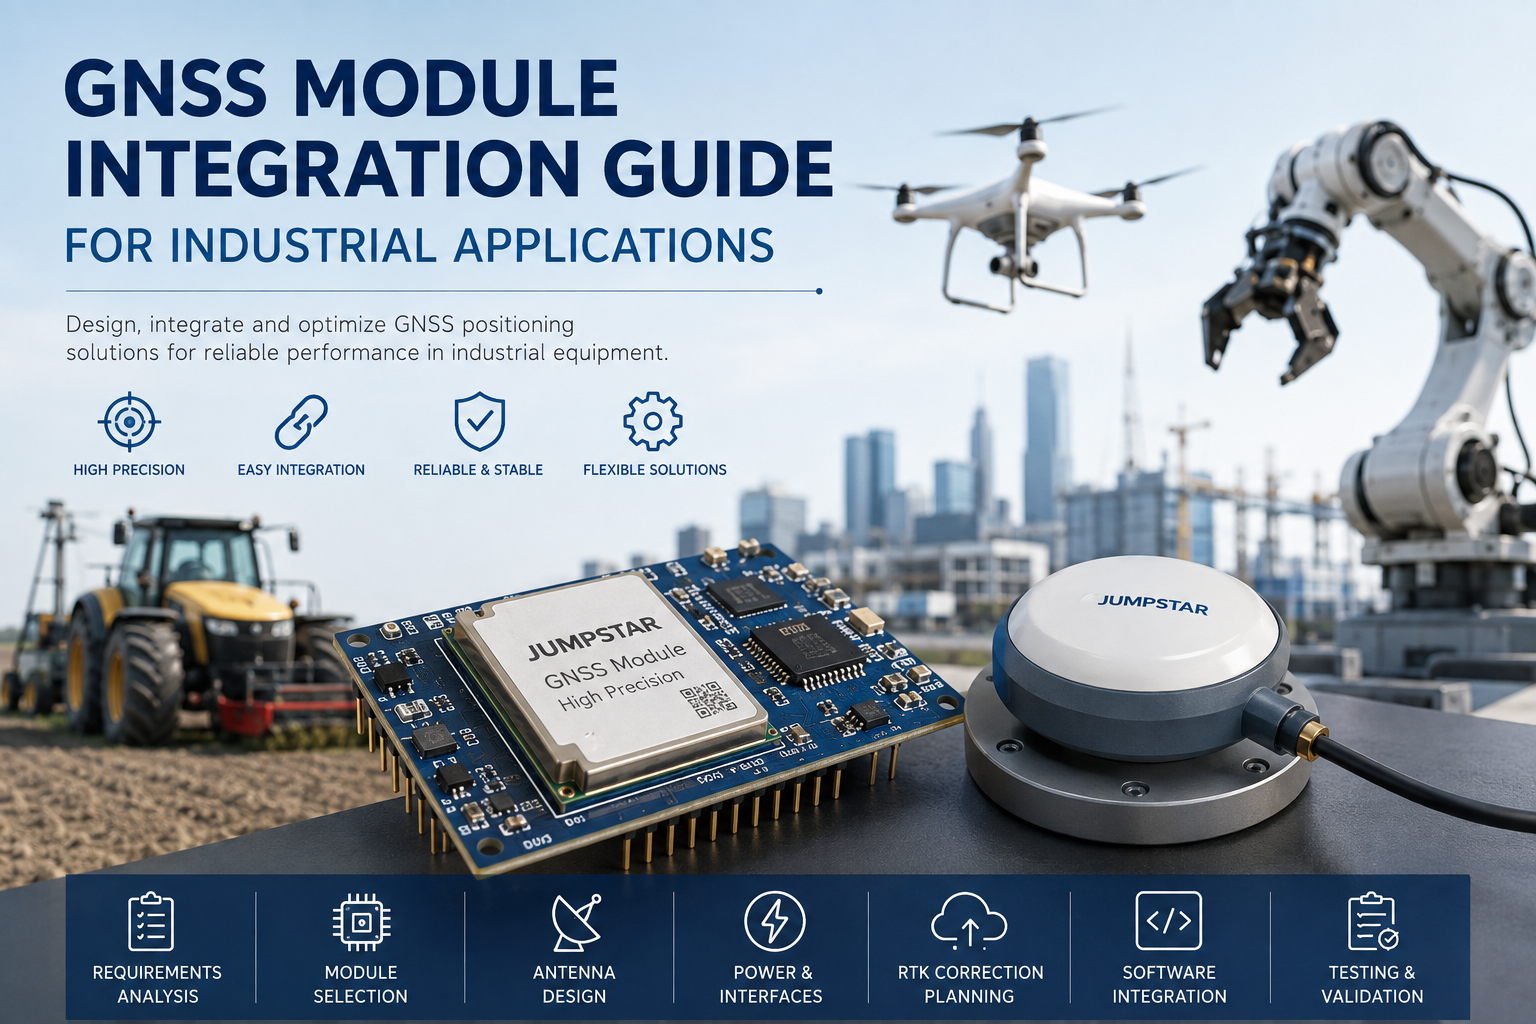
Los UAVs, robots autónomos, maquinaria agrícola, equipos de topografía, vehículos industriales y plataformas móviles dependen cada vez más del posicionamiento GNSS como subsistema central. Para un OEM, integrar un módulo GNSS no es simplemente cuestión de conectar una antena y leer coordenadas. El rendimiento que un dispositivo realmente logra en el campo depende de la antena, la disposición RF, la fuente de alimentación, las interfaces, los datos de corrección, el software y el entorno de instalación.Integración de módulos GNSSes una disciplina de diseño en sí misma — y hacerlo bien pronto es mucho más barato que arreglarlo tras la producción en masa.
Por qué es importante la integración de módulos GNSS para el equipamiento industrial
El equipo industrial utiliza el GNSS de varias maneras distintas:Posicionamientopara informar de la ubicación en tiempo real del dispositivo,Navegaciónpara apoyar la planificación de rutas y la guía automatizada,Automatizaciónpara alimentar la posición de entrada en vehículos autónomos, robots y maquinaria agrícola,Mapeo y recogida de datospara topografía e inspección, y en algunos sistemasSincronización y sincronizacióndel reloj GNSS. No todos los dispositivos industriales necesitan RTK a nivel de centímetro. Los requisitos van desde el GNSS estándar para seguimiento básico, pasando por posicionamiento sub-medidor, hasta RTK de alta precisión para aplicaciones donde la precisión afecta directamente a la calidad del trabajo.
Paso 1 — Definir los requisitos de la solicitud
Empieza por los requisitos, no por el módulo. Documenta lo siguiente antes de evaluar cualquier hardware: precisión de posicionamiento requerida, funcionamiento estático o dinámico, entorno interior y exterior, tasa de actualización, latencia, restricciones de tamaño, presupuesto de energía, interfaces requeridas, configuración de antena, necesidades de datos de corrección y rango de temperatura de funcionamiento.
Cada plataforma valora estos factores de manera distinta. AUAVnormalmente prioriza el tamaño, peso, potencia, tasa de actualización, latencia y cabecera RTK.Maquinaria agrícolaenfatiza la precisión RTK, la repetibilidad, el seguimiento estable del satélite y la operación de larga duración.Equipos de topografíaexige rendimiento RTK, soporte multifrecuencia y multiconstelación y datos de corrección fiables.Robots autónomosLo que más importa es la continuidad de posición, la tasa de actualización, la integración de rumbo y sensores.
Paso 2 — Elige el módulo GNSS adecuado
La selección comienza con la calificación de precisión que realmente necesita la aplicación: posicionamiento estándar, posicionamiento sub-metro o RTK a nivel de centímetro. El soporte de constelación (GPS, BDS, GLONASS, Galileo, QZSS, NavIC y SBAS según el producto) determina cuántos satélites son visibles en una región determinada, por lo que confirma qué soporta cada módulo respecto a su especificación oficial. El soporte de frecuencia es importante para trabajos de alta precisión: la recepción multifrecuencia (por ejemplo L1/L2 o L1/L5) permite al receptor estimar y cancelar el error ionosférico, lo que acelera la inicialización RTK y mejora la robustez. Por último, comprueba la tasa de actualización y la latencia: plataformas dinámicas como UAVs, robots y vehículos autónomos son especialmente sensibles a la salida de posiciones de baja latencia.
Paso 3 — Seleccionar e integrar la antena GNSS
Un módulo GNSS y su antena no pueden diseñarse de forma independiente. La compatibilidad de frecuencia entre módulo y antena es la primera verificación, seguida de la ganancia de la antena, el rendimiento del LNA, la pérdida del cable, la elección del conector, la colocación, el plano de tierra e interferencias RF. La antena debe estar situada con una vista clara del cielo, alejada de grandes obstrucciones metálicas, transmisores de alta frecuencia y motores o electrónica de alta potencia, con un cuidadoso enrutamiento de cables. La distancia física aceptable depende del diseño específico, así que valida la colocación en el conjunto mecánico real en lugar de asumir una regla fija.
Para productos de alta precisión, la calidad de la antena no es agradable: el patrón de ganancia, la estabilidad del centro de fase y el rechazo multipath afectan directamente a las mediciones que procesa el módulo. Un receptor que rinde bien en un banco puede rendir por debajo del esperado en el campo cuando se empareja con una antena inadecuada. JUMPSTAR ofrece unAntenas GNSSGama cubriendo diseños de parche, helicoidales y anillos de estrangulamiento para adaptarse a diferentes requisitos de integración.
Paso 4 — Considera el diseño de potencia e interfaces
La energía y las interfaces son las partes más subestimadas de la integración industrial. En el lado de la potencia, comprueba el rango de voltaje de entrada, el consumo, la estabilidad de la alimentación y el ruido eléctrico: los reguladores conmutados y los motores cerca del módulo pueden degradar el rendimiento del GNSS. En el lado de las interfaces, UART, USB, Ethernet, I2C y CAN se utilizan en diseños industriales, pero las interfaces específicas disponibles dependen del modelo individual del módulo, por lo que confírmalas con la documentación del producto antes de bloquear el diseño del host.
Paso 5 — Datos de corrección RTK del plan
Si la aplicación necesita RTK, planifica la fuente de corrección antes de que el hardware esté terminado. Las opciones incluyen una estación base privada, correcciones de red (servicios tipo CORS) y datos de corrección RTCM transmitidos por radio, telefonía móvil o internet. El rendimiento final de RTK está determinado conjuntamente por el módulo GNSS, los datos de corrección, una antena adecuada y una integración adecuada del sistema — un módulo RTK fuerte no puede compensar una entrega de corrección poco fiable ni una cadena RF mal integrada. JUMPSTAR'sMódulos RTK de alta precisiónestán diseñados para combinarse con flujos de trabajo estándar de corrección.
Paso 6 — Considera entornos operativos complejos
Equipos industriales trabajan donde se desafían las señales: zonas urbanas, cerca de edificios, en campos agrícolas, en zonas industriales, cerca de equipos eléctricos y en plataformas de alta vibración. Dominan tres efectos.Multipath— los edificios, vehículos y estructuras metálicas reflejan señales GNSS antes de llegar a la antena.Interferencia RF— la electrónica propia del dispositivo y el equipo de radio circundante pueden interrumpir la recepción GNSS.Vibración y movimiento— UAVs, robots y máquinas agrícolas combinan movimiento dinámico con vibración mecánica. Las mitigaciones incluyen seguimiento multifrecuencia y multiconstelación, mitigación de interferencias y múltiples trayectorias, posicionamiento de doble antena y fusión de sensores con una IMU.
Paso 7 — Integrar GNSS con el sistema anfitrión
Un módulo GNSS rara vez funciona solo. Intercambia datos con un controlador de vuelo, controlador de vehículo, ordenador industrial, MCU, PLC, software de navegación o IMU, dependiendo del producto. El flujo típico es sencillo:
Para plataformas de alta dinámica, fusionar GNSS con una IMU mantiene la salida de posición durante breves interrupciones de señal y proporciona rumbo cuando el dispositivo está estacionario. Pero GNSS por sí solo no completa una tarea de navegación: proporciona entrada de posición, y el sistema anfitrión convierte esa entrada en guía, control o registro de datos.
Pruebas y validación antes de la producción en masa
Valida el dispositivo completo, no solo el módulo. Prueba la precisión del posicionamiento frente a una referencia conocida, comprueba la velocidad de inicialización RTK y la estabilidad de la corrección, y mide la disponibilidad de señales en diferentes entornos. Realiza pruebas dinámicas en la plataforma real — UAV, vehículo, robot o máquina agrícola — porque el movimiento cambia el rendimiento de la antena y el multipath. Prueba el entorno RF para confirmar que la electrónica del dispositivo no degrada la recepción GNSS y verifica la temperatura y fiabilidad en todo el rango de funcionamiento. El rendimiento en laboratorio y el rendimiento real del sistema no siempre son idénticos, por lo que las pruebas en toda la máquina antes de la producción en masa son innegociables.
Errores comunes en la integración GNSS
Los errores más frecuentes en los proyectos GNSS OEM siguen un patrón reconocible:
- Elegir un módulo solo en función de la precisión— centrándose en el "nivel centímetro" mientras ignoran las interfaces, la alimentación, el entorno y la compatibilidad de antenas.
- Ignorando el diseño de antenas— un buen receptor combinado con una antena mal elegida o mal colocada rinde por debajo del rendimiento en el campo.
- Mal diseño de RF— los circuitos digitales, las etapas de potencia y las radios de comunicación interfieren con la recepción GNSS.
- Planificación de datos de corrección insuficientes— un sistema RTK sin una fuente de corrección fiable nunca ofrece la precisión que califica.
- Pruebas solo bajo condiciones de cielo abierto— el rendimiento se degrada en entornos urbanos, metálicos o industriales que nunca formaron parte del plan de pruebas.
Soluciones GNSS de JUMPSTAR para integración OEM
JUMPSTAR proporciona los bloques completos de un sistema de posicionamiento GNSS:Módulos GNSS, módulos RTK,Placas OEM GNSS, receptores,Antenas, terminales de posicionamiento y soluciones OEM/ODM. Debido a que las necesidades de integración varían en precisión, tamaño, potencia, interfaz, antena y aplicación, JUMPSTAR adapta la oferta al dispositivo en lugar de imponer un módulo único para todos. Tres ejemplos ilustran el rango:
JS-AD56UB8 — Integración GNSS estándar
Un módulo compacto multi-GNSS con alta sensibilidad (-167 dBm), tasa de actualización de 10 Hz y precisión submétrica. Su huella reducida y baja complejidad la convierten en una opción sencilla para UAVs, dispositivos portátiles, logística y seguimiento automovilístico donde el posicionamiento estándar es suficiente. Véase elJS-AD56UB8Para especificaciones completas.
JS-M6D — Integración RTK Multifrecuencia
Un módulo RTK multiconstelación y multifrecuencia con precisión a nivel de centímetro y 96 canales de búsqueda, que soporta GPS, BDS, GLONASS y Galileo. Se adapta a la agricultura de precisión, la topografía y el control de máquinas cuando hay datos de corrección RTK disponibles y el seguimiento de doble frecuencia acelera la inicialización. Véase elJS-M6DPara especificaciones completas.
JS-BCK43H-3 — RTK + IMU para entornos complejos
Un módulo RTK de doble antena con IMU incorporado, precisión de rumbo de 0,2° y capacidad anti-interferencia de 60 dB. El sensor inercial integrado mantiene la salida de posición durante cortos cortes de interrupciones GNSS, lo que lo hace muy adecuado para drones, robots y plataformas autónomas que operan cerca de fuentes de interferencia. Véase elJS-BCK43H-3Para especificaciones completas.
Conclusión
La integración exitosa de módulos GNSS es más que elegir un módulo de alta precisión. El sistema completo — módulo, antena, diseño RF, energía, interfaces, datos de corrección, software y pruebas del sistema — determina qué entrega el dispositivo final en el campo. Definir primero los requisitos, hacer coincidir el módulo con la aplicación, tratar la antena y la disposición RF como parte del diseño, y validar en la plataforma real antes de la producción en masa. JUMPSTAR proporciona módulos GNSS, soluciones RTK, placas OEM, receptores, antenas y soluciones de posicionamiento personalizadas para fabricantes que desarrollan equipos industriales e inteligentes.Contacta con JUMPSTAR para hablar sobre tus requisitos de integración GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


