












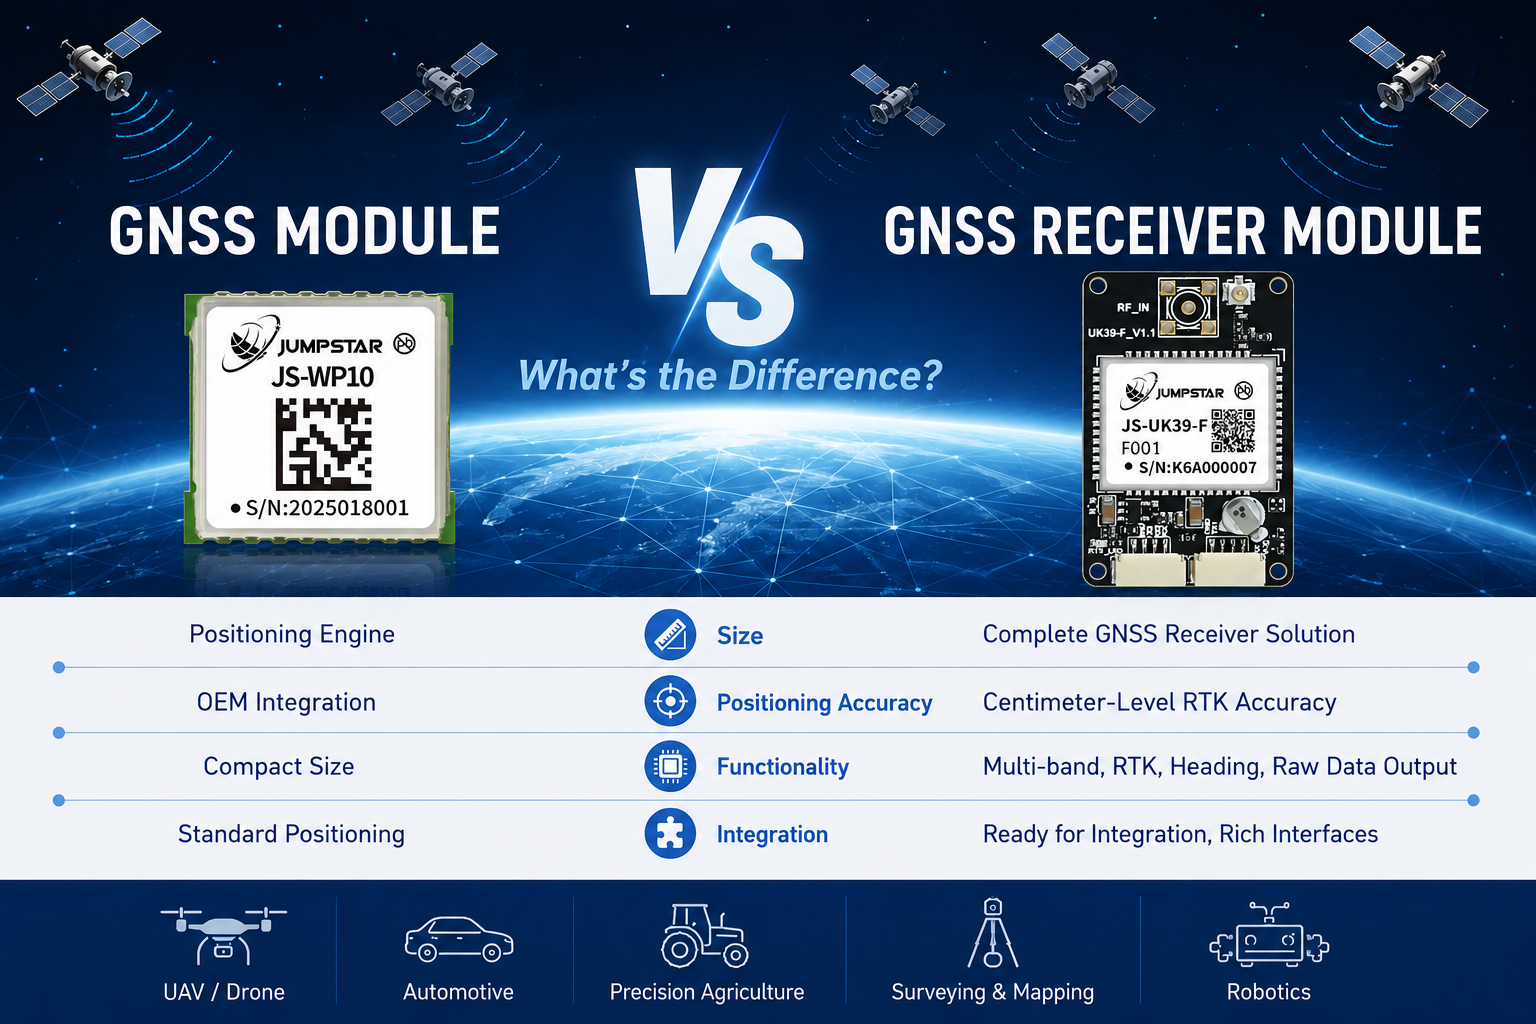
Cuando los ingenieros OEM y los integradores de sistemas empiezan a evaluar el hardware de posicionamiento GNSS para sus productos, una de las primeras preguntas que encuentran es esta: ¿debería usar un módulo GNSS o necesito un módulo receptor GNSS? Los términos suenan similares y muchos proveedores los usan indistintamente, pero ambos representan niveles fundamentalmente distintos de integración de hardware, capacidad de procesamiento de señales y rendimiento de posicionamiento.
Elegir la solución equivocada puede suponer sobreingeniería de un simple dispositivo de seguimiento con hardware RTK innecesario, o peor aún, diseñar un sistema autónomo de precisión alrededor de un módulo GNSS básico que no puede ofrecer la precisión que exige la aplicación. La decisión afecta a más que solo a la lista de materiales. Define el diseño de tu hardware, el esfuerzo de firmware, el presupuesto de energía, el coste del producto y, en última instancia, tu tiempo de lanzamiento al mercado.
Este artículo se basa en la experiencia real de integración para explicar qué separa a unMódulo GNSSde unMódulo receptor GNSS, cuando unMódulo receptor GNSS RTKSe vuelve necesario y cómo decidir qué nivel de hardware de posicionamiento se adapta a tu aplicación. Utilizaremos ejemplos concretos de productos deJUMPSTAR GNSSPara fundamentar cada concepto en hardware real, pero el marco de decisión se aplica independientemente del proveedor que elijas finalmente.
¿Qué es un módulo GNSS?
AMódulo GNSSes un componente de posicionamiento compacto e integrado diseñado para la incrustación directa en un producto OEM. Piénsalo como un motor de navegación por satélite autónomo en una pequeña PCB. Incluye un chipset GNSS, interfaz RF y componentes pasivos necesarios montados en una sola placa, listos para ser soldados en la PCB principal del sistema anfitrión o conectados mediante una interfaz estándar.
Características clave de un módulo GNSS
- Factor de forma compacto— que normalmente miden menos de 15 mm × 15 mm, estos módulos ocupan un espacio mínimo en la placa y encajan fácilmente en diseños con espacio limitado.
- Bajo consumo energético— optimizado para funcionamiento alimentado por batería, con un consumo típico de corriente de decenas de miliamperios durante el seguimiento continuo.
- Recepción en una sola banda— la mayoría de los módulos GNSS embebidos operan en la banda L1, proporcionando una precisión de posicionamiento de 2–3 metros bajo condiciones de cielo abierto.
- Listo para la integración OEM— interfaces de comunicación estándar como UART, I²C o SPI permiten una conexión directa a un microcontrolador anfitrión.
- Soporte para todas las constelaciones— los módulos modernos rastrean GPS, GLONASS, BeiDou y Galileo simultáneamente, mejorando la fiabilidad de la fiabilidad y el tiempo para la primera reparación.
Un módulo GNSS requiere una antena externa conectada mediante una almohadilla de entrada RF o un conector U.FL. El sistema anfitrión es responsable de la gestión de la energía, el análisis de datos (NMEA o protocolo binario) y cualquier procesamiento a nivel de aplicación de los datos de posición. El propio módulo gestiona internamente la adquisición, seguimiento y cálculo de posición de satélites.
Ejemplo: Módulo GNSS embebido JUMPSTAR JS-WP10
El JS-WP10 ilustra cómo es en la práctica un módulo GNSS embebido típico. Con solo 10,5 × 9,7 mm, ofrece un posicionamiento de precisión estándar a una tasa de actualización de 5 Hz con 210 canales de adquisición y seguimiento. Soporta recepción concurrente en las cuatro constelaciones principales de la banda L1, logrando una precisión de posicionamiento autónoma de aproximadamente 2,0 metros.
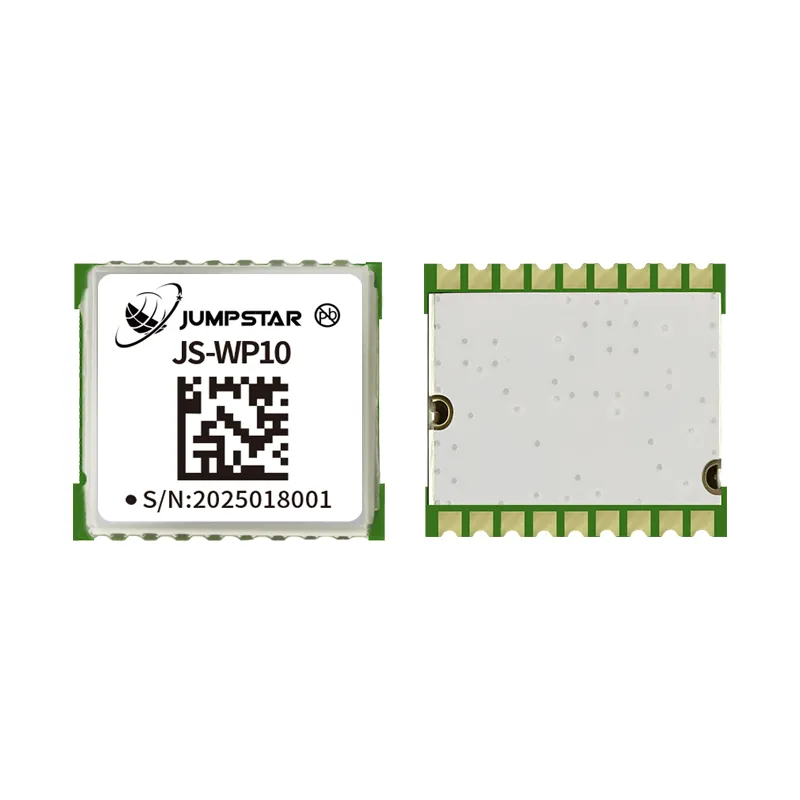
Módulo GNSS embebido JS-WP10
Módulo GNSS L1 de precisión estándar con 210 canales, tasa de actualización de 5 Hz y recepción concurrente en todas las constelaciones. Compacto de 10,5 × 9,7 mm diseñado para la integración directa de OEM en drones, dispositivos IoT y electrónica de consumo.
Ver detalles del producto →Un ingeniero que integra el JS-WP10 solo necesita proporcionar una antena, una fuente estable de 3,3V y una conexión UART al MCU anfitrión. Las oraciones NMEA llegan a la velocidad de baudios configurada, y el firmware del anfitrión analiza latitud, longitud, altitud y velocidad. El esfuerzo de integración se mide en días, no en semanas. Esta simplicidad convierte a los módulos GNSS embebidos en la opción predeterminada para aplicaciones que requieren un posicionamiento fiable sin la complejidad del procesamiento de corrección de alta precisión.
¿Qué es un módulo receptor GNSS?
AMódulo receptor GNSS— particularmente unMódulo receptor GNSS RTK— representa un avance significativo en integración de hardware, capacidad de procesamiento de señales y precisión de posicionamiento. Mientras que un módulo GNSS básico proporciona posicionamiento autónomo en el rango de 2–3 metros, un módulo receptor GNSS RTK ofrece precisión a nivel de centímetro aplicando correcciones cinemáticas en tiempo real a las mediciones de fase portadora.
¿Qué hace diferente a un módulo receptor RTK GNSS?
Un módulo receptor GNSS RTK se basa en los fundamentos de un módulo GNSS estándar, pero añade varias capacidades críticas que permiten un posicionamiento de alta precisión:
- Recepción multifrecuencia— en lugar de solo L1, estos módulos rastrean señales L1/L2 (y a veces L5) simultáneamente. El funcionamiento en doble frecuencia permite al módulo calcular y compensar el retardo ionosférico, que es la mayor fuente de error de posicionamiento GNSS.
- Seguimiento por fase portadora— más allá de las mediciones de pseudorango (fase de código), los módulos RTK rastrean la fase de onda portadora de las señales GNSS. Esto proporciona mediciones de distancia mucho más precisas, esenciales para la posición a nivel de centímetro.
- Procesamiento de corrección RTCM— el módulo acepta datos de corrección en formato RTCM de una estación base o red NTRIP y aplica correcciones diferenciales en tiempo real para resolver ambigüedades enteras en mediciones de fase portadora.
- Operación dual-modo base/Rover— muchos módulos receptores RTK pueden configurarse como estación base (correcciones de transmisión) o como rover (receptores y aplicando correcciones), proporcionando flexibilidad de despliegue.
- Mayor número de canales— los canales dedicados de búsqueda y seguimiento gestionan la carga computacional adicional del procesamiento de señales multifrecuencia y multiconstelación.
Ejemplo: Módulo receptor JUMPSTAR JS-UK39-F RTK GNSS
El JS-UK39-F demuestra lo que ofrece un módulo receptor RTK GNSS de producción. Opera en frecuencias L1 y L2 a través de constelaciones GPS, GLONASS, BeiDou y Galileo, con 192 canales de búsqueda y 60 canales dedicados de seguimiento. La precisión de posicionamiento RTK alcanza 1 cm + 1 ppm horizontalmente, con una tasa de actualización de hasta 25 Hz. La sensibilidad se extiende hasta -167 dBm para el seguimiento, lo que permite un rendimiento fiable en entornos desafiantes donde un módulo estándar perdería el bloqueo.

Módulo receptor JS-UK39-F RTK GNSS
Módulo de posicionamiento RTK a nivel centímetro con soporte de doble frecuencia L1/L2, 192 canales de búsqueda + 60 de seguimiento, sensibilidad de seguimiento de -167 dBm, tasa de actualización de 25 Hz y funcionamiento Base/Rover en doble modo. Diseñado para navegación con UAV, agricultura de precisión, topografía y sistemas autónomos.
Ver detalles del producto →Integrar el JS-UK39-F requiere más esfuerzo de diseño que un módulo básico. El ingeniero debe gestionar el flujo de datos de corrección (normalmente llegando a través de un enlace de comunicación separado como radio 4G o UHF), implementar el análisis y reenvío RTCM al módulo y gestionar la configuración del módulo para la operación en la base o del rover. La recompensa por esta complejidad adicional es dos órdenes de magnitud de mayor precisión en el posicionamiento: centímetros en lugar de metros. Para aplicaciones donde la precisión de posicionamiento determina directamente el valor del producto — guiado de maquinaria autónoma, medición de grado topográfico, trayectorias de vuelo precisas de UAV — este compromiso no solo está justificado; Es esencial.
Módulo GNSS vs Módulo receptor GNSS: Diferencias clave
La siguiente tabla resume las diferencias críticas de ingeniería entre un módulo GNSS estándar y un módulo receptor GNSS RTK. Usa esto como referencia rápida al evaluar hardware para un nuevo diseño.
| Parámetro | Módulo GNSS | Módulo receptor RTK GNSS |
|---|---|---|
| Integración de hardware | Chipset + interfaz RF en una sola placa; El MCU host gestiona la lógica de aplicaciones | Motor GNSS completo con RF multibanda, procesamiento RTK y manejo de datos de corrección a bordo |
| Precisión de posicionamiento | 2–3 metros (autónomo) | 1 cm + 1 ppm (RTK fijo) |
| Soporte de frecuencia | Solo L1 (de una sola banda) | Doble frecuencia L1/L2; algunos soportan L5 |
| Capacidad RTK | No disponible | Sí— Entrada de corrección RTCM, seguimiento de fase portadora, resolución de ambigüedad |
| Datos de corrección | No se requiere ninguna | RTCM desde la estación base o el caster NTRIP requerido para el funcionamiento RTK |
| Recuento de canales | ~200 búsqueda + seguimiento combinados | 192+ canales de búsqueda más 60+ canales de seguimiento dedicados |
| Sensibilidad | Típicamente seguimiento de -165 a -162 dBm | -167 dBm de sensibilidad de seguimiento; Mejor adquisición de señales en entornos de señal débil |
| Update Rate | Típico de 1–10 Hz | Hasta 25 Hz; Soporta aplicaciones de alta dinámica |
| Modo base/rover | No soportado | Sí— configurable como estación base o rover |
| Complejidad del desarrollo | Bajo— antena + potencia + UART; Salida NMEA lista para usar | De media a alta— gestión de datos de corrección, protocolo RTCM, gestión de configuración requerida |
| Consumo de energía | Consumo típico de 30–80 mW | Típico de 200–500 mW (procesamiento adicional y cadenas de RF dobles) |
| Aplicaciones típicas | Seguimiento de activos, sensores IoT, drones de consumo, dispositivos vestidos | Equipos de topografía, vehículos autónomos, agricultura de precisión, navegación con UAV, robótica |
| Coste | Bajo — mínimo coste de la lista de materiales y esfuerzo de integración | Más alto — refleja hardware adicional, firmware y rendimiento |
Conclusión clave
Si tu aplicación requiere una precisión superior a 1 metro, casi con toda seguridad estás considerando un módulo receptor RTK GNSS. Un módulo GNSS estándar no puede físicamente alcanzar este nivel de precisión independientemente de la calidad de la antena o de la optimización del firmware.
Módulo GNSS vs Módulo receptor RTK GNSS: Diferencias en la arquitectura de hardware
Comprender las diferencias arquitectónicas entre estas dos soluciones ayuda a los ingenieros a planificar el diseño de sus sistemas de forma más eficaz. Los requisitos de integración varían significativamente tanto en hardware como en firmware.
Arquitectura estándar de módulos GNSS
Un módulo GNSS estándar implementa una cadena de señales sencilla:
- Entrada de antena— antena pasiva o activa conectada mediante U.FL o una plataforma de soldadura.
- Filtro SAW + LNA— filtrado pasa-banda y amplificación de bajo ruido de las señales GNSS L1.
- Interfaz RF + procesador de banda base— conversión descendente de señal, adquisición y seguimiento.
- Cálculo de posición— el firmware a bordo calcula PVT (Posición, Velocidad, Tiempo) a partir de mediciones de pseudodistancia.
- Salida serial— oraciones NMEA o protocolos binarios específicos del proveedor que se envían al MCU anfitrión vía UART/I²C/SPI.
Desde la perspectiva del sistema anfitrión, el módulo GNSS es esencialmente un periférico. El MCU anfitrión lee el flujo serial, extrae los campos que necesita y alimenta los datos a la aplicación. No hay datos de corrección que gestionar, ni estación base que configurar, ni resolución de ambigüedades que monitorizar. La arquitectura del sistema es simplemente:
Antena GNSS → Módulo GNSS → Aplicación → MCU Host
Arquitectura del módulo receptor RTK GNSS
Un módulo receptor GNSS RTK requiere una arquitectura de sistema más sofisticada. Más allá de la cadena de señales GNSS estándar, añade varias capas críticas de procesamiento:
- Interfaz RF multibanda— cadenas RF separadas para L1 y L2 (y L5 cuando sea compatible), cada una con filtrado y amplificación dedicados.
- Procesamiento de señales en paralelo— el procesador de banda base gestiona simultáneamente el seguimiento de fase de código y fase portadora a lo largo de todas las bandas de frecuencia activas y constelaciones.
- Motor RTK— este es el factor clave que diferencia. El motor RTK aplica datos de corrección a las mediciones de fase portadora, resuelve ambigüedades enteras y produce la solución RTK fija.
- Interfaz de datos de corrección— el módulo debe recibir datos de corrección RTCM de una fuente externa (estación base, lanzador NTRIP o enlace de radio). Esto suele llegar a través de un canal de comunicación separado.
- Producción de alta frecuencia— Datos de posición, velocidad y actitud corregidos RTK a 10–25 Hz para soportar aplicaciones dinámicas.
La arquitectura del sistema para una solución RTK añade una ruta de datos de corrección externa:
Antena GNSS → Módulo receptor RTK → Aplicación → MCU Host
↑ Datos de corrección (RTCM vía 4G/UHF/NTRIP)
Esta complejidad adicional tiene implicaciones prácticas para el equipo de diseño. El ingeniero de hardware debe añadir un módem de datos de corrección (módulo 4G o radio UHF) a la lista de materiales (BOM). El ingeniero de firmware debe implementar análisis y reenvío de mensajes RTCM, gestionar la conectividad del cliente NTRIP y gestionar el modo operativo del receptor (base vs. rover) y la configuración. El equipo de validación debe probar el tiempo de adquisición de la fijación RTK, el rendimiento de la readquisición y la precisión bajo diversas distancias base y condiciones ambientales.
¿Cuándo deberías elegir un módulo GNSS?
Un módulo GNSS estándar es la elección correcta cuando los requisitos de tu solicitud se encuentran dentro de estos límites:
Una precisión de posicionamiento de 2–3 metros es suficiente
Si tu producto necesita saber en qué calle se encuentra un vehículo, en qué campo está desplegado un nodo sensor o la ubicación aproximada de un paquete, un módulo GNSS estándar ofrece más que suficiente precisión. Aplicaciones como la telemática de flotas, rastreadores de activos y sensores ambientales IoT funcionan bien dentro de este rango de precisión.
La duración de la batería es una preocupación principal
Los módulos GNSS embebidos consumen significativamente menos energía que los módulos receptores RTK — normalmente entre una quinta y una décima parte de la corriente. Para dispositivos alimentados por batería que deben funcionar durante meses o años entre cargas, el ahorro de energía de un módulo estándar es decisivo. El JS-WP10, por ejemplo, puede entrar en modos de seguimiento de bajo consumo que prolongan considerablemente la duración de la batería manteniendo actualizaciones periódicas de posición.
El espacio en la PCB y el coste de la lista de materiales están muy limitados
Los módulos estándar GNSS con huellas inferiores a 12 mm × 12 mm se integran incluso en los diseños con mayor espacio limitado. Con un número mínimo de componentes externos — normalmente solo una antena, condensadores desacopladores y un condensador de respaldo para el RTC — el área total de la PCB y el coste de la lista de materiales siguen siendo bajos.
El calendario de desarrollo es agresivo
Integrar un módulo GNSS estándar es un proceso bien entendido. La mayoría de los módulos generan oraciones NMEA por defecto, y los diseños de referencia, notas de aplicación y recursos comunitarios están ampliamente disponibles. Un ingeniero embebido experimentado puede tener un módulo que produzca correcciones de posición fiables en una PCB prototipo en un solo día laboral.
Mejor ajuste
Las aplicaciones típicas de módulos GNSS estándar incluyen drones de consumo con funcionalidad básica RTH (Return to Home), etiquetas de seguimiento de activos, nodos sensores agrícolas, collares de seguimiento de fauna silvestre y cualquier dispositivo IoT donde conocer la posición dentro de unos pocos metros satisface el caso de uso.
¿Cuándo deberías elegir un módulo receptor RTK GNSS?
Un módulo receptor RTK GNSS se vuelve necesario cuando la aplicación exige una precisión de posicionamiento que un módulo estándar no puede proporcionar fundamentalmente. Estos son los escenarios en los que RTK es la decisión correcta:
Necesitas precisión a nivel centímetro
El equipo de topografía, el control de máquinas de construcción y la guía de implementos agrícolas de precisión requieren una precisión de posicionamiento en el rango de centímetros. Una desviación de incluso 10–20 centímetros hace que estos sistemas sean inutilizables para su propósito previsto. El JS-UK39-F ofrece una precisión RTK de 1 cm + 1 ppm, que es el nivel de precisión del que dependen los topógrafos profesionales y los sistemas de control de máquinas.
Tu aplicación opera en entornos con problemas de señal
Los cañones urbanos, el dosel de árboles y estructuras metálicas cercanas crean atenuación de múltiples trayectorias y señales. Los módulos receptores RTK con sensibilidad al seguimiento de -167 dBm y soporte multifrecuencia pueden mantener el bloqueo y producir soluciones fiables en condiciones donde los módulos estándar sufren cortes frecuentes. El funcionamiento a doble frecuencia también proporciona corrección ionosférica que mejora la precisión durante periodos de alta actividad solar.
El producto debe funcionar tanto como base como rover
Algunas aplicaciones requieren el mismo hardware para operar como estación base o rover, dependiendo del despliegue. Los equipos de topografía, por ejemplo, pueden configurar una unidad como estación base temporal mientras que otras operan como rovers. Módulos como el JS-UK39-F soportan operación en modo dual, eliminando la necesidad de diseñar y almacenar dos SKUs hardware separadas.
Se requiere un rendimiento dinámico elevado
Los UAV que vuelan a 15–20 m/s, los vehículos terrestres autónomos que navegan a alta velocidad y los sistemas robóticos que ejecutan maniobras rápidas necesitan actualizaciones de posición a tasas significativamente superiores a 10 Hz. Los módulos receptores RTK suelen soportar tasas de salida de 20–25 Hz, proporcionando los datos de posición de baja latencia y alta precisión que los controladores de vuelo y los sistemas de navegación exigen para bucles de control estables.
Importante
Los módulos receptores GNSS RTK no son simplemente "módulos GNSS más precisos". Son plataformas de hardware fundamentalmente diferentes construidas alrededor de una arquitectura de procesamiento de señal distinta. La decisión de usar uno debe depender de si la precisión a nivel de centímetro, el procesamiento multifrecuencia o el soporte para corrección RTK son esenciales para la función central del producto.
¿Cuándo necesitas una solución completa de receptor RTK?
Existe un tercer nivel en la jerarquía de hardware de posicionamiento GNSS más allá de los módulos embebidos: elsolución completa de receptor RTK. Se trata de un dispositivo totalmente integrado y listo para caja que agrupa un motor RTK, un módem de datos de corrección de RF multibanda e interfaces externas en una sola unidad. Se sitúa en la cima de la pirámide de integración:
Módulo GNSS → Módulo receptor RTK GNSS → Solución Completa de Receptor RTK
Las soluciones completas de receptores son la opción adecuada para aplicaciones donde se requiere el máximo rendimiento y el esfuerzo de ingeniería para integrar y certificar una solución a nivel de módulo no tiene sentido económico. Son especialmente adecuados para:
- UAV autónomo y navegación con drones— donde el rumbo de doble antena, la anti-interferencia y la anti-suplantación son obligatorios para un funcionamiento seguro más allá de la línea de visión visual.
- Robótica y vehículos terrestres autónomos— donde los datos de posición y actitud con latencia ultra baja se alimentan directamente en algoritmos de control en tiempo real.
- Sistemas profesionales de topografía— donde el receptor es el instrumento principal de medición y debe cumplir con los estándares de precisión de grado de levantamiento desde el principio.
- Prototipado rápido y producción de bajo volumen— donde el coste NRE de la integración a nivel de módulo supera la prima por unidad de un receptor completo.
Ejemplo: receptor profesional RTK JUMPSTAR X43H-AH
El X43H-AH ilustra lo que aporta una solución completa de receptor RTK. Cuenta con 789 canales hardware para procesamiento de señales multifrecuencia (L1/L2/L5) con constelaciones totales, capacidad de doble dirección de antena y precisión horizontal RTK de 0,6 cm + 0,5 ppm. Diseñado para sistemas autónomos, incorpora protección contra interferencias y suplantaciones junto con una salida de posición con latencia ultra baja hasta 20 Hz.
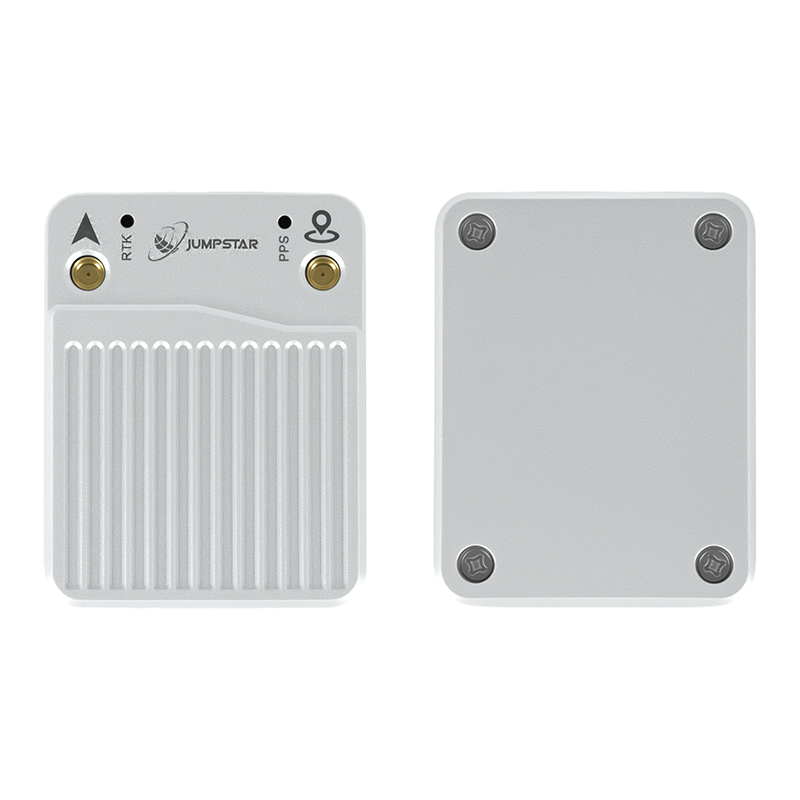
Solución profesional de receptor RTK X43H-AH
Sistema completo de posicionamiento RTK con 789 canales hardware, soporte multifrecuencia L1/L2/L5, cabecera de doble antena, precisión RTK de 0,6 cm + 0,5 ppm, protección contra interferencias y suplantaciones, y salida de latencia ultra baja. Diseñado para la navegación de UAV, robótica e integración de sistemas autónomos.
Ver detalles del producto →La decisión entre integrar un módulo o desplegar un receptor completo se reduce a un equilibrio entre la inversión en ingeniería y el coste unitario. La integración de módulos requiere un mayor esfuerzo de diseño inicial pero produce un menor coste de listas de materiales por unidad en volumen. Una solución completa de receptor reduce el tiempo de lanzamiento al mercado y elimina el riesgo de integración, con un coste de hardware por unidad más alto. Para muchos desarrolladores de sistemas autónomos, el menor plazo de desarrollo y el rendimiento validado de una solución completa lo convierten en el camino preferido.
Cómo elegir la solución GNSS adecuada
Seleccionar el hardware de posicionamiento GNSS adecuado para tu producto requiere trabajar en cuatro puntos clave de decisión. Responder a cada uno con honestidad según los requisitos de tu producto te indicará el nivel de solución correcto.
1. Define tus requisitos de precisión
Este es el filtro más importante. Si tu producto puede funcionar con una precisión de 2–3 metros, un módulo GNSS estándar es casi con toda seguridad la opción adecuada: será más pequeño, barato y sencillo de integrar. Si necesitas una precisión submétrica para navegación a nivel de carril o guía precisa, necesitas al menos un receptor compatible con DGNSS o SBAS. Si necesitas precisión a nivel de centímetro para topografía, control de máquinas o operación autónoma, RTK no es negociable.
- Posicionamiento estándar (2–3 m)→ Módulo GNSS
- Posicionamiento por debajo del metro→ Módulo receptor GNSS con SBAS/DGNSS
- Posicionamiento RTK a nivel centímetro→ Módulo receptor GNSS RTK o receptor RTK completo
2. Considerar los requisitos de integración
¿Cuántos recursos de diseño y desarrollo tenéis disponibles para la integración GNSS? Un enfoque a nivel de módulo requiere diseño de hardware, desarrollo de firmware y validación. Una solución completa de receptor reduce la integración a montaje mecánico, cableado de alimentación y configuración de interfaz de datos. Sé realista respecto a la capacidad y la experiencia de tu equipo.
3. Evaluar el entorno de la aplicación
El entorno operativo afecta tanto la sensibilidad requerida como la necesidad de soporte multifrecuencia. Las aplicaciones que operan en cielo abierto con buena visibilidad satelital pueden alcanzar sus objetivos de precisión con hardware más sencillo. Las aplicaciones en entornos urbanos, bajo el dosel arbóreo o cerca de superficies reflectantes requieren mejor sensibilidad, corrección ionosférica multifrecuencia y posiblemente características anti-interferencia.
- Cielo abierto, dinámica estacionaria o de baja intensidad→ módulo estándar de GNSS puede ser suficiente.
- Cañones urbanos, obstrucción parcial→ módulo receptor multiconstelación y mayor sensibilidad recomendado.
- Entornos industriales de alta interferencia→ receptor RTK con protección contra interferencias y suplantaciones.
4. Considerar los recursos y el calendario de desarrollo
Integrar un módulo GNSS suele requerir entre 2 y 4 semanas de esfuerzo de ingeniería para un equipo embebido competente, además de ajuste y validación de antenas. Un módulo receptor GNSS RTK añade gestión de datos de corrección, implementación del cliente NTRIP y validación del rendimiento RTK — espera entre 6 y 12 semanas para un diseño listo para producción. Una solución completa de receptor RTK puede integrarse en días, convirtiéndola en la vía más rápida para llegar al mercado.
Soluciones de posicionamiento GNSS JUMPSTAR
JUMPSTAR proporciona hardware de posicionamiento GNSS en los tres niveles de la pirámide de integración, permitiendo a los clientes OEM seleccionar el nivel de solución que se ajuste a sus requisitos de aplicación y recursos de desarrollo:
- Módulos GNSS embebidos— componentes compactos y de bajo consumo para integración directa de OEM. Adecuado para dispositivos IoT, drones de consumo, rastreadores de activos y cualquier aplicación donde la precisión estándar y el impacto mínimo de la lista de materiales sean prioritarios.
- Módulos receptores RTK GNSS— módulos de posicionamiento multifrecuencia, a nivel de centímetro, con soporte de corrección RTK, operación base/rover dual y salida a 25 Hz. Construido para equipos de topografía, agricultura de precisión, navegación con UAV y sistemas autónomos.
- Soluciones profesionales de receptores RTK— sistemas de posicionamiento completos y listos para carcasa con 789 canales, cabecera de doble antena, protección contra interferencias y suplantaciones, y salida de latencia ultra baja. Ideal para UAVs autónomos, robótica y aplicaciones profesionales de agrimensura.
La clave para seleccionar la solución adecuada es entender dónde encaja tu aplicación en el espectro de precisión frente a integración.Explora toda la gama de productosocontacta con el equipo de ingeniería de JUMPSTARpara hablar de tus necesidades específicas.
Preguntas frecuentes
¿Cuál es la diferencia entre un módulo GNSS y un módulo receptor GNSS?
Un módulo GNSS es un componente básico de posicionamiento embebido que proporciona posicionamiento autónomo con una precisión de 2–3 metros mediante recepción de banda única (L1). Un módulo receptor GNSS, especialmente un módulo receptor RTK GNSS, añade soporte multifrecuencia, seguimiento de fase portadora, procesamiento de corrección RTCM y operación en modo dual base/rover, permitiendo una precisión de posicionamiento a nivel centímetro. El módulo receptor incluye una capacidad significativamente mayor de procesamiento de señales y requiere datos de corrección externos para el funcionamiento RTK.
¿Es un módulo receptor GNSS RTK más preciso que un módulo GNSS estándar?
Sí, por aproximadamente dos órdenes de magnitud. Un módulo GNSS estándar normalmente alcanza una precisión autónoma de 2–3 metros. Un módulo receptor RTK GNSS alcanza 1 cm + 1 ppm bajo condiciones fijas RTK. Esta mejora de precisión proviene del seguimiento de la fase portadora de doble frecuencia y del procesamiento de corrección diferencial en tiempo real — capacidades que los módulos GNSS estándar no poseen.
¿Necesitan los módulos GNSS un procesador externo?
Sí. Los módulos GNSS emiten datos de posición (normalmente en formato NMEA) a través de una interfaz serial, pero requieren un microcontrolador anfitrión para analizar los datos, gestionar la configuración del módulo e integrar la información de posicionamiento en la aplicación. El MCU host gestiona la gestión de energía, los protocolos de comunicación y cualquier procesamiento específico de la aplicación.
¿Qué solución GNSS es mejor para aplicaciones UAV?
Depende del perfil de misión del UAV. Los drones de consumo y aficionados que realizan funciones básicas de Retorno a Casa pueden usar un módulo GNSS estándar. Los UAV profesionales que realizan topografías de precisión, inspección autónoma o pulverización agrícola requieren un módulo receptor RTK GNSS para una precisión a nivel de centímetro. Los UAV autónomos que operan más allá de la línea de visión visual pueden necesitar una solución receptora RTK completa con doble rumbo de antena y protección contra interferencias para navegación crítica para la seguridad.
¿Cuándo debería elegir el posicionamiento RTK en lugar del GNSS estándar?
Elige RTK cuando la función principal de tu aplicación depende de una precisión de posicionamiento superior a 1 metro. Esto incluye topografía y cartografía, agricultura de precisión (auto-dirección y control de secciones), guiado de máquinas de construcción, navegación autónoma de vehículos y cualquier aplicación en la que un error de posicionamiento de incluso unas pocas decenas de centímetros comprometa el rendimiento o la seguridad del producto.
¿Se pueden integrar módulos receptores GNSS en productos OEM?
Por supuesto. Los módulos receptores RTK GNSS están diseñados específicamente para la integración OEM. Normalmente se suministran como productos a nivel de placa que pueden montarse dentro de la carcasa del sistema anfitrión, conectados al MCU host mediante interfaces serie estándar. Las principales consideraciones adicionales de diseño en comparación con un módulo básico son el enlace de comunicación de datos de corrección y el aumento de los requisitos de potencia y área de la PCB.
¿Cuál es la diferencia entre un módulo GNSS y una placa OEM?
Los términos a veces se usan indistintamente, pero los módulos GNSS suelen ser componentes embebidos más pequeños y de menor coste, con capacidad básica de posicionamiento y interfaces externas mínimas. Las placas OEM son receptores RTK más grandes y potentes, con una E/S más rica, mayores tasas de actualización y firmware de calidad survey. Una placa OEM está más cerca de una solución de receptor completa que de un módulo GNSS básico, y normalmente requiere menos procesamiento en el lado del host que una integración a nivel de módulo.
¿Necesito una estación base para que RTK funcione?
Sí, el posicionamiento RTK requiere una fuente de datos de corrección. Esto puede ser una estación base física que se instala en una ubicación conocida, un servicio RTK de red (NTRIP) accedido vía internet, o una red local CORS (Estación de Referencia de Operación Continua). Los datos de corrección se transmiten en formato RTCM y deben enviarse al módulo receptor GNSS RTK a través de un enlace de comunicación como 4G celular, radio UHF o Wi-Fi.
Recursos relacionados:
•Productos JUMPSTAR GNSS— Explora la cartera completa de productos
•Contacta con JUMPSTAR— Comenta tu proyecto con un ingeniero de aplicaciones
•Hoja técnica de JS-WP10— Módulo estándar de precisión GNSS
•Hoja técnica de JS-UK39-F— Módulo receptor RTK GNSS
•Hoja técnica X43H-AH— Solución profesional de receptor RTK
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


