












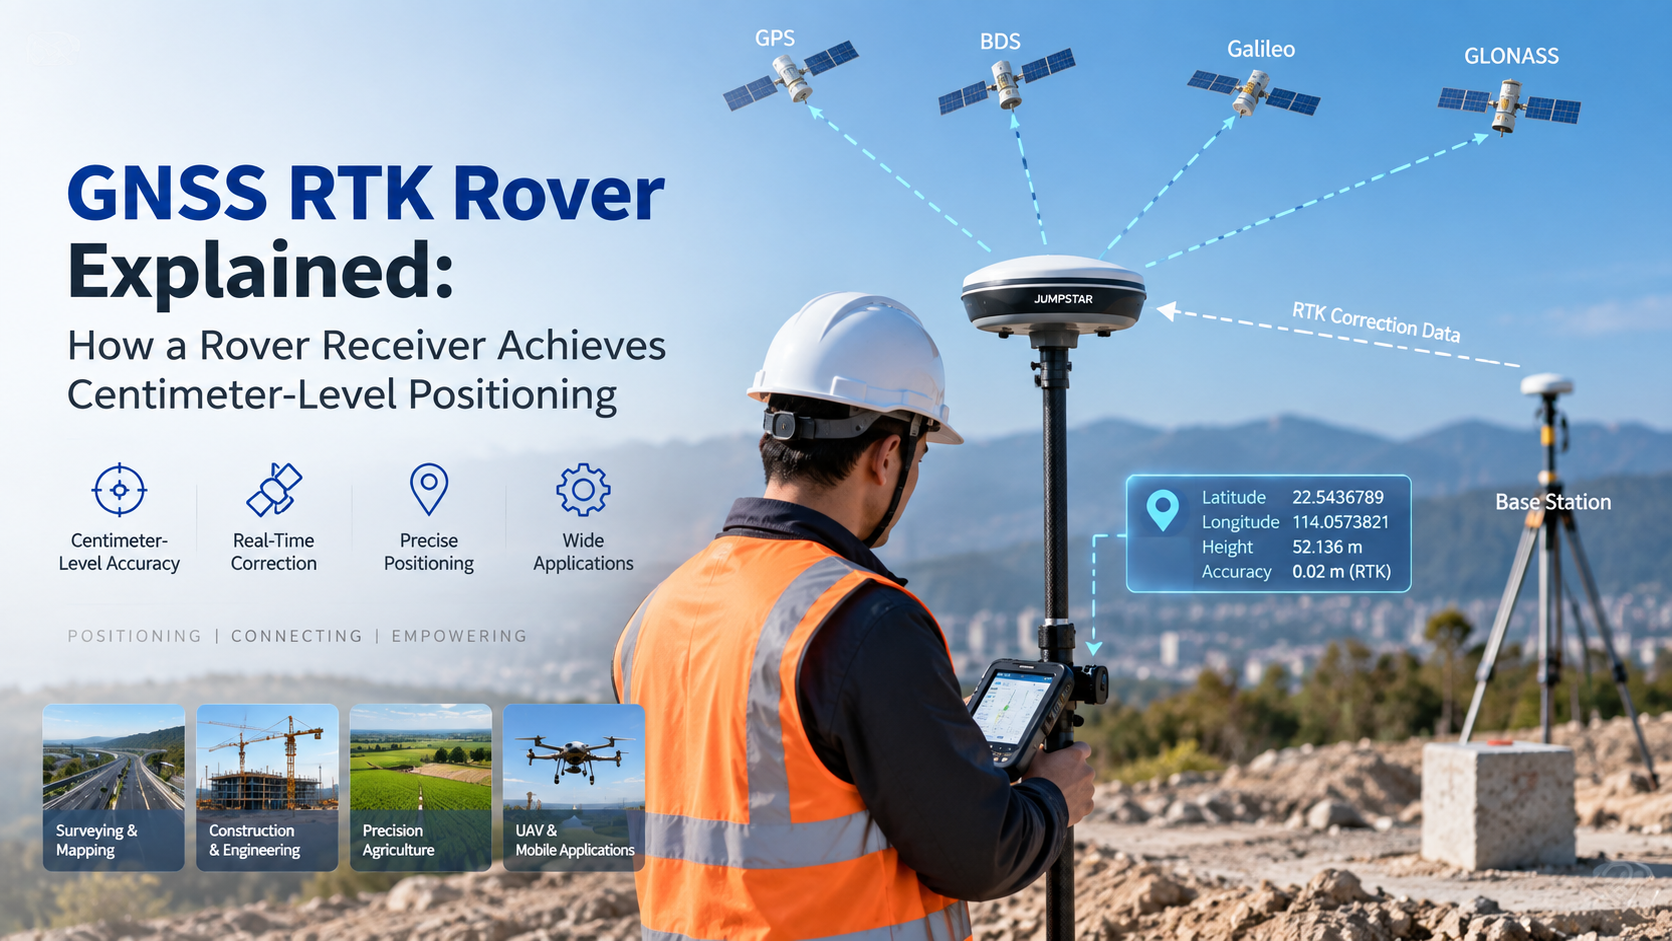
Un rover RTK es el receptor de campo que combina sus propias observaciones GNSS con datos de corrección para calcular una posición de alta precisión. En una configuración RTK típica, una estación base o servicio de corrección suministra los datos de corrección, y uno o más receptores del rover los utilizan en el campo. Este artículo explica cómo funciona un rover GNSS RTK, qué significa una solución fija y qué considerar al seleccionar uno.
¿Qué es un rover GNSS RTK?
Un rover RTK GNSS es el receptor móvil en un sistema de posicionamiento RTK. Rastrea señales de satélite GNSS, recibe datos de corrección de una estación base o servicio de corrección, y procesa ambas entradas juntas para producir su solución de posicionamiento.
Un rover no es solo un receptor estándar con mejor precisión. Su función definitoria es participar en el procesamiento de corrección RTK mientras opera como extremo móvil del sistema. En una arquitectura típica, la base o fuente de corrección y el rover trabajan juntos: el lado estático observa señales de posición conocida, y el rover aplica esa información a sus propias mediciones durante la operación en campo.
¿Cómo funciona un Rover RTK?
El flujo de trabajo desde los satélites hasta una posición precisa es así:
Satélites GNSS → estación base / servicio de corrección → datos de corrección RTK → receptor del rover → procesamiento RTK → solución fija → posición de alta precisión
En la práctica, el rover realiza cinco pasos:
- Recibe señales satelitales GNSS y registra observaciones de fase portadora y pseudorango.
- Obtiene datos de corrección de una estación base o servicio de corrección.
- Combina sus propias observaciones con los datos de corrección.
- Resuelve ambigüedades en la fase portadora cuando las condiciones lo permiten.
- Genera una solución RTK para la posición actual.
No se requiere matemáticas complejas para entender el concepto: la precisión del rover proviene de procesar correcciones de diferencia contra sus propias mediciones de fase portadora en tiempo real.
¿Qué es una solución fija RTK?
Un receptor RTK normalmente informa de una solución fija o de una solución flotante. Una solución fija indica generalmente que las ambigüedades en la fase portadora se han resuelto con éxito; una solución de flotación significa que aún no se han arreglado completamente.
La solución fija importa porque es el modo en el que RTK ofrece su salida de mayor precisión, por lo que los flujos de trabajo de topografía y mapeo esperan a ser corregidos antes de registrar puntos. Sin embargo, un estado fijo no garantiza la misma precisión en todos los entornos. El rendimiento real de posicionamiento depende de la visibilidad del satélite, la calidad de corrección, la longitud base, el multipath, la antena, el receptor y las condiciones del sitio.
RTK Rover vs. receptor GNSS independiente
| Característica | Receptor GNSS independiente | RTK Rover |
|---|---|---|
| Posicionamiento GNSS | Sí | Sí |
| Datos de corrección | No es necesario para posicionamiento básico | Obligatorio para RTK |
| Procesamiento RTK en fase portadora | Dependiente de la aplicación | Sí |
| Posicionamiento de campo de alta precisión | Limitado por el modo de posicionamiento | Diseñado para aplicaciones RTK |
| Uso típico | Posicionamiento general | Topografía, cartografía y aplicaciones de precisión |
Ninguna de las dos opciones es "inexacta" por definición; ambos simplemente encajan en diferentes modos de posicionamiento. Los proyectos que requieren posicionamiento GNSS en tiempo real a nivel de centímetro en el campo eligen un rover; Las tareas generales de posicionamiento pueden no requerir procesamiento de correcciones en absoluto.
¿Dónde se utilizan los rovers RTK?
Topografía y cartografía
En la topografía de campo, el rover es el instrumento que lleva el operador. Recoge puntos, mide límites y soporta mapear flujos de trabajo registrando posiciones una vez que la solución RTK está fija.
Construcción
Las cuadrillas de construcción utilizan rovers para posicionar el sitio, la disposición y la guía de máquinas, llevando las coordenadas de diseño directamente al área de trabajo para una medición de campo más rápida.
Agricultura de Precisión
El equipo agrícola utiliza receptores tipo rover para la guía de máquinas, posicionamiento en el campo y operación autónoma en el campo.
UAV y drones
Los drones equipados con rovers RTK obtienen posicionamiento de alta precisión para misiones de cartografía y navegación, reduciendo la dependencia de puntos de control en tierra.
¿Qué fuentes de corrección puede usar un rover RTK?
Estación base local
Una estación base GNSS local puede generar datos de corrección para rovers cercanos. Esta configuración otorga al proyecto control total sobre la fuente de corrección y funciona bien para sitios con comunicación fiable entre base y rover.
RTK de la red / Servicio de Corrección
Un rover también puede recibir datos de corrección de una red o servicio de corrección RTK, dependiendo de la arquitectura del sistema y la disponibilidad de comunicación. NTRIP se utiliza comúnmente para entregar datos de corrección GNSS a través de redes IP.
¿Qué deberían tener en cuenta los ingenieros al elegir un rover RTK?
- Soporte de constelación y frecuencia:GPS, Galileo, GLONASS, BeiDou y capacidad multifrecuencia, adaptados al entorno del proyecto.
- Compatibilidad con la corrección RTK:RTK local de estación base o red, corrección de formatos de datos y método de comunicación.
- Requisitos de precisión:Select the positioning mode that fits the application rather than assuming one setting suits every task.
- Antena:Compatibilidad de antenas, instalación, visibilidad del cielo y el entorno multipath en el lugar.
- Comunicación:Cómo recibirá el rover los datos de corrección en el campo, desde enlaces de radio hasta celulares.
- Integración en campo:Interfaces, alimentación, carcasa, montaje y salida de datos para la plataforma objetivo.
Soluciones de posicionamiento de rover y GNSS de JUMPSTAR RTK
JUMPSTAR proporciona soluciones de posicionamiento GNSS para aplicaciones de campo que dependen de RTK. Sus líneas de productos abarcanReceptores y sistemas RTKpara posicionamiento de campo de alta precisión, módulos GNSS para plataformas integradas, yPlacas OEM GNSSpara fabricantes que incorporan capacidad de rover a sus propios equipos.
Para flujos de trabajo de topografía específicamente, JUMPSTARTopografía de rovers RTKReunir el receptor, el procesamiento de corrección y la integración de campo necesarios para el trabajo diario de medición.
Conclusión
Un rover RTK es el receptor de campo que combina observaciones GNSS con datos de corrección para obtener una solución de posicionamiento de alta precisión. La selección del rover depende de la capacidad GNSS, la fuente de corrección, la antena, la comunicación y los requisitos de aplicación. Para OEMs e integradores que evalúan rovers GNSS RTK, las soluciones de posicionamiento RTK de JUMPSTAR ofrecen un punto de partida práctico.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


