












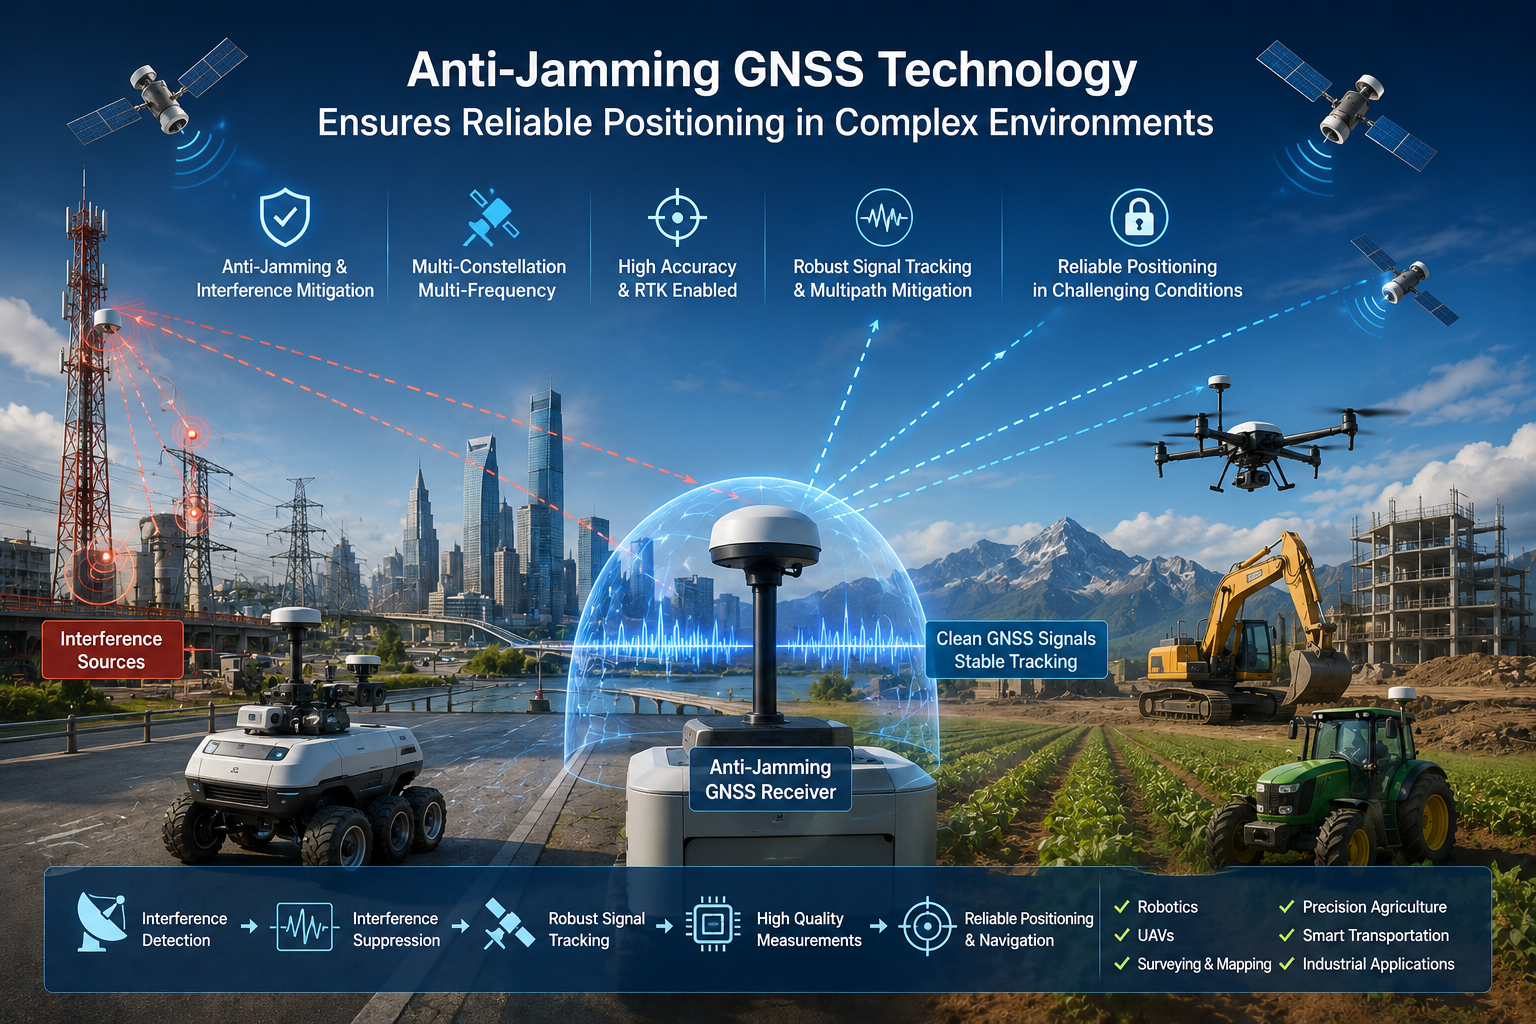
Las aplicaciones GNSS se están desplazando hacia entornos cada vez más exigentes: robots autónomos, UAVs que vuelan cerca de infraestructuras eléctricas, transporte inteligente en zonas urbanas, levantamientos alrededor de estructuras metálicas y maquinaria agrícola de precisión en campos abiertos. Las señales satelitales llegan a la superficie terrestre con niveles de potencia extremadamente bajos — mucho más débiles que la mayoría de las demás señales de radio cercanas — lo que hace que el receptor sea vulnerable a señales de RF no deseadas y a señales reflejadas por edificios, vehículos y estructuras metálicas.
Por esta razón, la alta precisión en el posicionamiento ya no es suficiente. Un receptor puede parecer excelente sobre el papel, pero si no puede mantener una fijación estable cuando el entorno RF se vuelve hostil, la aplicación fracasa. La fiabilidad bajo interferencias importa tanto como la precisión, y aquí es donde entra la tecnología GNSS anti-interferencias. Este artículo explica qué es la interferencia GNSS, cómo degrada la posición, cómo funcionan las técnicas anti-interferencia y qué deberían evaluar los fabricantes al seleccionar un receptor o módulo GNSS anti-interferencia.
¿Qué es la interferencia GNSS?
Un receptor GNSS debe detectar y procesar señales satelitales extremadamente débiles — típicamente alrededor de −125 dBm o menos en la antena. Cuando otras señales RF entran en la parte frontal del receptor, pueden sobrepasar esta pequeña señal: reduciendo las condiciones señal-ruido, interrumpiendo el bloqueo del satélite, aumentando los errores de posicionamiento, ralentizando la convergencia RTK y, en casos graves, causando una pérdida total de disponibilidad de posicionamiento.
La idea clave es sencilla. El problema no es que los satélites desaparezcan del cielo; el receptor puede simplemente no ser capaz de separar señales GNSS útiles de la energía RF no deseada que llega a la misma antena. Cuando esa separación falla, las mediciones se degradan y la salida de posición se degrada con ellas. La mitigación de interferencias GNSS mantiene las mediciones utilizables incluso cuando hay energía RF no deseada.
¿De dónde proviene la interferencia GNSS?
Las fuentes de interferencia se dividen en tres grandes categorías, y un despliegue real puede enfrentarse a varias de ellas a la vez.
Interferencia intencionada
La interferencia intencionada incluye interferencias de RF y otras formas deliberadas de interferencia RF diseñadas para interrumpir la recepción GNSS — por ejemplo, transmitir energía RF dentro o cerca de bandas de frecuencia GNSS para dificultar o imposibilitar el seguimiento satelital. Es una preocupación de seguridad y resiliencia para infraestructuras críticas y cualquier sistema cuyo funcionamiento dependa de un posicionamiento continuo.
Interferencia no intencionada
La mayoría de las interferencias en entornos industriales son no intencionadas. La electrónica industrial, la electrónica de potencia, los motores, los equipos de comunicación y la electrónica mal apantallada pueden emitir energía que cae dentro de las bandas GNSS o emitir ruido de banda ancha que la parte frontal del receptor no puede filtrar completamente. Estas fuentes suelen estar cerca de la antena, lo que las hace especialmente dañinas.
Interferencia a nivel de plataforma
Una tercera fuente es la propia plataforma. Robots, UAVs y vehículos llevan fuentes de alimentación conmutadas, motores, electrónica digital y módulos de comunicación que pueden irradiar interferencias hacia la antena GNSS montada en la misma plataforma. La colocación de la antena, la puesta a tierra, el blindaje y el filtrado frontal determinan cuánto de ese ruido llega al receptor.
Cómo la interferencia GNSS afecta al rendimiento de posicionamiento
Los efectos de la interferencia en un sistema de posicionamiento forman una cascada. Dependiendo de la gravedad, un fabricante puede detectar cualquiera de los siguientes aspectos:
- Pérdida del seguimiento por satélite— el receptor bloquea el bloqueo de caída en satélites individuales, reduciendo la geometría disponible para una solución de posición.
- Disponibilidad de posicionamiento reducida— el sistema puede dejar de mostrar una posición, o cambiar a un modo de menor precisión, durante minutos o más.
- Problemas de convergencia RTK— la interferencia hace que las mediciones de fase portadora sean más ruidosas, por lo que la inicialización y fijación de RTK se vuelven más lentas y menos estables.
- Aumento de errores de posicionamiento— incluso cuando se mantiene una corrección, mediciones degradadas pueden producir posiciones que saltan, se desvían o quedan fuera del presupuesto de error esperado.
- Inestabilidad de navegación— en UAV, robots y vehículos autónomos, una alimentación de posición inestable se propaga directamente a los bucles de navegación y control que dirigen la plataforma.
La fiabilidad del posicionamiento es un requisito a nivel de sistema, no solo una especificación de precisión. Un receptor que cumple su objetivo de precisión en un campo de pruebas en cielo abierto aún puede fallar en el campo si no puede manejar las condiciones de RF del entorno real.
Tecnología GNSS anti-interferencia: ¿Cómo funciona?
La tecnología GNSS anti-interferencia no es una sola característica, sino un conjunto de técnicas que abarcan el frontal RF del receptor, el procesamiento de señales y el motor de posicionamiento. Los receptores anti-interferencia robustos combinan varias capas:
- Detección de interferencias— el receptor monitoriza continuamente el entorno de RF, identificando energía RF anormal o cambios repentinos en las condiciones de la señal que indican que hay interferencias.
- Supresión de interferencias— una vez identificada la interferencia, las técnicas de supresión reducen su impacto en el procesamiento de señales, por ejemplo, rechazando interferencias de banda estrecha o de tono único dentro de las bandas de frecuencia GNSS.
- Seguimiento robusto de señales— los bucles de seguimiento están diseñados para mantener señales satelitales el mayor tiempo posible en condiciones degradadas, manteniendo el bloqueo donde un receptor convencional cedería.
- Recepción multiconstelación— al procesar GPS, BDS, GLONASS, Galileo, QZSS y otras constelaciones simultáneamente (dependiendo del producto), el sistema tiene señales más utilizables y más redundancia cuando algunas se ven afectadas.
- Recepción multifrecuencia— el seguimiento L1, L2 y L5 aporta diversidad: la interferencia rara vez afecta a todas las bandas por igual, por lo que la recepción multifrecuencia ofrece alternativas al motor de posicionamiento.
Es importante ser preciso sobre lo que estas técnicas pueden y no pueden hacer. La recepción multiconstelación y multifrecuencia mejora drásticamente la robustez, pero no elimina completamente la interferencia: un inhibidor potente aún puede sobrepasar a cualquier receptor. El objetivo de la tecnología anti-interferencia es ampliar el rango de condiciones en las que el sistema sigue produciendo posicionamiento utilizable, que es exactamente lo que necesitan las aplicaciones industriales. Para contexto, consulta nuestro artículo sobreGNSS multiconstelación y las bandas de frecuencia L1, L2 y L5.
Anti-interferencia no es lo mismo que la mitigación multipath
Interferencia, multitrayectoria y efectos ionosféricos suelen discutirse juntos, pero son problemas diferentes con distintos remedios.
- Interferenciase refiere a la energía RF no deseada que degrada la recepción y procesamiento de señales GNSS — por ejemplo, un inhibidor o un transmisor industrial cerca de la antena.
- Multipathocurre cuando las señales GNSS se reflejan en edificios, estructuras metálicas o vehículos y llegan a la antena tanto directamente como a través de trayectorias de reflexión. Las señales reflejadas se solapan con la señal directa e introducen errores de medición que el filtrado por sí solo no puede corregir.
- Efectos ionosféricosson causados por cambios en la ionosfera que afectan a la propagación de la señal GNSS, especialmente en ciertas condiciones y regiones. Alteran el retardo de la señal de formas que deben modelarse o corregirse.
Estos problemas pueden ocurrir al mismo tiempo, por lo que un sistema GNSS de alta fiabilidad aborda varios frentes a la vez: mitigación de interferencias, mitigación multitrayectoria, mitigación ionosférica, integridad de señal y recepción multifrecuencia. Un receptor que maneja bien la interferencia puede seguir teniendo problemas con el multipath en un cañón urbano, y viceversa. Para más información, consulta nuestra guía deMitigación de múltiples trayectorias y algoritmos avanzados para posicionamiento urbano.
Por qué es importante el anti-interferencia para un RTK de alta precisión
RTK eleva el listón en el rendimiento del receptor. Una solución RTK no solo produce una posición; Necesita un seguimiento estable de la fase portadora, un procesamiento de corrección fiable, una convergencia rápida y estable, y soluciones fijas continuas — todas ellas vulnerables a interferencias:
La interferencia añade ruido a las mediciones de fase portadora, dificultando la resolución de ambigüedades enteras y mantener una solución fija. El resultado es una inicialización más lenta, pérdidas de corrección más frecuentes y periodos más largos de precisión degradada. En topografía, mapeo de UAV, maquinaria agrícola, robots autónomos e inspección de energía, un sistema RTK que sale del modo fijo en un entorno ruidoso puede ser tan disruptivo como uno que nunca alcanza precisión centimétrica.
Por eso la capacidad anti-interferencia puede importar tanto como la cifra teórica de precisión. Un receptor que pierde su fijación cada vez que un controlador de motor cambia o un transmisor cercano se activa es menos útil en la práctica que uno que mantiene una solución fija continua en las mismas condiciones. La supresión de interferencias GNSS y el rendimiento estable de RTK van de la mano.
Antiinterferencia GNSS para diferentes aplicaciones industriales
La importancia de la anti-interferencia varía según la aplicación:
UAVs y drones
Las plataformas UAV son pequeñas, rápidas y eléctricamente ruidosas. La integración debe ser ligera, la posición debe mantenerse estable durante el movimiento dinámico, y el entorno RF — la electrónica, los enlaces de vídeo y los enlaces de control propios del UAV — puede estar saturado. La baja latencia y una alta tasa de actualización importan tanto como el rechazo de interferencias.
Robots autónomos
Los robots exteriores necesitan seguir la ruta y posicionarse repetible durante largas horas de operación. Sus propios motores, fuentes de alimentación y módulos de comunicación crean interferencias a nivel de plataforma, mientras que los edificios y accesorios metálicos añaden multirrumbo. El posicionamiento continuo importa porque un hueco en la alimentación de posición interrumpe la tarea del robot.
Agricultura de Precisión
El equipo agrícola se desplaza por campos abiertos con rutas repetibles, guiado por maquinaria e implementos autónomos. Las fuentes de interferencia son menos que en zonas urbanas, pero la fiabilidad en grandes campos y largas jornadas de operación es esencial: una solución que se desconecta durante un paso significa una fila que se pierde o se solapa.
Inspección de Energía e Infraestructura
Las plataformas de inspección trabajan cerca de equipos eléctricos, subestaciones y estructuras metálicas, donde el entorno RF es complejo e impredecible. Un posicionamiento fiable cerca de la infraestructura exige receptores que toleren interferencias y sigan las señales en presencia de energía cercana fuerte.
Topografía y cartografía
Los equipos de inspección exigen precisión a nivel de centímetro y fijación fiable del RTK. La disponibilidad de señales y el multipath alrededor de estructuras determinan cuán fiablemente un par base-rover llega a una solución fija, y la interferencia puede frenar la producción por completo.
¿Qué deberían buscar los fabricantes en un receptor GNSS anti-interferencia?
Al evaluar un receptor o módulo GNSS anti-interferencia, lee la hoja de especificaciones frente al perfil real de la misión. Los criterios que más importan:
- Detección y supresión de interferencias— ¿el producto implementa técnicas dedicadas de detección y supresión, tal como se describe en sus especificaciones oficiales?
- Soporte para múltiples constelaciones— comprobar qué constelaciones están realmente soportadas (GPS, BDS, GLONASS, Galileo, QZSS y otras); Más constelaciones significan más redundancia cuando algunas señales se degradan.
- Soporte multifrecuencia— La cobertura L1, L2 y L5 añade diversidad frente a interferencias y mejora la robustez RTK; Confirma las bandas en la hoja de datos.
- Rendimiento RTK— evaluar la precisión del RTK, la velocidad de inicialización, el soporte del protocolo de corrección y la estabilidad de la solución fija bajo condiciones degradadas.
- Update rate and latency— las plataformas dinámicas necesitan datos de posición frescos a altas velocidades y baja latencia; Verifica las cifras reales del destinatario.
- Mitigación de múltiples trayectorias— para entornos urbanos, industriales y ricos en metales, el rechazo de señales reflejadas es una capacidad distinta que merece la pena confirmar.
- Antisuplantación— cuando el producto lo respalda explícitamente, la antisuplantación protege contra señales GNSS falsificadas. Es una función diferente a la anti-interferencia, así que avalía ambas en función de las capacidades reales del producto.
- Tamaño y potencia— para UAVs, robots y equipos empotrados, las dimensiones, el peso y el consumo de energía son restricciones de primer orden.
- Interfaces— hacer coincidir las interfaces eléctricas documentadas (UART, USB, Ethernet, CAN, I2C) con los buses del controlador anfitrión.
Ningún producto individual se adapta a todas las plataformas, por lo que la selección debe partir del entorno operativo y no de un número de precisión de titular.
El enfoque de JUMPSTAR para un posicionamiento GNSS fiable
JUMPSTAR construye módulos GNSS de alta precisión, receptores y soluciones de posicionamiento para la integración OEM, centradas en las condiciones que realmente enfrentan las plataformas industriales. Su enfoque combina recepción multiconstelación y multifrecuencia, mitigación de interferencias y múltiples trayectorias, mitigación ionosférica, altas tasas de actualización con baja latencia, capacidad RTK, encabezado de doble antena y soporte anti-suplantación cuando un producto lo proporciona.
El posicionamiento fiable proviene de una combinación de arquitectura del receptor, procesamiento de señales, diseño RF, selección de antenas, datos de corrección e integración del sistema — no de una especificación única. La gama está diseñada para que los fabricantes puedan seleccionar la combinación que se adapte a su plataforma, desde módulos compactos embebidos hasta receptores completos.
Productos JUMPSTAR GNSS con capacidades anti-interferencia
Tres productos JUMPSTAR ilustran cómo se implementa la capacidad anti-interferencia en diferentes formatos de formato:
ElJS-AP55es un receptor GNSS multibanda y multiconstelación para aplicaciones de UAV, robots y conducción autónoma. Combina 448 canales de hardware con recepción de constelación completa (GPS, BDS, GLONASS, Galileo, QZSS, NavIC y SBAS), una tasa de actualización de 100 Hz con latencia inferior a 10 ms, y tecnologías AIM+, IONO+, APME+ y RAIM+ para un rendimiento robusto en entornos complejos. La precisión RTK alcanza 0,6 cm + 1 ppm, y la versión opcional AP55H de doble antena añade el rumbo hasta 0,15°. El soporte antisuplantación OSNMA ofrece a los fabricantes protección tanto contra interferencias como contra señales falsificadas.
Para plataformas que necesitan dirección además de posicionamiento, laJS-CK15-3es un receptor multiconstelación con doble cabecera de antena y una IMU incorporada. Ofrece una precisión RTK de 8 mm + 1 ppm horizontal y 15 mm + 1 ppm vertical, posicionamiento de hasta 50 Hz y salida IMU de 100 Hz. Su diseño anti-interferencias suprime la interferencia de banda estrecha y de tono único hasta 60 dB, y la navegación inercial mantiene la posición disponible cuando las señales satelitales son débiles — muy adecuado para plataformas de UAV y robots cercanas a ruido eléctrico.
Cuando el tamaño y el peso son ajustados, elJS-BCK43H-3es un módulo RTK multiconstelación y multifrecuencia que mide 39,0 × 30,0 × 6,04 mm y pesa menos de 25 g. Combina el rumbo de interferometría de doble antena (0,2° a una línea base de 1 m) con una IMU incorporada, alcanza una precisión RTK de 8 mm + 1 ppm con una inicialización rápida, y suprime interferencias de banda estrecha y de tono único hasta una relación señal-interferencia de 60 dB. Las interfaces duales de UART, Tipo-C, doble RF, PPS y EVENT facilitan la incrustación.
La gama completa de módulos, receptores y antenas está disponible en elPágina de productos de JUMPSTAR.
Construcción de un sistema de posicionamiento GNSS fiable
Un receptor anti-interferencia es solo una parte de un sistema de posicionamiento GNSS fiable. La cadena completa incluye el receptor o módulo GNSS, la antena, la disposición y cableado RF, la colocación de la antena, la fuente de corrección RTK, el robot o controlador del vehículo, la fusión de sensores y el software que lo conecta.
Cada vínculo importa. Un receptor técnicamente capaz puede seguir funcionando mal si la antena está mal posicionada, si se ignora el entorno RF durante el diseño del sistema, o si la electrónica de la plataforma irradia ruido en la proximidad de la antena. Los sistemas más fiables están diseñados en conjunto: la colocación de la antena planificada desde el principio, la disposición RF limpia y el receptor seleccionado para las condiciones de interferencia que realmente cumplirá.
Conclusión
En entornos complejos, el GNSS de alta precisión no puede juzgarse solo por su exactitud. El número en la hoja de especificaciones — 0,6 cm, 1 cm o 2 cm — dice poco sobre cómo se comporta un receptor cuando aparece interferencia. Lo que importa es la disponibilidad de señal, la resistencia a interferencias, la mitigación de múltiples trayectorias, la estabilidad RTK, la tasa de actualización, la latencia y la integración del sistema. La tecnología GNSS anti-interferencia aborda el factor más disruptivo: mantiene el motor de posicionamiento funcionando cuando hay energía RF no deseada, por lo que la aplicación también sigue funcionando.
JUMPSTAR combina tecnologías de posicionamiento GNSS de alta precisión con opciones de mitigación de interferencias y integración orientada a OEM para aplicaciones industriales exigentes. Si estás construyendo una plataforma que debe mantener un posicionamiento fiable en un entorno RF desafiante, comienza con una conversación sobre tus condiciones operativas, restricciones y requisitos de precisión.
¿Necesitas posicionamiento GNSS fiable en un entorno RF complejo?
JUMPSTAR proporciona módulos GNSS anti-interferencia, receptores RTK y soluciones de posicionamiento diseñadas para la integración OEM en UAVs, robots, agricultura, topografía e aplicaciones industriales.
Contacta con JUMPSTAR para hablar sobre tus requisitos GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


