












Si especificas unMódulo RTK GNSSPara un dron, un robot, un rastreador o una cámara portátil, la cifra de precisión en la página uno de la hoja de datos es la menos útil de ella. Cada módulo serio de esta clase anuncia RTK a nivel centímetro. Lo que separa las piezas que contienen una fijación en tu montaje de las que no lo hacen es si el módulo puede alcanzar y mantener una solución fija bajo las condiciones en las que realmente opera tu producto: vista parcial del cielo, un marco vibratorio, un raíl de alimentación compartido, un enlace de corrección que se cae durante unos segundos.
Esta guía sigue el orden en que los ingenieros suelen tomar estas decisiones: qué significa realmente la afirmación de precisión, qué seis especificaciones deciden la elección, cómo emparejar un módulo con un tipo de plataforma y qué verificar antes de comprometer el diseño en una PCB.
Lo que realmente promete el "RTK a nivel de centímetro"
¿Qué precisión tiene un módulo RTK GNSS en uso real?
Un módulo RTK produce una solución de posición, y la calidad de esa solución es un estado, no una propiedad fija. El administrador informa en qué estado está. Diseño en función del Estado, no del número principal:
| Estado de solución | Precisión horizontal | Cómo usarlo |
|---|---|---|
| Punto único (sin correcciones) | Nivel de metro | Multa por localización de activos, inútil para orientación o vigilancia |
| DGPS / diferencial de códigos | Submetro | Un plan B, no un objetivo de diseño |
| Flotador RTK | Nivel de decimétrico | Trátalo como "aún no fijado" — no dejes que la lógica de control lo consuma |
| RTK fijado | A nivel centímetro | El único estado que debería indicar tu especificación de precisión |
La regla práctica: tu firmware debería leer el estado de la solución del stream NMEA y controlar cualquier comportamiento dependiente de la precisión en él. Un módulo que reporta fijo el 95% de las veces y flota el 5% restante es un producto muy diferente a uno que reporta fijo el 60% de las veces, aunque ambos citen la misma cifra en centímetros. Pregunta a los proveedores por la tasa fija bajo condiciones de cielo definidas, no solo por la precisión en el momento fijo.
Por qué el término "+1 ppm" importa más que la cifra principal
Las especificaciones de precisión RTK tienen un término dependiente de la distancia. Una clasificación escrita como 1,0 cm + 1 ppm significa 1 cm de error fijo más 1 mm por cada kilómetro de línea base entre el rover y la estación de referencia. A una línea base de 10 km, ese segundo término añade aproximadamente 1 cm; a 30 km, unos 3 cm. La propia documentación del módulo de JUMPSTAR indica la misma relación en un lenguaje más claro: la precisión se degrada aproximadamente 1 cm por cada 10 km de distancia de la estación base.
La consecuencia para el diseño: si tu producto funciona en una área amplia, la línea base forma parte de tu presupuesto de precisión, no un detalle ambiental. Localizar la estación de referencia, o usar un servicio de corrección de red densa, recupera una precisión real mayor que pasar a un módulo más caro.
Seis especificaciones que deciden la elección
La mayoría de las comparaciones de módulos RTK se quedan atascadas en la precisión porque es el número más fácil de encontrar. Estos seis deciden si la pieza sobrevive al contacto con tus limitaciones mecánicas, eléctricas y de producción:
| Especificaciones | La pregunta que hay que hacer | El intercambio que estás haciendo |
|---|---|---|
| Bandas y constelaciones | ¿L1 de una sola banda, o L1+L5 / constelación multiconstelación? | Más bandas cuestan más corriente y BOM, pero la fijación de mantenimiento es mucho mejor con cielo parcial |
| Tamaño y potencia | ¿Qué área de la junta y presupuesto actual existen? | Las piezas más pequeñas funcionan con menor corriente, pero a menudo integran menos interfaz RF |
| Interfaces | ¿Cómo entran las correcciones y cómo salen los puestos? | Un segundo UART dedicado al RTCM evita la disputa en el protocolo |
| Integración de antenas | ¿Antena integrada o externa mediante conector RF? | La integración elimina el trabajo de disposición RF; El externo permite la colocación y la elección de ganancia |
| Hora de arreglar primero | ¿Cuánto tiempo después de encenderse hasta que se arregle? | La inicialización rápida es importante para parar y arrancar y para ciclos frecuentes de encendido |
| Update rate | ¿1 Hz, 10 Hz o 20 Hz? | Tasas más altas requieren una entrega de corrección más rápida y más ancho de banda del host |
¿Necesito una sola banda o doble banda?
Juzga esto por la vista del cielo, no por la ambición. Si la antena observa la mayor parte del cielo — UAV de campo abierto, de gran altitud, marina — un módulo L1 de una sola banda bien implementado alcanza una solución fija de forma fiable y cuesta menos tanto en partes como en corriente. Si el producto funciona junto a edificios, bajo el dosel arbóreo o cerca de superficies reflectantes, la segunda banda cobra su coste: proporciona al receptor un observable independiente para resolver ambigüedades y reduce el tiempo que pasa flotando.
Un atajo útil: cuenta cuántas veces se le negará a tu dispositivo un espacio abierto. Un rover de reconocimiento utilizado en campos es candidato de banda única. Un robot de reparto trabajando a lo largo de la fachada del edificio no lo es.
¿Cuánto espacio y potencia puedo darle a la placa?
Los módulos RTK en esta clase abarcan un orden de magnitud en ambas dimensiones. Los más pequeños miden alrededor de 16 × 12 mm y alcanzan aproximadamente 20 mA; las piezas de antena integrada más grandes ocupan huellas de clase 40 mm y consumen entre 100 y 220 mA. Ambos son legítimos: la cuestión es qué restricción es vinculante para tu producto.
Para un rastreador a pilas que debe durar semanas, la parte de baja corriente es la única opción real y diseñas la antena alrededor de ella. Para un dispositivo alimentado por la red o el vehículo, la corriente es casi gratis y deberías gastarlo en más bandas y un mejor front-end.
¿Qué interfaz lleva las correcciones y cuál la posición?
Especificar esto es uno de los fallos de integración más comunes. Un módulo RTK tiene que hacer dos cosas a la vez: emitir la salida de posición (NMEA o un protocolo binario) a tu host y aceptar entrada de corrección (RTCM 3.x) de una radio, un módem o un cliente de red. En un solo UART, esos dos flujos compiten a menos que tu host tenga cuidado con la programación y el almacenamiento en búfer.
Los módulos que exponen un segundo puerto serie dedicado a la entrada RTCM eliminan completamente el problema: las correcciones fluyen continuamente mientras el puerto principal permanece libre para la configuración y la salida de posición. Si tu enlace de corrección es un cliente NTRIP celular y no una radio, comprueba que la velocidad de transmisión por defecto del módulo en ese puerto sea lo suficientemente alta para el conjunto de mensajes RTCM que quieres enviar.
¿Debería integrarse la antena en el módulo?
Una antena integrada elimina el enrutamiento de trazas RF, la adaptación de impedancias, la selección de conectores y la mayor parte del riesgo de cumplimiento de tu diseño. Eso supone una aceleración genuina para equipos sin experiencia en RF, y para productos donde el módulo puede tener una vista clara del cielo.
Una antena externa gana cuando la colocación importa: cuando el módulo debe permanecer dentro de una carcasa metálica, cuando la antena debe montarse en el mástil o en el techo alejada de la electrónica, o cuando se necesita un patrón de ganancia específico como una antena helicoidal para un UAV que se inclina durante el vuelo. Si eliges hacia el exterior, presupuestas el conector, la pérdida de cable y el plano de masa — la cifra de precisión de la hoja de datos del módulo asume una antena competente, no solo una antena.
¿Cuánto tardan en llegar a una solución fija?
El tiempo para la primera reparación suele estar cotizado para un arranque en frío con buen cielo. Para productos que se alimentan de forma continua —una estación base, una máquina fija— apenas importa. Para productos que despiertan, arreglan y duermen — un rastreador que informa una vez por hora, una consola portátil usada de forma intermitente — domina la experiencia del usuario.
Las tecnologías de inicialización instantánea RTK reducen las soluciones fijas de arranque en frío a unos pocos segundos, y esa capacidad merece la pena pagar precisamente en el caso de ciclo de servicio. Pregunta en qué medida se midió el número: un arranque caliente con efemérides recientes y un arranque frío en una noche apagada son pruebas diferentes.
¿Qué tasa de actualizaciones necesita la plataforma?
Las aplicaciones estáticas o de movimiento lento se cumplen perfectamente con 1 Hz. Cualquier cosa que se mueva lo suficientemente rápido como para que importe el retardo de posición — un UAV a velocidad de crucero, un vehículo a velocidad de autopista, un brazo robótico — necesita 10 Hz, y las plataformas de alta dinámica pueden querer 20 Hz.
Las tarifas más altas conllevan dos limitaciones. Primero, el enlace de corrección debe mantenerse al día: una radio de bajo ancho de banda que alimenta cómodamente correcciones a 1 Hz puede no soportar 10 Hz. En segundo lugar, no todos los módulos soportan la velocidad máxima en el firmware estándar — el funcionamiento a 20 Hz en algunas piezas requiere firmware específico, así que confirma antes de diseñar en torno a ello.
Adaptación del módulo GNSS RTK a la plataforma
Los cuatro módulos a continuación están organizados por la restricción que normalmente determina su selección, no por precio o precisión. Cada uno resuelve un problema de ingeniería diferente.
¿Qué módulo RTK se adapta a un tracker alimentado por batería o a un dispositivo compacto?
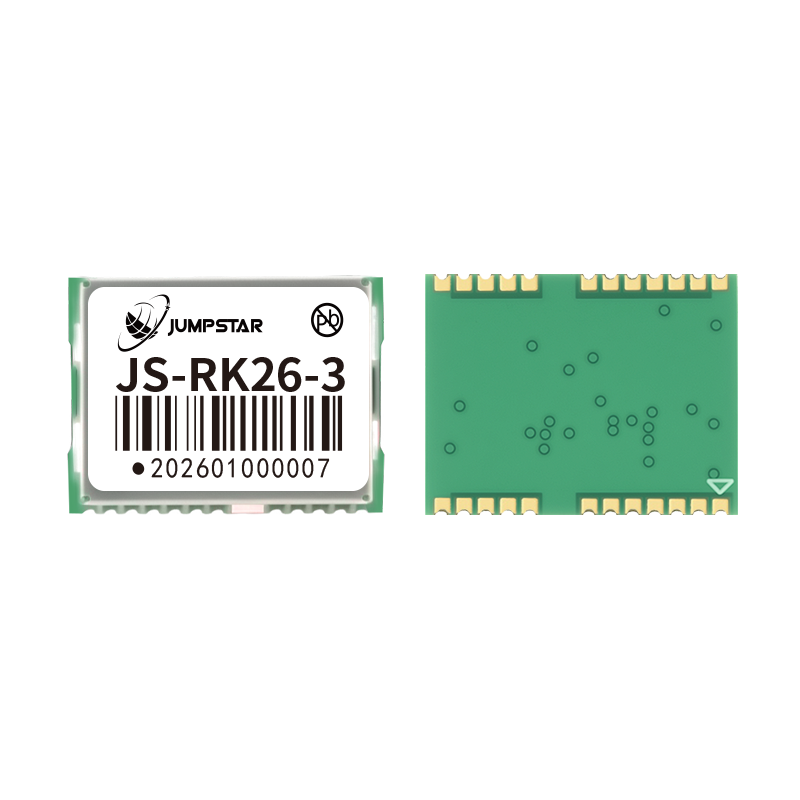
JS-RK26-3 — Ultracompacto, Ultra Bajo Consumo
- Precisión RTK: 1,0 cm + 1 ppm CEP horizontal, 1,5 cm + 1 ppm CEP vertical
- Huella 16,2 × 12,2 × 2,3 mm; corriente típica de 20 mA a 3,3 V
- Corriente de espera 14 μA a 3,3 V para una larga duración de la batería
- Interfaces: UART, I2C, TIMEPULSE (PPS), RESET_N, VCC_RF, copia de seguridad VBAT
- Funciona con antenas pasivas o activas (se recomienda ganancia activa 15–30 dB)
- Temperatura de funcionamiento y almacenamiento de −40 °C a +85 °C
Elige esto cuando el área del tablero y la energía sean las limitaciones de vinculación: wearables, rastreadores de activos, pods de sensores, cualquier cosa que deba dormir la mayor parte del tiempo. Su standby de 14 μA es la cifra habilitadora: el módulo puede mantener activo su dominio de respaldo mientras el anfitrión duerme, lo que permite una rápida refijación tras un evento de vigilia.
¿Qué módulo RTK se arregla más rápido y no necesita diseño RF?
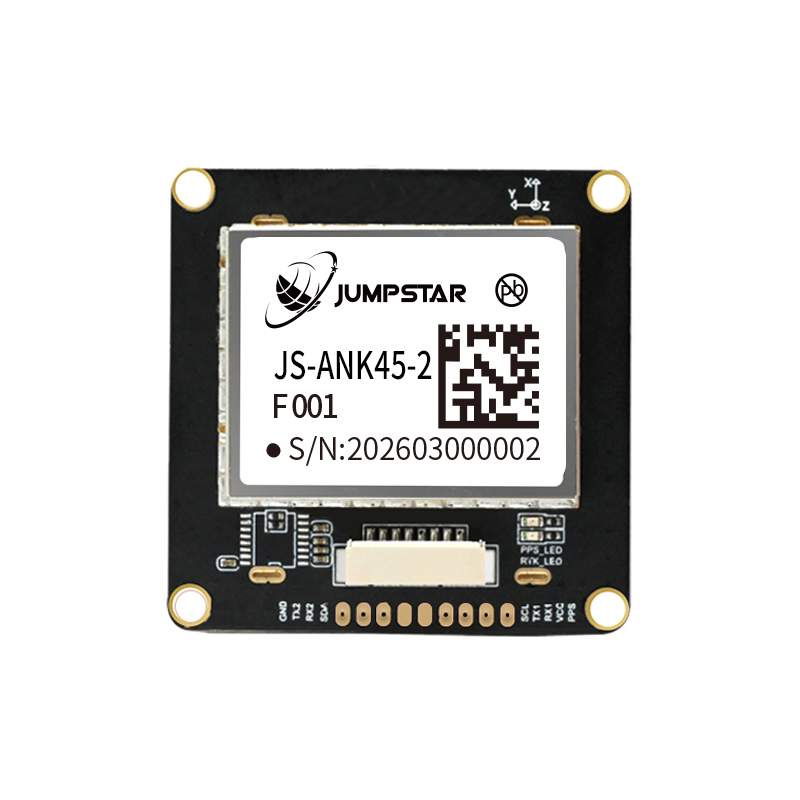
JS-ANK45-2 — Antena integrada, RTK instantáneo
- Inicialización instantánea RTK: normalmente alcanza la solución fija en menos de 5 segundos
- Antena pasiva integrada de alta ganancia, además de TCXO a bordo, LNA, filtro de sierra y RTC
- 1408 supercanales con unidades dedicadas anti-interferencia
- Interfaces: UART (TTL), RS232 e I2C, con variantes configurables
- Opciones de magnetómetro: IST8310 predeterminadas, QMC5883L o VCM5883 seleccionables
Elige esto cuando tu equipo no tenga capacidad de disposición RF, o cuando el producto se encienda con frecuencia y no pueda esperar a una convergencia convencional. La antena integrada, el TCXO, el LNA, el filtro SAW y el RTC hacen que el módulo esté cerca de un subsistema de posicionamiento directo — el trabajo de la PCB se reduce a potencia, tierra y dos líneas de señal.
¿Qué módulo RTK se adapta a un producto que va a entrar en producción en serie?
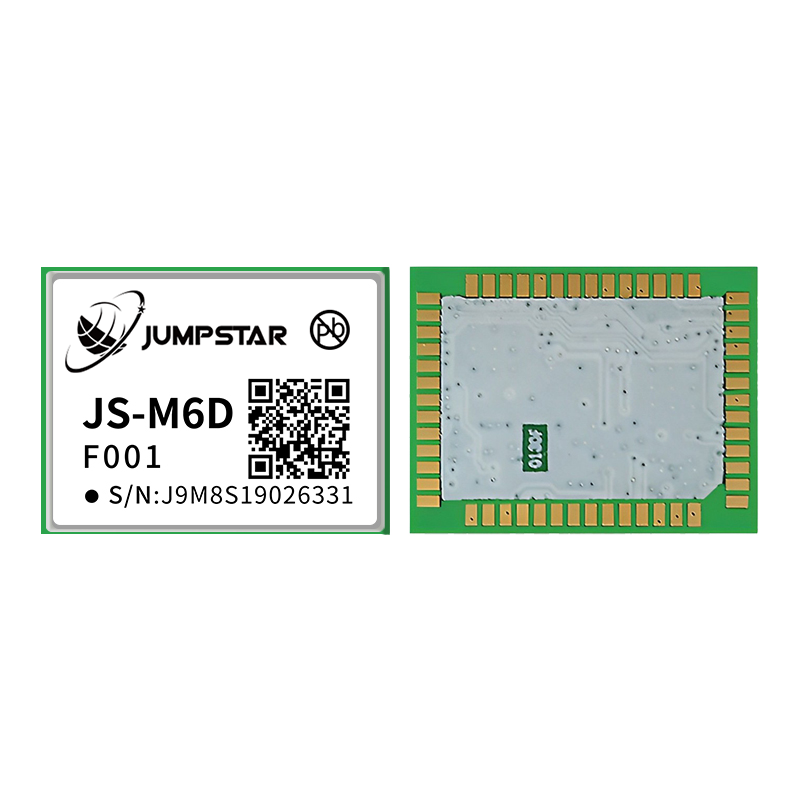
JS-M6D — Multibanda completa, listo para SMT
- Precisión RTK: 2 cm + 1 ppm horizontal dentro de una línea base de 30 km
- Seis puntos de frecuencia: GPS/QZSS L1+L2, GLONASS G1+G2, BDS B1I+B2I, Galileo E1+E5b
- Paquete LGA 22.0 × 17.0 × 2.4 mm, SMT estándar pick-and-place y reflow
- Corriente típica de 105 mA a 3,3 V, pico de 130 mA; suministro de respaldo 1,8–3,6 V
- Arranque en caliente por debajo de 1 s, arranque en frío asistido por AGNSS por menos de 3 s
- Detección integrada de antena abierta/cortocircuita y control de potencia de la antena
Elige esto cuando el diseño vaya a una línea SMT y el producto se enviará en números. Dos características importan de forma desproporcionada a gran escala: el paquete LGA gestiona el pick-and-place y reflow estándar sin ensamblaje manual, y la detección de antena abierta/corta convierte un fallo de campo que de otro modo requeriría diagnóstico de banco en una bandera que el anfitrión puede reportar.
¿Qué módulo RTK tiene una solución donde el cielo está parcialmente bloqueado?
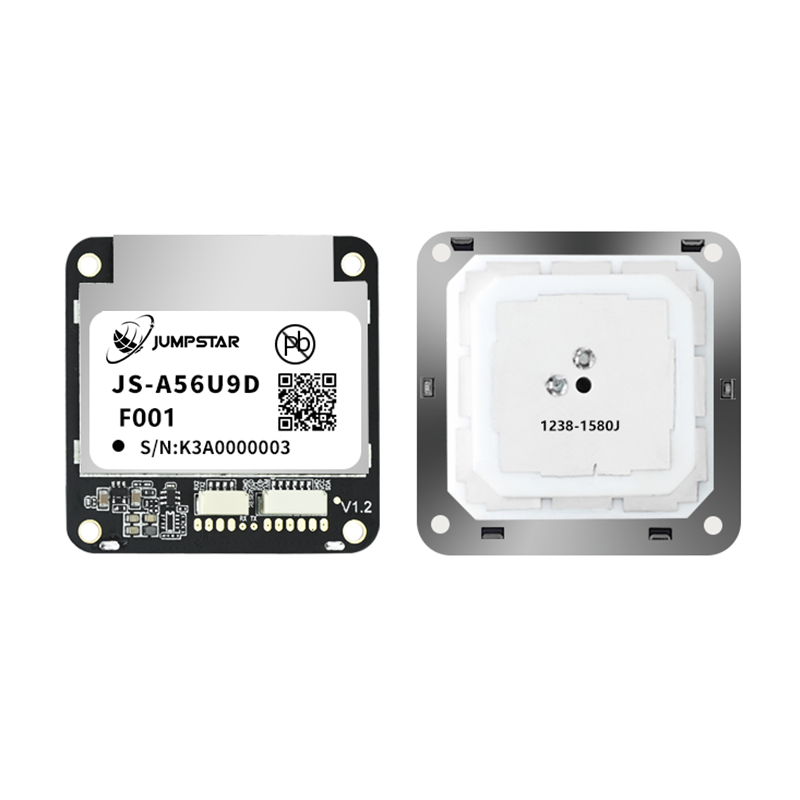
JS-A56U9D — Doble UART, sintonización Urban-Canyon
- Opera tanto en modo estación base como en rover
- UART1 para comunicación con el host (UBX, NMEA, RTCM); UART2 dedicado a RTCM3 y NMEA
- Antena integrada de alta ganancia — no se requieren componentes RF externos
- La arquitectura multibanda con seguimiento multiconstelación concurrente mantiene una alta tasa fija bajo obstrucción parcial
Elige esto para vehículos, equipos de carretera y robots urbanos — cualquier lugar donde la vista al cielo esté regularmente cortada por edificios o vegetación. El segundo UART dedicado es la ventaja estructural: las correcciones fluyen continuamente en su propio puerto mientras el puerto anfitrión permanece disponible, que es exactamente la disposición que un cliente NTRIP necesita sobre la telefonía móvil.
¿Y si la plataforma también necesita rumbo?
Un solo módulo RTK te da una posición, no una orientación. Si tu plataforma debe saber hacia dónde apunta — un acoplamiento AGV, una máquina agrícola siguiendo una fila, un vehículo portuario alineado con un contenedor — necesitas dos antenas en una línea base conocida y un receptor que calcule el vector entre ellas. Eso es una categoría de producto diferente: un tablero de cabeza de doble antena en lugar de un único módulo RTK. JUMPSTAR'sTableros de rumbo y posicionamientoestán hechos para ese trabajo, y la precisión que obtienes depende mucho más de la longitud base y la calidad de montaje que del propio receptor.
Comprobaciones de integración antes de comprometerte
Cuatro preguntas suelen surgir tarde, cuando cambiar el módulo es caro. Pregúntales antes de presentar el proyecto:
- ¿De dónde vienen las correcciones?Un servicio de corrección de red necesita cobertura móvil y un plan de datos; Una estación base local necesita a alguien que la localice, alimente y la muestre. Muchos despliegues acaban usando ambos, con la base local solo donde la cobertura de red falla.
- ¿Dónde se sitúa físicamente la antena?La precisión del módulo asume una vista del cielo despejado y un plano de tierra sensato. El metal a pocos centímetros de la antena, un marco de fibra de carbono encima o una batería al lado te costará un tiempo de funcionamiento de la solución fija.
- ¿Qué ocurre durante una interrupción de corrección?Decide de antemano si el huésped retrocede para flotar, para la fusión de sensores en el cálculo exacto o hasta la última posición conocida. Módulos en elRango de ajuste de cuentaexisten precisamente porque los túneles y el aparcamiento subterráneo hacen que esto sea el caso habitual para los vehículos, no la excepción.
- ¿Cómo vas a verificar la precisión en la producción?Planifica la prueba: un punto de referencia encuestado, un periodo de observación definido y una tasa fija registrada. Sin él, no tienes forma de distinguir un problema de módulo de un problema de antena en una unidad devuelta.
Por dónde empezar en la gama JUMPSTAR
JUMPSTAR construye el módulo, la placa y la antena, por lo que la elección suele depender de qué restricción es vinculante y no de qué proveedor usar. Tres puntos de entrada cubren la mayoría de los proyectos:
- Módulos RTK de alta precisión— piezas a nivel centímetro para prospección, control de máquinas, robótica y trabajo con UAV.
- Módulos de precisión estándar— la respuesta correcta cuando la solicitud necesita ubicación en lugar de orientación, y el presupuesto actual domina.
- Placas de posicionamiento RTK— placas integradas con antena e interfaces en un solo portador, para equipos que desean un subsistema de posicionamiento en lugar de un componente.
Si tu requisito de precisión depende del comportamiento de la antena más que de la capacidad del receptor — estabilidad del centro de fase, rechazo de múltiples trayectorias, patrón de ganancia — empieza por elAlcance de antena GNSSen su lugar. En aplicaciones de cielo marginal, la elección de la antena mueve la tasa fija más que la elección del módulo.
Conclusión
Especificando unMódulo RTK GNSSse reduce a cuatro decisiones, en este orden. Primero, decide en qué estado de solución puede actuar realmente tu producto — y diseña el firmware para que lea ese estado en lugar de asumir centímetros. Segundo, identificar la restricción de enlace entre tamaño, corriente, número de bandas, integración de antena, velocidad de inicialización y tasa de actualización; Un módulo que gana con la restricción que tú no tienes es un mal intercambio. Tercero, confirma que el plan de la interfaz contiene correcciones y posiciones sin contención. Cuarto, verifica que exista un producto real para transportar la antena y el enlace de corrección que acabas de especificar.
La cifra de precisión es el resultado de esas decisiones, no la entrada que las conllevan. Los equipos que las recorren en este orden terminan con un módulo que contiene una solución fija en el campo; Los equipos que comienzan desde el titular de la hoja de datos suelen encontrar la brecha durante la integración, cuando es más caro cerrarla.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


