












Al diseñar un sistema GNSS de alta precisión, una de las decisiones más tempranas y relevantes es elegir entreCinemática en tiempo real (RTK)yCinemática Postprocesada (PPK)Metodologías de corrección. Ambas técnicas alcanzan una precisión a nivel de centímetro al resolver ambigüedades en la fase portadora, pero difieren fundamentalmente en flujo de trabajo, requisitos de infraestructura y idoneidad para la aplicación.
Este artículo ofrece una comparación técnica entre RTK y PPK, examinando sus principios subyacentes, limitaciones operativas y los escenarios en los que cada método ofrece resultados óptimos. Ya sea que desarrolles plataformas de topografía para UAV, sistemas de navegación autónomos o equipos agrícolas de precisión, comprender estas diferencias es esencial para una arquitectura de sistema exitosa.
Cómo funciona RTK: precisión en centímetros en tiempo real
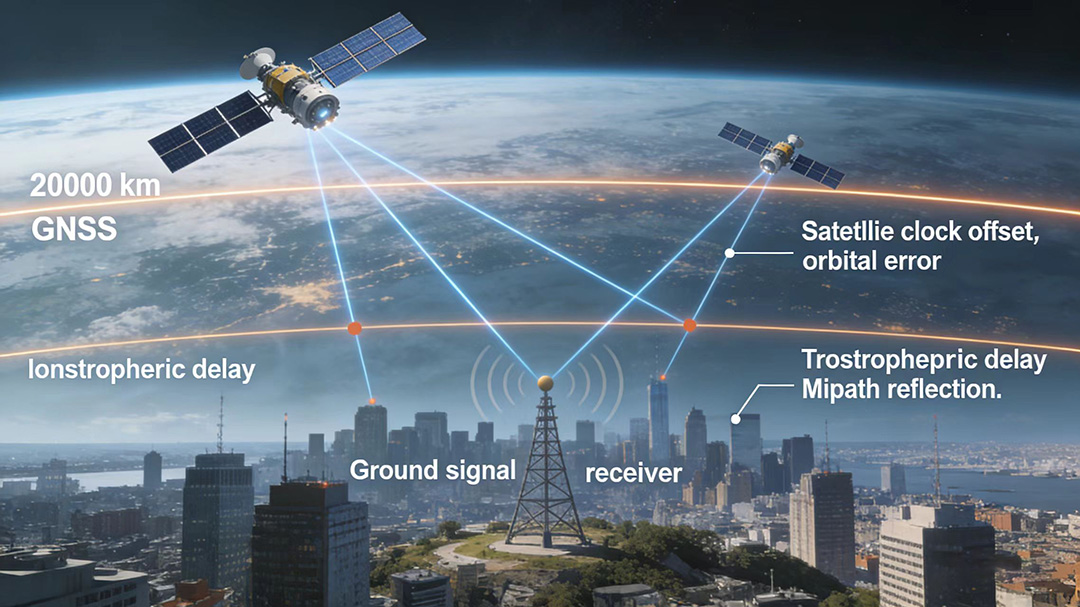
RTK opera transmitiendo datos de corrección desde una estación base estacionaria a un rover móvil en tiempo real, normalmente a través de módem de radio, red celular o enlace satelital. La estación base calcula los componentes de error, el retardo ionosférico, el retardo troposférico, los errores del reloj del satélite y de efemérides, y los emite como correcciones diferenciales. El rover aplica estas correcciones a sus propias mediciones, permitiendo una posición instantánea a nivel de centímetro.
- Sensibilidad a la latencia:El rendimiento de RTK se degrada a medida que aumenta la latencia de corrección. La mayoría de las aplicaciones requieren correcciones entregadas en 1-2 segundos para mantener una precisión óptima.
- Dependencia de la comunicación:El enlace de datos continuo entre la base y el rover es obligatorio. Las interrupciones de enlace que superan unos pocos segundos suelen hacer que el rover pierda su fijación RTK y vuelva a una posición diferencial o independiente menos precisa.
- Requisitos de infraestructura:RTK requiere una estación base local con cobertura de radio o una suscripción a una red de corrección NTRIP que proporcione conectividad celular o a internet.
- Ajuste en el caso de uso:Ideal para aplicaciones que requieren retroalimentación inmediata de posición, como dirección autónoma, navegación en tiempo real de UAV y control de máquinas de construcción.
RTK transforma el GNSS de una ayuda a la navegación en una señal de control en tiempo real. En el momento en que necesitas que una máquina actúe según los datos de posición, se dirija, dispare o corrija, RTK se convierte en la única opción viable.
Cómo funciona PPK: precisión sin restricciones en tiempo real
PPK adopta un enfoque fundamentalmente diferente. Tanto la estación base como el rover registran de forma independiente mediciones GNSS en bruto, incluyendo pseudorangos, fases de portadora y observaciones Doppler, sin ninguna comunicación en tiempo real entre ellos. Tras concluir la misión, estos archivos de datos se combinan en un software de postprocesamiento que resuelve la trayectoria del rover con precisión de centímetro.
- Sin enlace de comunicación:Como la base y el rover no se comunican durante la operación, PPK trabaja en entornos sin cobertura de radio o celular, incluyendo áreas remotas de estudio y operaciones sobre el agua.
- Tasa de reparación más alta:El software de postprocesado puede aplicar sofisticados algoritmos de suavizado adelante-atrás y técnicas de resolución de ambigüedad multi-época que a menudo logran tasas de fijación más altas que el RTK en tiempo real bajo condiciones difíciles.
- Sobrecarga del flujo de trabajo:PPK introduce un paso de procesamiento entre la recogida de datos y la entrega de resultados. Para aplicaciones críticas en tiempo, este retraso puede ser inaceptable.
- Ajuste en el caso de uso:Se prefiere para fotogrametría aérea, levantamiento hidrográfico y cualquier aplicación donde la posición final sea necesaria horas o días después de la recogida en lugar de instantánea.
Marco de Decisión para Diseñadores de Sistemas
La elección entre RTK y PPK rara vez es absoluta; Muchos receptores modernos soportan ambos modos, permitiendo a los operadores seleccionar el método adecuado para cada misión. Sin embargo, la selección del modo principal debe guiarse por los requisitos en tiempo real de la aplicación, la infraestructura de comunicación y las restricciones del flujo de trabajo operativo.
Para sistemas autónomos que requieren control en lazo cerrado, RTK es obligatorio. Para cartografía y topografía, donde los datos pueden procesarse a posteriori, PPK suele ofrecer una precisión superior con una logística de campo más sencilla. Comprender los requisitos de latencia de posición a acción de tu aplicación es la clave para tomar la decisión correcta.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


