












Un terminal de contenedores se juzga por movimientos por hora. La grúa rara vez es lo que lo limita. Lo que lo limita es el último metro — si el separador cae sobre las cuatro piezas de colada de las esquinas, si el camión se detiene en la bahía correcta, si el pórtico sabe sobre qué fila está.
Ese último metro no es un problema de grúa. Es un problema de posicionamiento, y es la parte que la mayoría de los presupuestos de automatización subestiman. Así es como vemos el RTK de contenedores cuando un terminal pregunta qué puede hacer realmente por ellos.
Por qué el último metro cuesta más de lo que parece
Una caja estándar de 20 pies pesa decenas de toneladas. El ciclo de trabajo consiste en solo tres movimientos: levantar, alinear, bajar. Cada uno de esos movimientos depende de saber dónde están dos objetos entre sí, a unos pocos centímetros, mientras ambos se mueven.
Cuando ese conocimiento falta, el coste no aparece como "un pequeño error". Aparece como un separador que baja dos veces sobre la misma caja, un pórtico que tiene que dar marcha atrás para salir de una fila, un camión que espera porque la bahía a la que fue enviado ya está ocupada. Multiplica eso por un cambio y se convierte en movimientos por hora, luego tiempo de entrega del recipiente. Los terminales detectan errores de posicionamiento en el rendimiento, no en milímetros.
Cuatro Lugares Desaparece La Precisión
Cuando un terminal nos dice que su automatización "funciona pero no es fiable", la causa casi siempre es una de estas cuatro, y fallan por diferentes razones.
1. El agarre: de la fundición de la esquina a la esquina
La tolerancia aquí es implacable porque el objetivo son cuatro fundiciones pequeñas, no la caja en su conjunto. Una posición que está a 20 cm en el camión puede estar 20 cm errónea en el separador, porque este cuelga de cuerdas y se mueve de forma independiente de la máquina que lo transporta. Medir el pórtico no es lo mismo que medir el separador.
2. El recorrido: camión, IGV y pórtico
Los errores de desplazamiento horizontal parecen inofensivos hasta que un vehículo se envía a la bahía equivocada. En un patio de apilamiento, una bahía de salida no es un pequeño desvío, sino un cambio de asa de asas. El recorrido largo de la pórtica es la misma historia a mayor escala: una máquina que deriva medio metro por hilera se acumula en una fila equivocada al final del bloque.
3. La zona ciega: bajo la boma, entre las pilas
Bajo la grúa de un muelle, o dentro de un bloque de estanterías altas, la vista del cielo se derrumba. Esto no es un defecto ocasional; Es el estado normal de funcionamiento del equipo lo que más necesita el puesto. Un receptor que reporta "no hay solución" justo donde ocurre el trabajo no es un problema del receptor que puedas ignorar.
4. El plan: qué caja, qué mudanza, qué camión es el siguiente
El último fallo no es una coordenada en absoluto. Si la posición, el rumbo y la identidad de la máquina no llegan al sistema de despacho de forma utilizable, la sala de control sigue planificando una pizarra blanca. La posición que permanece dentro del dispositivo no tiene valor operativo.
| Fracaso | Lo que ve el operador | Lo primero que hay que comprobar |
|---|---|---|
| Desalineación del separador | Caja levantada dos veces, daño por lanzamiento en la esquina | La antena mide el pórtico, no el separador |
| Error de viaje | Bahía equivocada, remanija extra | Deriva por fila en lugar de precisión de un solo punto |
| Zona ciega | Caídas de posición bajo la botavara | Vista del cielo donde está montada la antena |
| Desajuste de planes | El despacho sigue funcionando por radio | Protocolo y tasa de actualización que llegan a la plataforma |
Qué tiene que medir RTK en el terminal de contenedores
No es un solo número. Una máquina que lleva un separador necesita seis: posición en tres ejes, más rumbo, cabeceo y alabeo. Solo la posición te indica dónde está la máquina. No te indica hacia dónde apunta el chasis, y en un camión que tiene que dar marcha atrás hacia un hangar, o un pórtico que debe mantenerse paralelo a una fila, el rumbo es la diferencia entre un movimiento limpio y una corrección.
Por eso el rumbo de doble antena importa más en un terminal que en un coche. Dos antenas separadas por una línea base conocida comparan la fase portadora de la misma señal satelital; El ángulo entre la línea base y la dirección del satélite da la actitud del vehículo. La precisión escala con la línea base: con una separación de 1 m la figura de cabecera es de alrededor de 0,15°, y se degrada a medida que la línea base se acorta. Una línea base corta no es "libre" — es lo primero que debes comprobar cuando el rumbo parece ruidoso.
Nuestra propia parte terminal, la A12, se especifica así: rumbo (0,15/R)° y cabeceo (0,25/R)°, donde R es la línea base en metros. Esa fórmula es más útil que un solo número de titular, porque te indica la restricción de diseño en lugar de ocultarla.
Donde termina RTK y la IMU toma el control
Cada proyecto de automatización de terminales acaba llegando a la misma conversación: qué ocurre cuando los satélites desaparecen. La respuesta honesta es que RTK se detiene, y algo más tiene que sostener la posición.
Un IMU hace esto integrando aceleración y rotación. Es excelente en segundos y pobre en minutos, porque el error crece con el tiempo. En el A12 la especificación es explícita: nivel centímetro durante 3 segundos tras la pérdida de señal, metro a nivel durante 10 segundos. Eso es un puente sobre una barrera o una chimenea, no un sistema de navegación.
El error común es leer esos números como garantía de precisión continua en centímetros. No lo son, y ningún sistema inercial en esta clase puede serlo. Lo que compran es continuidad: el sistema de despacho sigue recibiendo una posición plausible en lugar de un hueco, así que no se ordena al vehículo que pare y la vía no se rompe.
La infraestructura para la que nadie presupuesta
RTK es una técnica diferencial, lo que significa que la mitad del sistema no está en el vehículo. Un terminal que compra terminales pero no una estación de referencia ha adquirido un receptor a nivel de metro con una etiqueta a nivel de centímetro.
Tres decisiones de infraestructura deciden si la precisión sobrevive al contacto con un patio real:
- Donde se encuentra la estación de referencia.Necesita una coordenada estable y conocida y una vista del cielo despejado. Colocarla en el tejado de un almacén junto a un mástil es un atajo común que degrada silenciosamente todos los rovers del patio.
- Cómo llegan las correcciones a la máquina.NTRIP a través de la red 4G de la terminal es la ruta habitual, con RTCM 3.x como formato de mensaje. Los huecos de cobertura detrás de las pilas son un problema de red, no de receptor, y aparecen como soluciones intermitentes de flotación.
- Lo que las antenas pueden ver.El agua y el acero para recipientes son ambos excelentes reflectores. Una antena montada en el techo en el borde de un bloque recibe la señal directa más una reflexión retardada, y ninguna cantidad de calidad del receptor elimina un error de múltiples trayectorias que llega a la antena. La altura y la posición de la antena forman parte del presupuesto de precisión.
Si quieres una visión más amplia de cómo encajan estas piezas en las operaciones de terminal, la visión general deReceptores RTK en operaciones de puertos inteligentescubre el nivel del sistema.
Dos partes que encajan en este trabajo
Cuando una terminal nos pide equipar una flota mixta — grúas de muelle, pórticos, IGV y camiones — el emparejamiento con el que solemos partir es un terminal de doble antena más una antena de grado topográfico. No porque sea la combinación más precisa sobre el papel, sino porque es la que sobrevive a las posiciones de montaje que estas máquinas realmente ofrecen.
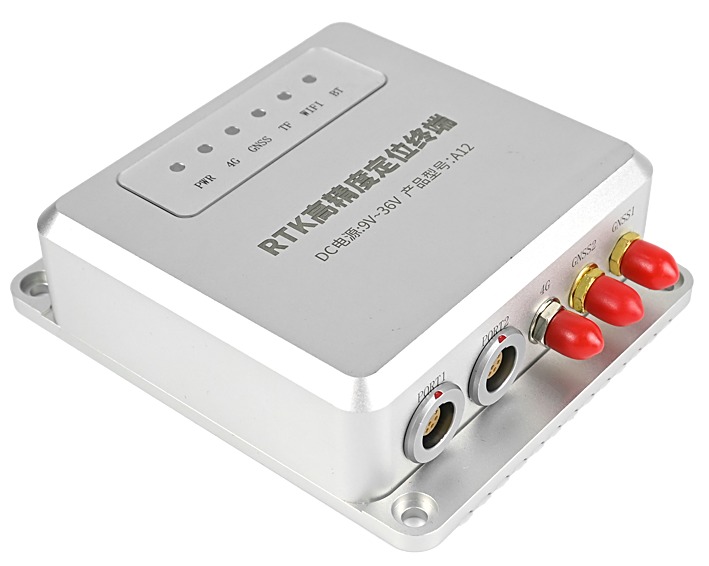
A12 — Terminal RTK de doble antena
- RTK 2 cm ± 1 ppm; Rumbo (0,15/R)°
- IMU: 3 s cm a nivel, 10 s a nivel de metro
- DC 9–36 V, ≤300 mA a 12 V, IP66
- 108 × 92 × 30,5 mm, 270 g, aluminio
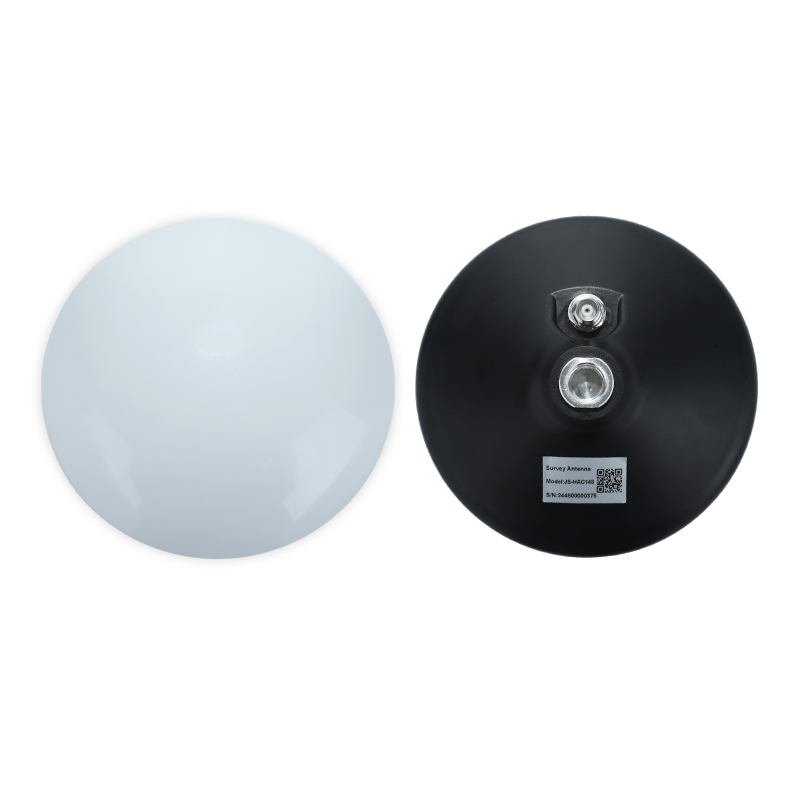
JS-HAC148A — Antena de grado topográfico
- Error del centro de fase ≤2 mm
- Gana 4,5 dBic máximo; LNA 38 ± 3 dB
- Ø148 × 57,7 mm, TNC-K, base magnética
- IPX6, −40 a +85 °C, ≤30 mA
Ambos pertenecen a la misma familia de trabajo: la terminal recibe la energía del vehículo directamente y reporta sobre JT/T 808-2013, y la antena es una unidad de base magnética con un centro de fase estable, por lo que puede montarse en un tranvía grúa o en el techo de un camión sin un montaje personalizado. Puedes ver el resto de la gama enterminales GNSS de vehículosyAntenas de vehículos y flota.
Cómo lo probaríamos antes de firmar
Un terminal no debería aceptar una reclamación de posicionamiento a partir de una hoja de datos. Tres pruebas, realizadas en las máquinas que realmente lo usarán, resuelven la cuestión en una semana.
- Dispersión estática, 24 horas.Aparca la máquina, registra la posición durante un día completo y traza la distribución en lugar del mejor escenario. Buscas el diferencial y la deriva temporal, no el número único del folleto.
- Sincronización en la zona ciega.Empuja la máquina bajo la pluma y hasta un bloque de alta pila con un cronómetro y un tronco. Mide cuánto tiempo se mantiene realmente la solución y si vuelve a una solución fija rápidamente al salir.
- Rumbo frente a una línea base conocida.Coloca la máquina en una línea levantada y compara el rumbo reportado en varias orientaciones. Si el error aumenta a medida que la línea base se reduce, el problema es el montaje, no el firmware.
Preguntas que los compradores hacen con mayor frecuencia
¿Necesitamos nuestra propia estación base o podemos usar un servicio CORS?
Cualquiera de las dos funciona si la corrección llega a la máquina de forma fiable. Una estación de referencia local te da control y no suscripción, pero necesita un buen sitio y mantenimiento. Un servicio CORS elimina el hardware y añade una dependencia de la cobertura de red dentro del patio — que es precisamente donde la cobertura es más débil.
¿Cuánto tiempo puede realmente mantener el puesto de la IMU?
Segundos, no minutos. En esta clase de equipo, espera un nivel centímetro durante unos 3 segundos y un metro durante unos 10. Trátalo como un puente sobre una obstrucción y diseña el proceso para que la máquina no tenga que realizar un movimiento crítico dentro de esa ventana.
¿Podemos conservar las antenas que ya tenemos?
Solo si cubren las bandas que usas y mantienen un centro de fase estable. Una antena de comunicaciones recibirá GNSS y te dará una posición, pero su centro de fase varía según la temperatura y el montaje, que es la parte que importa para el trabajo en centímetros.
¿Se conectará a nuestros TOS o a la plataforma de despacho?
Eso depende de la interfaz, no de la precisión. Un dispositivo que hable JT/T 808-2013 y exponga RS232 o CAN suele integrarse sin reemplazar la plataforma, que es la parte del RTK del terminal de contenedores que decide si el proyecto se lanza. Pide el documento del protocolo antes del piloto, no después.
¿Equipar una flota terminal?
Cuéntanos las máquinas, las posiciones de montaje y cómo recibe los datos tu sistema de despacho. Te indicaremos dónde se puede contener RTK y dónde no, incluyendo los casos en los que pertenece un sensor diferente en la máquina.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


