












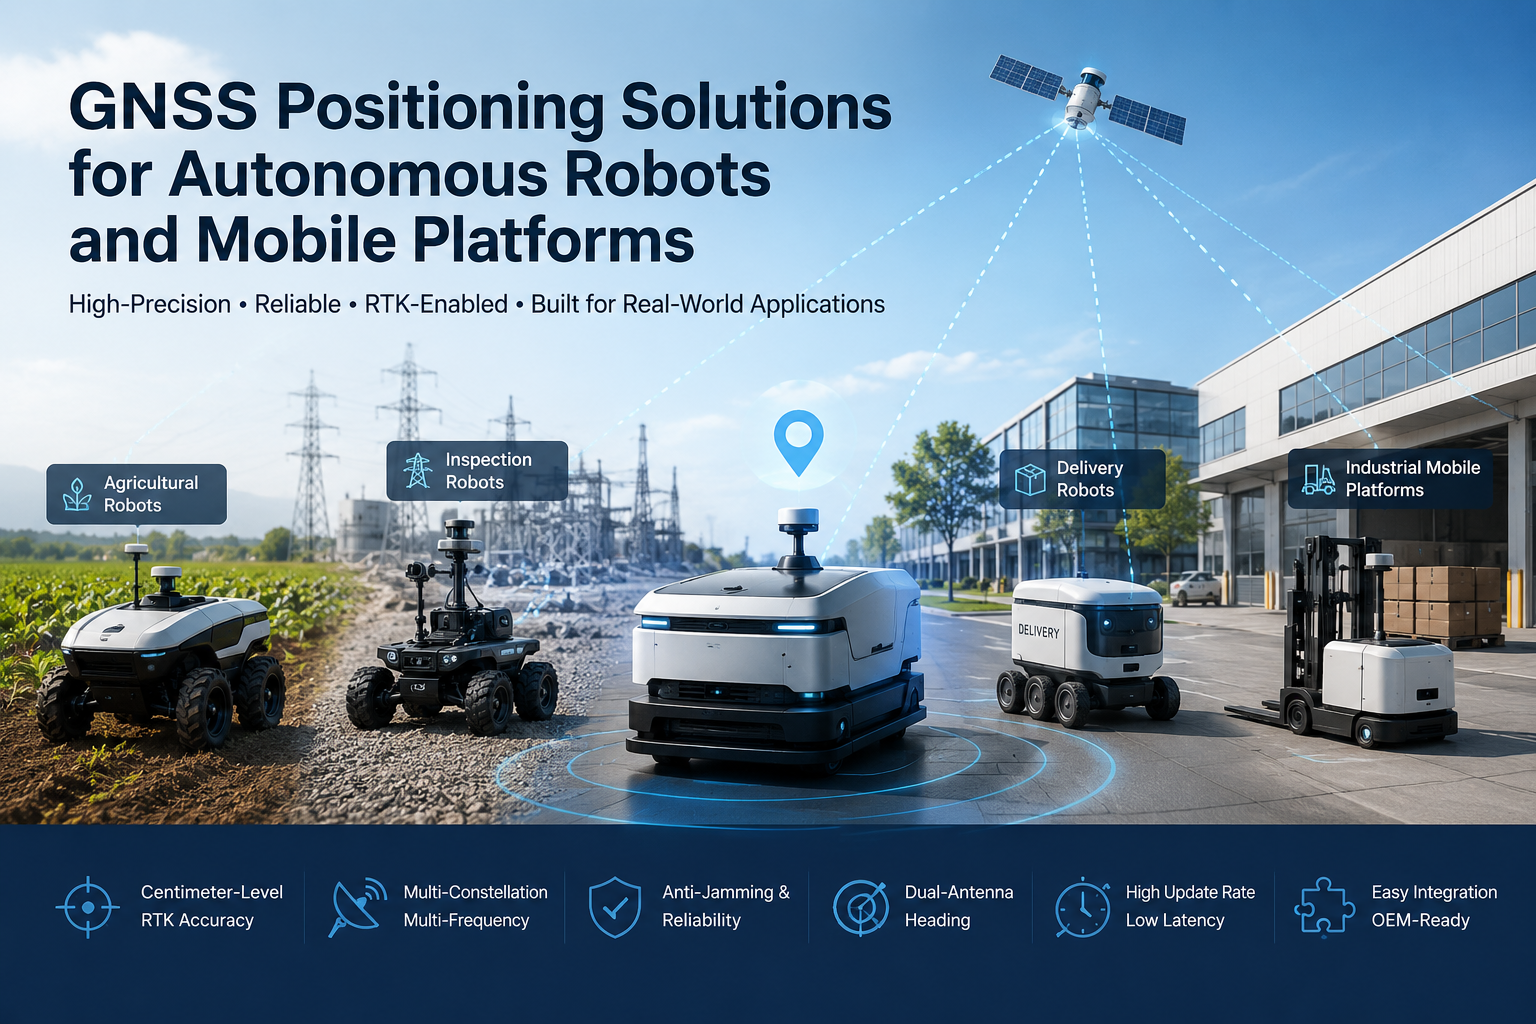
Los robots autónomos están avanzando más allá de entornos interiores controlados hacia aplicaciones tanto al aire libre como semi-exteriores: robots agrícolas trabajando en diferentes campos, robots de inspección patrullando infraestructuras eléctricas y de oleoductos, robots de entrega que atienden campus y parques industriales, vehículos autónomos y plataformas móviles industriales que operan en grandes instalaciones exteriores. En cuanto un robot se mueve más allá de un espacio de trabajo fijo, el sistema debe responder continuamente a tres preguntas: ¿Dónde estoy? ¿A dónde voy? ¿Cómo debería mudarme allí?
El posicionamiento GNSS para robots autónomos proporciona la referencia geográfica absoluta que ancla todo el sistema de navegación. Un receptor GNSS indica al controlador robot dónde se encuentra la plataforma en coordenadas globales y, cuando la aplicación exige más, RTK añade posicionamiento a nivel de centímetro — siempre que haya datos de corrección y visibilidad adecuada del cielo. Este artículo explica cómo encajan GNSS y RTK en sistemas robóticos autónomos, dónde ofrecen más valor, cómo se combinan con IMU y otros sensores, y qué deberían evaluar los fabricantes al seleccionar un módulo GNSS para una plataforma móvil.
Por qué el posicionamiento es fundamental para los robots autónomos
La posición fiable es la base sobre la que se construyen los robots autónomos al aire libre. Considera para qué necesita el controlador robot datos de posición:
- Estimación precisa de la posición— el robot necesita conocer su posición en tiempo real antes de poder planificar cualquier movimiento posterior.
- Ruta siguiendo— la guía, el rociado, el segado y la inspección requieren que el robot siga un camino planificado en lugar de deambular.
- Navegación repetible— para inspección, agricultura y logística, se ejecutan las mismas rutas una y otra vez, y cada trayecto debe alinearse con el anterior.
- Geovallado y gestión de áreas— los datos de posición permiten al sistema confirmar que el robot está dentro de su área autorizada de operación y responder si no lo está.
- Coordinación de la flota— cuando varias plataformas móviles trabajan en el mismo sitio, la información compartida y fiable de la posición les ayuda a desconflictar rutas y coordinar la cobertura.
Es importante ser preciso sobre lo que GNSS puede y no puede hacer. El funcionamiento en interiores, la dosel densa y las obstrucciones severas pueden degradar o eliminar completamente la señal, por lo que los sistemas robóticos de producción combinan GNSS con otros sensores. Pero para plataformas exteriores, GNSS sigue siendo la fuente más práctica de una referencia absoluta de posición libre de deriva, y ese papel es difícil de reemplazar por un sensor alternativo único.
Cómo soporta GNSS las plataformas móviles autónomas
En un sistema robótico típico, el hardware GNSS funciona como una entrada a la pila de navegación. Una antena recibe señales satelitales, el receptor o módulo las procesa y emite datos de posición y velocidad, el controlador robot consume esos datos y el sistema de navegación los utiliza para la planificación de trayectoria y control de movimiento. El receptor puede proporcionar varios tipos de información:
- Posición— coordenadas absolutas en latitud, longitud y altitud.
- Velocidad— derivado del desplazamiento Doppler de las señales, a menudo más preciso y con menor latencia que diferenciar posiciones sucesivas.
- Tiempo— Los receptores GNSS emiten tiempo preciso que puede sincronizar subsistemas y registro de datos.
- Rumbos— con capacidad de doble antena o brújula integrada, el receptor también puede informar de la orientación de la plataforma.
El controlador robot combina estos datos con otras entradas — odometría de ruedas, IMU, cámaras, LiDAR — para construir la estimación de posición que acciona los actuadores. GNSS es el componente que mantiene esa estimación anclada al mundo real durante largas distancias y largas horas de operación, sin la deriva que acumulan los sensores de cálculo puro.
RTK GNSS para navegación robótica de alta precisión
El GNSS estándar ofrece precisión a nivel de metro, lo cual es adecuado para navegación sencilla pero no para operaciones que deben ser repetibles hasta centímetros. RTK — Cinemática en Tiempo Real — cierra esa brecha. Un receptor RTK utiliza mediciones de fase de portadora más correcciones en tiempo real de una estación base o servicio de red, y cuando logra una solución fija, informa de la posición con precisión a nivel de centímetro.
El valor de RTK para robots no es un número de precisión de titular; Es lo que esa precisión permite en la práctica: posicionamiento a nivel de centímetro en lugar de metros, mejorada repetibilidad para que filas, rutas y pasadas de trabajo se reproduzcan consistentemente una carrera tras otra, y reducción del error de posicionamiento para que la deriva y el sesgo que hacen inutilizable la navegación a nivel de metro para trabajos precisos queden en gran medida eliminados.
El RTK a nivel centímetro es lo más importante cuando las herramientas y decisiones del robot dependen de la posición exacta: robots agrícolas de precisión que deben mantener el equipo alineado con hileras de cultivo, robots de inspección que deben revisar el mismo activo o ubicación de defecto, equipos autónomos al aire libre realizando tareas controladas y plataformas móviles de alta precisión que operan cerca de infraestructuras fijas. Para una comparación con alternativas de postprocesado, consulta nuestra guía sobreMétodos de corrección RTK vs. PPK.
Posicionamiento GNSS para robots autónomos en diferentes plataformas
La misma tecnología de posicionamiento adopta diferentes formas según la plataforma y la misión:
Robots agrícolas
Los robots de campo necesitan navegación autónoma que se mantenga alineada con filas y límites, además de rutas repetibles a lo largo de una temporada. La posición RTK es la opción estándar aquí porque el entorno operativo es de cielo abierto y la repetibilidad a nivel de centímetro se traduce directamente en operaciones de campo más consistentes.
Robots de inspección
Las plataformas de inspección patrullan infraestructuras eléctricas, tuberías y activos exteriores a lo largo de rutas predefinidas y deben regresar a los mismos puntos para comparar las condiciones a lo largo del tiempo. La monitorización basada en rutas depende de que el robot sepa, a pocos centímetros, dónde se encontraba en cada medida de la medición.
Robots de entrega y servicio
Los robots de entrega al aire libre, las plataformas logísticas del campus y los sistemas de transporte de parques industriales cubren distancias más largas por aceras y carreteras interiores. Un posicionamiento absoluto fiable mantiene al robot en su ruta planificada entre puntos de referencia y proporciona redundancia que permite a la pila de navegación recuperarse de errores locales de sensores.
Plataformas móviles industriales
Los patios de almacenes, obras de construcción, puertos y minas albergan grandes equipos móviles que operan en entornos abiertos pero hostiles. Los receptores GNSS en estas plataformas soportan el posicionamiento de máquinas, la gestión de rutas y la conciencia del sitio, y necesitan la robustez necesaria para seguir funcionando bajo vibraciones, polvo y extremos de temperatura.
GNSS + IMU y fusión de sensores para una navegación robótica fiable
Un sistema de navegación robótico de producción rara vez depende de un solo sensor, y el GNSS no es una excepción. En la práctica, GNSS funciona junto a una IMU que proporciona movimiento y actitud en intervalos cortos, odometría de ruedas que informa del movimiento propio del vehículo entre fijos, y cámaras o LiDAR que ofrecen al robot una vista local de su entorno.
Cada sensor tiene fortalezas y debilidades. GNSS proporciona una referencia de posición absoluta que no deriva, pero puede ser interrumpida o degradada. Un IMU cubre esos huecos por periodos cortos, pero se va desplazando con el tiempo. La odometría es autónoma pero acumula errores. Vision y LiDAR destacan localmente pero tienen dificultades con posiciones a largo plazo y anclaje global. La fusión de sensores combina estas entradas para que la estimación de posición y rumbo del robot sea más precisa y robusta que cualquier sensor individual podría proporcionar. Para un análisis más profundo de la fusión en condiciones denegadas por GNSS, véaseel papel de la IMU y la fusión de sensores en entornos negados por GNSS.
Por qué importa el cabeceo de doble antena para los robots autónomos
Un robot que navega al aire libre necesita saber no solo dónde está, sino también hacia dónde está orientado. El GNSS de una sola antena informa de la posición y el rumbo deben venir de otro lugar — normalmente una brújula o un IMU. Una brújula mide el campo magnético terrestre, que es fiable en áreas abiertas pero puede verse alterada por estructuras metálicas, motores eléctricos y otras fuentes de interferencia magnética comunes en plataformas robóticas.
El GNSS de doble antena resuelve esto de forma diferente: midiendo la diferencia de fase entre dos antenas montadas a una separación conocida, el receptor calcula la orientación de la plataforma directamente a partir de las señales del satélite. Como no depende de mediciones magnéticas, puede proporcionar una referencia de rumbo más estable en entornos electromagnéticamente complejos. Cuando el receptor lo permite, la misma geometría de doble antena también puede emitir cabeceo y balanceo.
Esto es importante para vehículos autónomos, robots móviles y maquinaria agrícola cuyos bucles de control dependen de una orientación precisa — por ejemplo, mantener un implemento alineado o guiar un vehículo en línea recta bajo vibración. El GNSS de doble antena no sustituye a un IMU; Lo complementa. Muchos sistemas utilizan rumbo GNSS junto con un IMU, siendo el rumbo GNSS una referencia estable que evita que la estimación de actitud fundida se desvíe.
Desafíos GNSS en entornos reales de robots
Los entornos reales de robots rara vez son ideales para GNSS. Comprender los modos de fallo ayuda a los fabricantes a especificar el hardware adecuado:
- Bloqueo de señal— edificios, árboles y puentes pueden ocultar satélites y reducir el número de señales utilizables.
- Multipath— las señales reflejadas en edificios y estructuras metálicas llegan a la antena tras la señal directa, corrompiendo la medición.
- Interferencia electromagnética— equipos industriales, motores y electrónica de potencia pueden inyectar ruido en el entorno RF.
- Movimiento dinámico— el movimiento rápido y la vibración exigen más a los bucles de seguimiento y a la tasa de actualización del receptor.
- Condiciones urbanas y semi-exteriores— los cañones urbanos combinan visibilidad parcial del cielo con señales reflejadas, y las zonas parcialmente protegidas se sitúan entre el cielo abierto completo y la operación interior.
Las respuestas de ingeniería a estos desafíos están bien establecidas: recepción multiconstelación y multifrecuencia para maximizar satélites utilizables (véase nuestro artículo sobrebandas de frecuencia GNSS y L1/L2/L5 de múltiples constelaciones), filtrado frontal y técnicas anti-interferencia para resistir interferencias, algoritmos de mitigación multipath para rechazar señales reflejadas, altas tasas de actualización y baja latencia para mantenerse al día con la dinámica, y fusión de sensores para cerrar las lagunas donde GNSS por sí solo no puede cumplir.
¿Qué deberían buscar los fabricantes en una solución GNSS?
Seleccionar un módulo o receptor GNSS significa adaptar la tecnología a la misión. Los criterios de evaluación que más importan:
- Precisión en el posicionamiento— elegir la clase de precisión que la aplicación realmente necesita: nivel de metro para navegación básica, submetro donde es más ajustado, o RTK a nivel centímetro para trabajos de precisión.
- Update rate— una plataforma de rápido movimiento necesita una tasa de salida mayor para que el controlador siempre tenga una posición nueva; las velocidades de 10 Hz o superiores son comunes en la robótica dinámica, y el requisito exacto depende de la especificación real del producto.
- Latencia— el retraso entre que una posición se mide y se entrega al controlador; La baja latencia es importante para bucles de control en tiempo real.
- Capacidad de rumbo— si el robot necesita orientación, considerar un receptor o módulo con soporte de doble cabeceo de antena, y evaluar la precisión del rumbo junto con la longitud base de la antena.
- Constelaciones GNSS— comprobar el soporte para GPS, BDS, GLONASS, Galileo, QZSS, NavIC y SBAS según esté disponible en el producto; Más constelaciones significan más redundancia.
- Soporte de frecuencia— la frecuencia única es más sencilla, la doble frecuencia mejora la fiabilidad del RTK, y la multifrecuencia añade robustez; comparar con la cobertura L1, L2 y L5.
- Interfaces— hacer coincidir las interfaces eléctricas (UART, CAN, I2C, USB, Ethernet) con los buses disponibles del controlador robot.
- Tamaño y potencia— para plataformas móviles pequeñas, las dimensiones, el peso y el consumo energético son restricciones de diseño de primer orden.
- Fiabilidad ambiental— los robots exteriores enfrentan extremos de temperatura, vibraciones, choques, polvo y humedad; Confirma el rango de funcionamiento del producto y la protección para el entorno previsto.
La respuesta correcta depende del perfil de misión del robot, y la especificación debe validarse en el entorno operativo real — un campo abierto, una línea de árboles, un patio portuario o un sitio industrial se comportan de forma muy diferente.
Soluciones JUMPSTAR GNSS para robots autónomos
JUMPSTAR proporciona módulos GNSS, receptores RTK, placas OEM, terminales de posicionamiento y soluciones GNSS relacionadas para aplicaciones de posicionamiento de alta precisión, con una gama de productos diseñada para la integración OEM en lugar de su uso en laboratorio. Tres de sus productos se adaptan directamente a las necesidades de los constructores de robots autónomos y plataformas móviles:
ElJS-RK43-3es un módulo de posicionamiento GNSS de alta precisión de doble banda (L1+L5) que se adapta a plataformas compactas de robots embebidos y UAV. Su antena integrada, 200 canales de alta velocidad y rendimiento RTK a nivel centímetro (horizontal 1,0 cm + 1 ppm) vienen en un paquete de aproximadamente Φ48 × 43,2 × 37 mm con un peso inferior a 23,2 g, con una corriente media de funcionamiento de 58 mA a 5,0 V. Para plataformas pequeñas donde el tamaño y la potencia son limitados, puede integrarse en sistemas robóticos, equipos agrícolas y navegación de UAV, y soporta tanto la operación de rover como de estación base.
Cuando el robot debe conocer su orientación así como su posición, elJS-SK43H-AHes un módulo de antena inteligente RTK compacto y multibanda de posicionamiento y dirección. Rastrea 789 canales de hardware, alcanza una precisión RTK de 0,6 cm + 0,5 ppm, y su diseño de doble antena ofrece un rumbo de línea base ultra corta hasta 0,03°. La latencia de señal inferior a 10 ms (99,9%) se adapta a plataformas de alta dinámica, y sus tecnologías AIM+, LOCK+, IONO+ y APME+ para mitigación de interferencias y suplantaciones ayudan a mantener una posición estable en entornos electromagnéticos complejos.
Para plataformas de alta dinámica que necesitan las actualizaciones de posición más rápidas, laJS-X6Ses un receptor GNSS multibanda y constelación con 448 canales de hardware y una tasa de actualización de 100 Hz con una latencia inferior a 10 ms. Está disponible en versiones de una sola antena (posicionamiento) y doble antena (posicionamiento más rumbo y actitud), y combina protección contra interferencias AIM+, LOCK+, APME+, IONO+ y RAIM+ con interfaces ricas — tres UART, USB Tipo-C y un puerto Ethernet — además de compatibilidad con pilotos automáticos de código abierto convencionales.
La gama completa de módulos, receptores y antenas de JUMPSTAR puede explorarse en elPágina de productos de JUMPSTAR.
Diseño de un sistema de posicionamiento GNSS para robots autónomos
El receptor o módulo GNSS es un eslabón en una cadena mayor, y el sistema solo rinde tan bien como su eslabón más débil. Un sistema completo de posicionamiento basado en GNSS para una plataforma robótica suele incluir:
- Receptor o módulo GNSS— el motor de posicionamiento que produce posición, velocidad y, opcionalmente, rumbo.
- Antena GNSS— seleccionado para las bandas de frecuencia y el entorno multitrayectoria; La colocación de la antena en la plataforma importa tanto como el receptor.
- Datos de corrección RTK— una estación base o servicio de red que proporciona correcciones RTCM cuando se requiere una precisión a nivel de centímetro.
- Controlador robot— el ordenador que consume datos de posicionamiento y ejecuta la lógica de navegación.
- Fusión de sensores— combinando GNSS con IMU, odometría y otros sensores para mayor continuidad y robustez.
- Navegación y control por movimiento— los algoritmos que giran la posición y dirección del fusible en comandos de dirección y conducción.
El rendimiento real de este sistema depende de algo más que la hoja de especificaciones del receptor: la instalación de antenas y la vista del cielo, la calidad de los datos de corrección, la visibilidad del satélite, el entorno RF, la arquitectura del controlador, el algoritmo de fusión y la pila de software contribuyen. Un OEM que trata el subsistema GNSS como una parte diseñada del robot — especificado, integrado y validado junto con la antena, correcciones y software — obtiene una navegación mucho más fiable que uno que atornilla un receptor al chasis al final del diseño.
Conclusión
GNSS proporciona una referencia esencial de posicionamiento absoluto para robots autónomos y plataformas móviles, y GNSS para robots autónomos se ha convertido en una decisión tecnológica fundamental para los fabricantes que construyen plataformas exteriores. RTK mejora aún más la precisión hasta el nivel de centímetros para aplicaciones que requieren navegación precisa y repetible. Dependiendo de la plataforma, la opción adecuada puede ser un módulo GNSS compacto para integración embebida, un receptor RTK para trabajo a nivel de centímetro, una solución de doble antena donde la dirección importe, un receptor de alta tasa de actualización para control dinámico o un sistema multifrecuencia para máxima robustez en entornos difíciles.
Sea cual sea la dirección que tome la aplicación, el camino práctico es el mismo: definir el presupuesto de posicionamiento de la misión, validar la tecnología en el entorno real e integrar el subsistema GNSS como parte diseñada del robot en lugar de un pensamiento secundario.
¿Construir un robot autónomo o una plataforma móvil?
JUMPSTAR proporciona módulos GNSS, receptores RTK y soluciones de posicionamiento diseñadas para la integración OEM entre robots autónomos, plataformas móviles, UAVs y aplicaciones de alta precisión.
Contacta con JUMPSTAR para hablar sobre tus requisitos GNSS.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


