












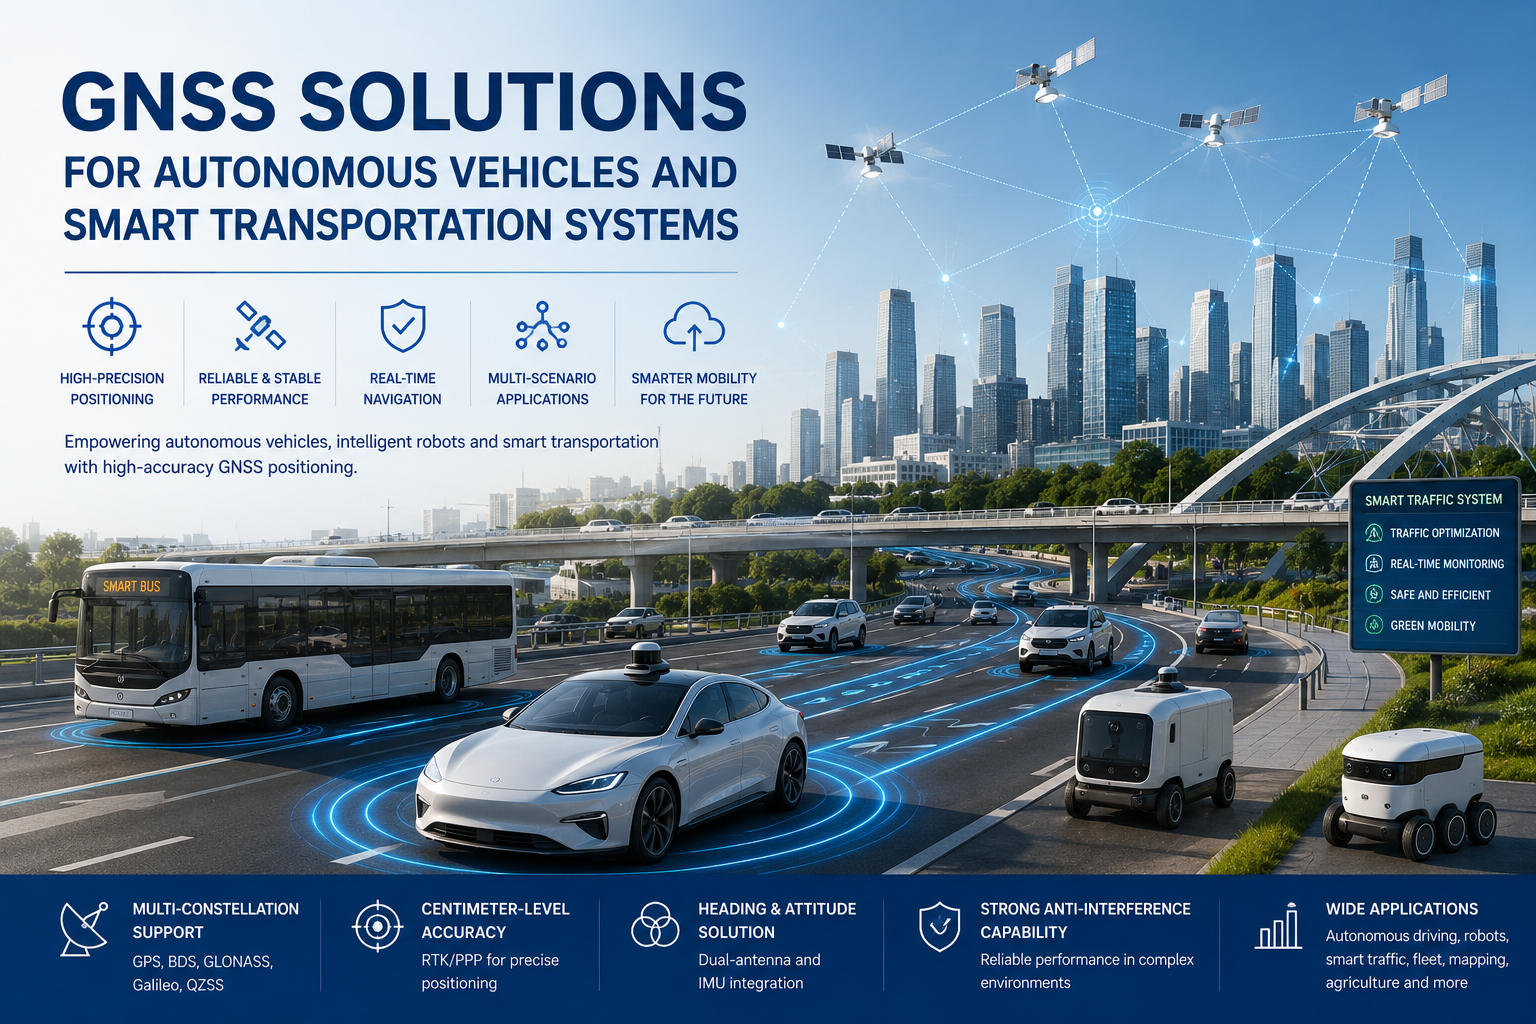
Los vehículos autónomos, los robots móviles autónomos (AMR), los cortacéspedes autónomos, los sistemas de transporte inteligentes y los vehículos logísticos automatizados están pasando de proyectos piloto a despliegue comercial. Estas plataformas deben saber dónde están, hacia dónde miran y cómo se mueven — de forma fiable y en tiempo real. Las coordenadas GPS aproximadas no son suficientes para que un robot siga una ruta, un tractor mantenga una fila en un campo o un vehículo se mantenga en carril en una vía pública.
Por eso las tecnologías de posicionamiento de alta precisión — RTK, recepción multiconstelación y multifrecuencia, rumbo de doble antena y navegación asistida por IMU — se están convirtiendo en bloques básicos estándar para plataformas autónomas.Soluciones GNSS para vehículos autónomosCombinar estas tecnologías en un sistema de posicionamiento que proporciona información sobre posición, rumbo, velocidad y movimiento a las tasas de actualización que el sistema de control puede utilizar. Para los fabricantes y integradores de sistemas, entender cómo funcionan estas tecnologías juntas es el primer paso para seleccionar el hardware adecuado.
Por qué los vehículos autónomos necesitan más que el GPS estándar
El GNSS estándar de consumo informa de una posición con precisión a nivel de medidor. Para una plataforma autónoma, eso rara vez es suficiente. Las limitaciones aparecen rápidamente en entornos reales:
- Los edificios reflejan señales satelitales y creanErrores de múltiples trayectoriasque desplazan la posición reportada varios metros.
- Árboles, puentes y otros obstáculos bloquean las señales satelitales y degradan la fijación.
- Los túneles y las estructuras de aparcamiento provocan caídas completas del GNSS, aunque sean breves.
- Los cañones urbanos pueden producir posiciones inestables de salto incluso cuando el cielo es nominalmente visible.
- Un vehículo autónomo necesitaInformación de rumbo, no solo latitud y longitud — saber dónde estás no es lo mismo que saber hacia dónde apuntas.
La gravedad de estos efectos varía según el entorno. En áreas urbanas densas, el multitrayecto y el bloqueo pueden dominar el presupuesto de errores, como se ilustra en un estudio de caso deNavegación en vehículos autónomos en cañones urbanos. Por eso las plataformas autónomas combinan GNSS de alta precisión con sensores de rumbo y navegación inercial en lugar de depender de una única fuente de posicionamiento.
RTK GNSS para posicionamiento de vehículos a nivel centímetro
El posicionamiento cinemático en tiempo real (RTK) utiliza datos de corrección de una estación base o de una red de corrección para eliminar los errores compartidos en las mediciones satelitales. El resultado es una precisión de posicionamiento a nivel de centímetro, que cambia lo que un vehículo puede hacer:
- Seguimiento de trayectoria de alta precisión.Un vehículo puede seguir una ruta predefinida con repetibilidad a nivel de decimetro o centímetro.
- Posicionamiento repetible.Las operaciones que deben regresar a la misma línea o punto —como un tractor trabajando en un campo— pueden reproducirse una tras otra.
- Operación a nivel de carril.Los vehículos automatizados pueden distinguir entre carriles y mantener una posición lateral constante.
RTK es especialmente valioso para tractores autónomos, robots móviles y vehículos automatizados que siguen rutas predefinidas. El motor de corrección y la interfaz RF suelen ser entregados por hardware como el de JUMPSTARmódulos RTK de alta precisión, mientras que la elección de la fuente de corrección — estación base, RTK de red o PPK — depende del área de despliegue, como se explica enMétodos de corrección RTK frente a PPK. Vale la pena dejar clara la limitación: RTK necesita un enlace de corrección fiable y una visibilidad razonable del cielo, por lo que no puede garantizar una precisión continua a nivel de centímetro en todos los entornos por sí sola.
GNSS de doble antena para rumbos precisos
Un vehículo autónomo necesita responder a dos preguntas al mismo tiempo:¿dónde estoy yo?y¿hacia dónde estoy mirando?. La posición responde a la primera; Respuesta al Cabezal Segundo. Una sola antena GNSS determina la posición, pero unaGNSS de doble antenaLa configuración mide la línea base entre dos antenas y deriva el rumbo directamente a partir de observaciones en fase portadora.
El cabecete de doble antena ofrece ventajas prácticas para plataformas autónomas:
- Rumbo preciso incluso a velocidad paralizada o muy baja, donde las estimaciones basadas en ruedas y giroscopios se desvían.
- Menor dependencia de sensores magnéticos, que son alterados por motores, baterías y estructuras de acero.
- Orientación del vehículo más fiable para la dirección, planificación de trayectoria y evitación de obstáculos.
- Una referencia estable que soporta la fusión de sensores con datos inerciales.
Para la dirección y navegación autónomas, el GNSS de doble antena es un complemento sólido para el posicionamiento RTK. JUMPSTAR ofrecePlacas GNSS de doble antenapara este papel; Si la plataforma necesita un rumbo fiable, una segunda antena suele ser una mejor inversión que un magnetómetro.
GNSS + IMU para la Continuidad de la Navegación
Por muy bien que funcione el GNSS en cielo abierto, las señales se vuelven débiles o inaccesibles en ciertas situaciones: túneles, aparcamientos, zonas urbanas densas, carreteras cubiertas de árboles, edificios y entornos industriales. Para un vehículo autónomo, una interrupción de dos segundos puede ser suficiente para perder la posición en el carril; Una interrupción de diez segundos puede detener la misión.
Combinar GNSS con una unidad de medida inercial (IMU) — a veces llamadaGNSS/INSoAjuste de cuentas— permite al sistema seguir produciendo estimaciones de posición, rumbo y velocidad durante interrupciones cortas de GNSS. La IMU mide la aceleración y la tasa angular; El motor de fusión propaga la última buena fijación hacia adelante hasta que regresan los satélites. La web de JUMPSTAR describe específicamente el uso de datos de corrección RTK combinados con datos IMU para vehículos autónomos y plataformas móviles, y el tema más amplio deFusión de sensores IMU en entornos denegados por GNSSExplica los sacrificios en detalle.
Hay un punto que debe quedar claro: los puentes de ajuste de cuentasShortinterrupciones pero no pueden eliminar errores acumulados durante cortes prolongados. La expectativa correcta es la continuidad a través de un túnel o línea de árboles — no inmunidad en un escenario totalmente negado por el GNSS.
Soluciones GNSS para Vehículos Autónomos y Transporte Inteligente
Las mismas tecnologías subyacentes se aplican de forma diferente según las áreas de aplicación. Algunos escenarios ilustran cómo los requisitos se traducen en elecciones del sistema:
Robots Móviles Autónomos.Los AMR de almacén y exteriores necesitan posicionamiento preciso, seguimiento de rutas, información de rumbo y navegación en tiempo real. En un almacén estructurado pero denso, RTK con reckoning directo mantiene a los robots moviéndose por pasillos de estantería donde los satélites están parcialmente bloqueados. El GNSS para robots autónomos suele combinar un módulo compacto con una IMU y odometría.
Cortacéspedes autónomos.Un cortacésped debe mantener límites precisos, seguir rutas repetibles y sortear obstáculos. La colocación de nivel submétrico a centímetro, combinada con la orientación y la evitación de obstáculos, permite trabajos seguros de límites y una cobertura eficiente de grandes áreas.
Vehículos agrícolas autónomos.La dirección automatizada, el seguimiento de fila y las operaciones repetibles en campo dependen de la precisión a nivel RTK. La recompensa es medible: reducción de solapamiento entre pasadas, espaciado consistente entre filas y la posibilidad de volver a la misma línea en operaciones posteriores.
Sistemas de transporte inteligentes.Los sistemas de transporte inteligentes utilizan posicionamiento para el seguimiento de vehículos, gestión de flotas, navegación, coordinación de vehículos y servicios de infraestructura. Los requisitos aquí suelen ser menos exigentes que la robótica de campo — la precisión submétrica y las actualizaciones fiables importan más que la repetibilidad a nivel de centímetro — pero las interfaces de continuidad y comunicación son críticas.
¿Qué deberías tener en cuenta al seleccionar una solución GNSS?
Seleccionar un sistema de posicionamiento GNSS para una plataforma autónoma se reduce a una lista práctica de ocho puntos:
- Precisión en el posicionamiento.Determina si la aplicación necesita precisión a nivel de metro, submetro o centímetro: esta única decisión impulsa toda la arquitectura.
- Precisión de dirección.Requerida para la dirección autónoma y la orientación del vehículo. Considera si una sola antena más magnetómetro es suficiente, o si el GNSS de doble antena está justificado.
- Soporte de constelación y frecuencia.La recepción multiconstelación y multifrecuencia mejora la disponibilidad y la robustez, especialmente enBandas de frecuencia L1/L2/L5y entornos obstruidos.
- Soporte para corrección RTK.Comprueba si el receptor puede procesar el formato de corrección utilizado en tu región y aplicación — RTCM, RTK de red o PPP-RTK.
- IMU / estimación exacta.Es importante siempre que se espere un bloqueo temporal del GNSS — túneles, aparcamientos, cobertura arbórea o pabellones industriales.
- Capacidad anti-interferencia.Consideremos entornos con interferencias electromagnéticas y efectos de múltiples trayectorias, donde la robustez del receptor determina el rendimiento en el mundo real.
- Interfaces de comunicación.Las opciones CAN, UART, RS232, RS485, Ethernet o inalámbricas deben coincidir con el sistema de control del vehículo y la arquitectura de integración.
- Requisitos mecánicos y medioambientales.El tamaño, el consumo de energía, la temperatura de funcionamiento, la impermeabilización y la resistencia a vibraciones afectan qué hardware puede desplegarse.
Cómo JUMPSTAR soporta aplicaciones de navegación autónoma
JUMPSTAR es un fabricante de tecnología GNSS que proporciona hardware de posicionamiento para sistemas autónomos y robótica. Su cartera de sistemas autónomos incluye placas GNSS de doble antena, módulos de ajuste de cuentas, soluciones de posicionamiento RTK,Soluciones de navegación GNSS/INSy terminales de posicionamiento de vehículos y flotas, que abarcan elMódulos GNSS, placas OEM y receptores RTKen la gama de productos. Las páginas de aplicación de la empresa identifican robots móviles autónomos, cortacéspedes y sistemas de transporte inteligentes como escenarios soportados.
Como referencia técnica, elX27aparece en su página oficial de producto como aplicable a sistemas de control de conducción autónoma, vehículos no tripulados y robots. La cuestión no es una comparación de especificaciones, sino un patrón: un proveedor que nombre estas aplicaciones debería poder hablar de toda la cadena, desde la ubicación de la antena y la línea base de cabecera hasta la fuente de corrección e interfaces de integración.
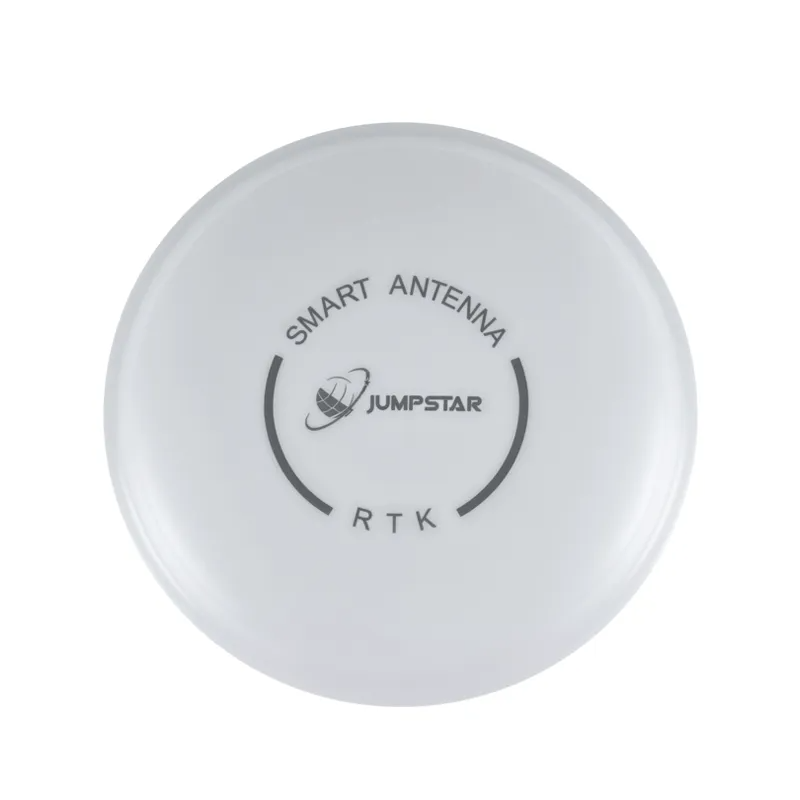
Antena GNSS JGNSS X27 para conducción autónoma, vehículos no tripulados y aplicaciones robóticas.
Construcción de un sistema de posicionamiento para el movimiento autónomo
Los vehículos autónomos necesitan sistemas de posicionamiento que proporcionen más que coordenadas GPS básicas. PrácticoSoluciones GNSS para vehículos autónomoscombinan GNSS multiconstelación, RTK, rumbo de doble antena, IMU/estimación muerta y comunicación fiable — y la configuración adecuada depende del tipo de vehículo, la precisión requerida, el entorno operativo, el bloqueo esperado de GNSS y los requisitos de integración. Un AMR de almacén, un robot de campo y un vehículo de carretera acabarán con diferentes combinaciones de las mismas tecnologías.
Si estás desarrollando un vehículo autónomo, un robot móvil o un sistema de transporte inteligente, contacta con JUMPSTAR para hablar sobre tus requisitos de posicionamiento e integración GNSS.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


