












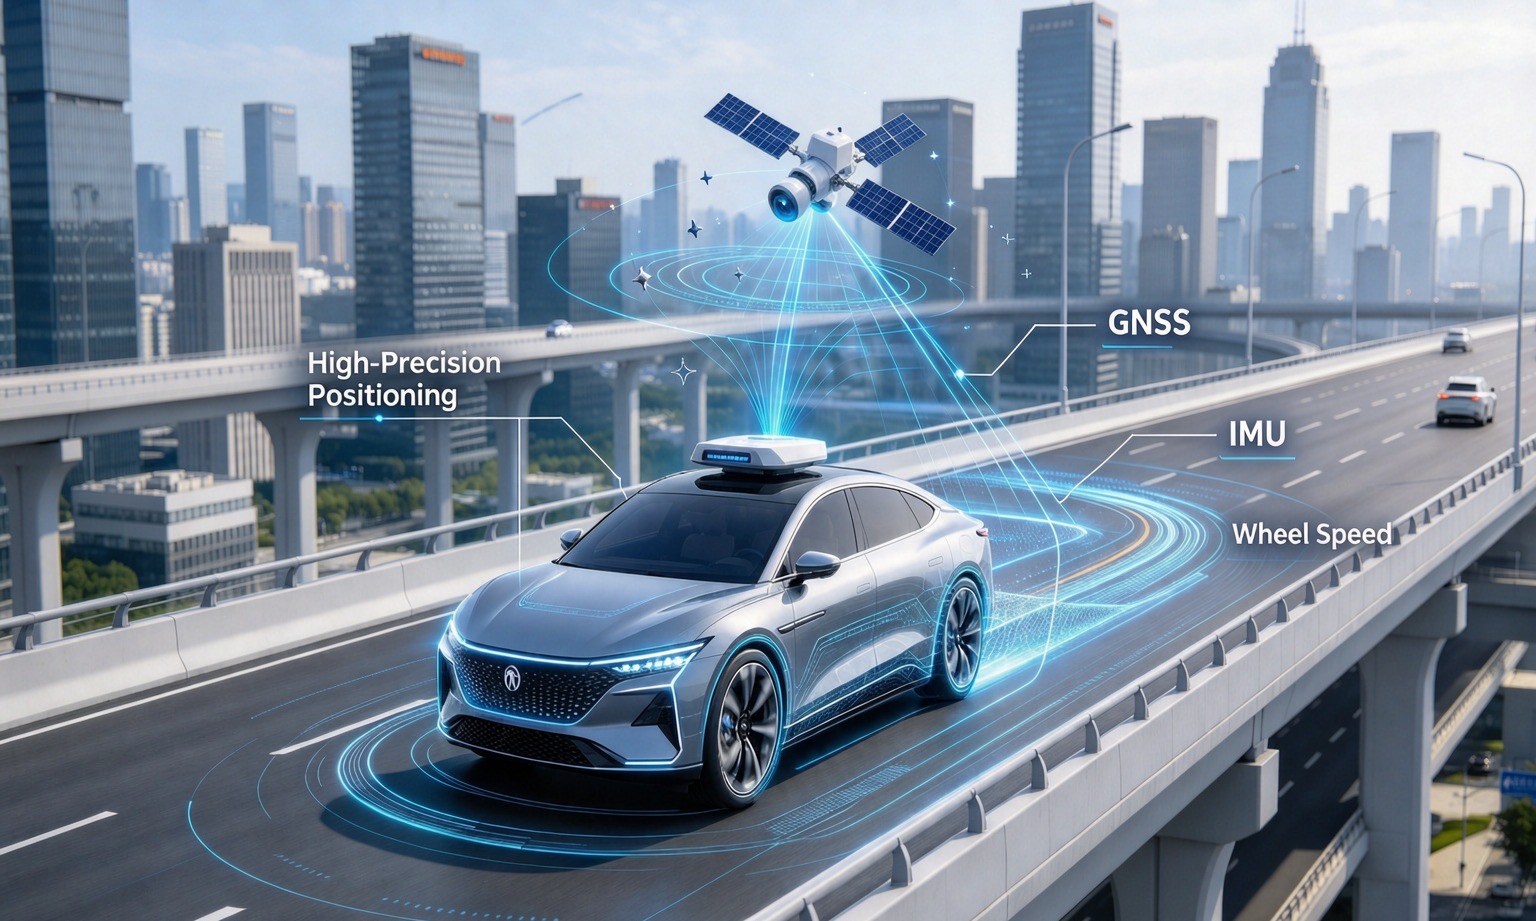
Las cámaras y el lidar responden muy bien a una pregunta: qué hay a mi alrededor. Aún no responden a las tres preguntas que un vehículo tiene que responder antes de moverse: dónde estoy en el mapa, hacia dónde apunta la carrocería y a qué velocidad voy realmente.
Ese es el trabajo de la fusión de velocidad de ruedas IMU de GNSS, y es la parte de la pila que recibe menos atención hasta que algo sale mal bajo un túnel. Esto está escrito desde el lado de la integración: para qué es autoritario cada sensor, dónde falla cada uno en silencio y las pruebas que resuelven el argumento antes de que un programa se comprometa.
Fusión de velocidad de rueda GNSS IMU: Tres sensores, tres tipos de verdad
La mayoría de los equipos pueden describir los tres sensores. Menos pueden decir en qué es la autoridad cada uno, y esa distinción es la diferencia entre un diseño de fusión y tres dispositivos conectados en la misma carcasa.
| Sensor | Autorizado para | Tarifa | Falla por |
|---|---|---|---|
| GNSS / RTK | Posición absoluta en la Tierra | 1–10 Hz | Perder el cielo o recibir reflejos |
| IMU | Velocidad de rotación y fuerza específica | 100–200 Hz | Integrando su propio sesgo en la deriva |
| Velocidad de la rueda | Distancia recorrida a través del neumático | 20–100 Hz en CAN | Reporte de rotación cuando el neumático patina |
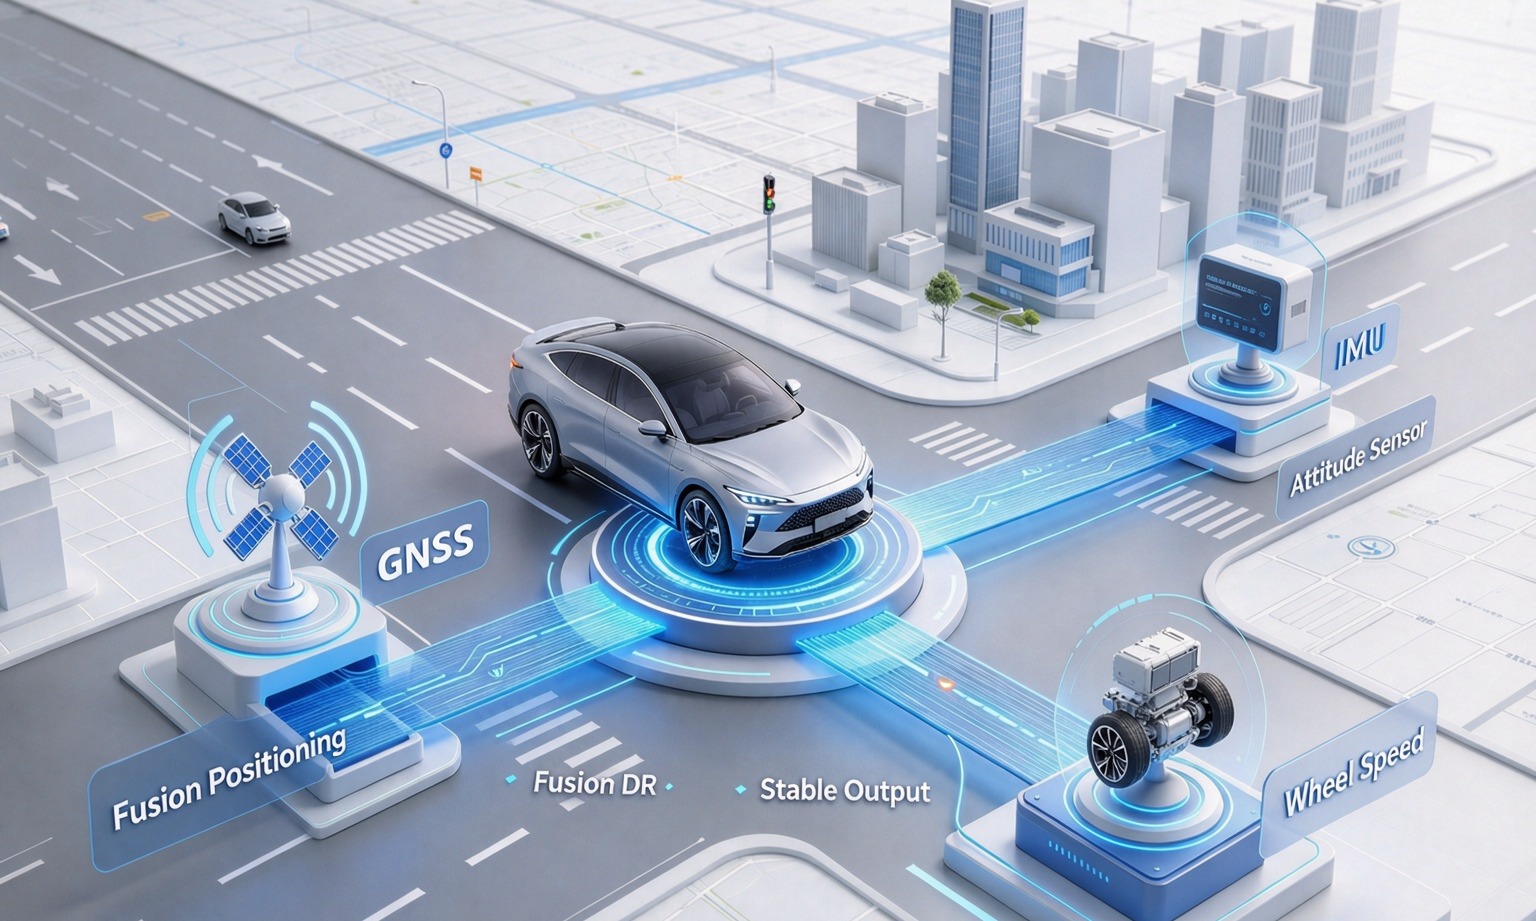
Lee eso columna por columna y la arquitectura se escribe sola: un sensor no tiene deriva pero no continúa, otro tiene continuidad pero no referencia, otro no tiene ninguno de los dos mide el terreno directamente y cuesta casi nada.
GNSS: El único sensor que sabe dónde está "aquí"
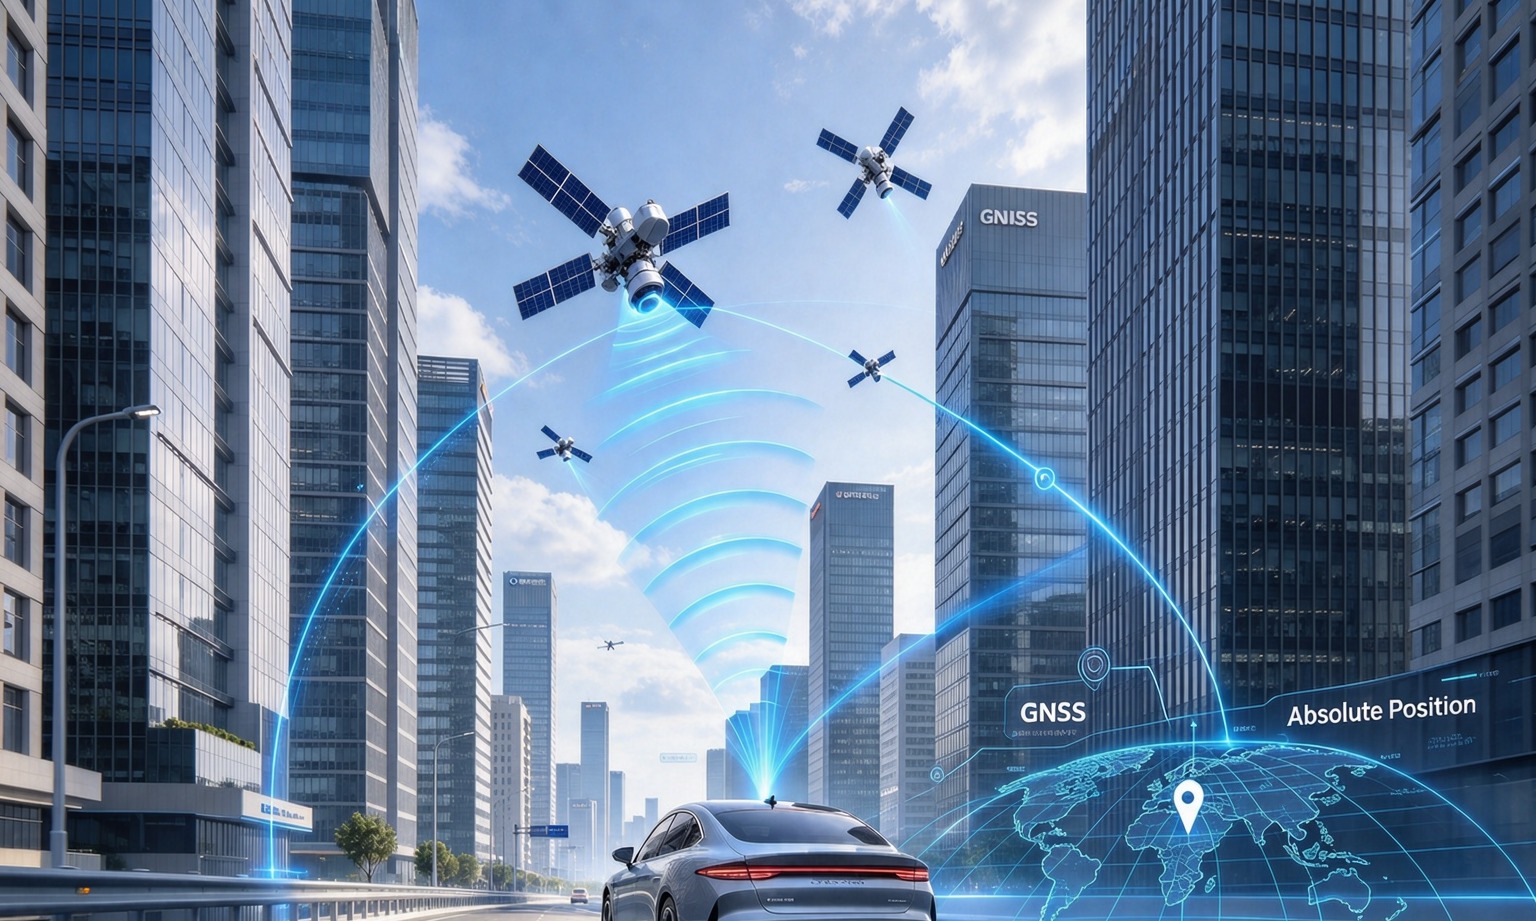
GNSS es el único sensor que puede decirte dónde estás sin haber estado allí antes. Todo lo demás parte de una suposición; GNSS comienza en el planeta.
Con correcciones RTK proporciona una posición absoluta a nivel de centímetro, y el mecanismo merece la pena decirlo claramente porque explica los modos de fallo más adelante: una estación de referencia en una coordenada conocida mide el error atmosférico y orbital actual, lo envía como corrección y el receptor lo resta. La corrección solo es tan buena como el enlace que la transporta y la vista del cielo desde la antena — por esoRTK contra PPKEs importante para el postprocesado, pero no ayuda a un vehículo en movimiento.
Dos propiedades se interpretan rutinariamente mal. La primera es la velocidad: 1–10 Hz es normal, así que entre dos fijos el vehículo puede recorrer medio metro a 50 km/h, y algo tiene que cubrir ese vacío. La segunda es que la cifra de precisión describe una distribución bajo condiciones determinadas, no una promesa en cada instante. En un cañón urbano, la posición que obtienes suele ser una solución limpia calculada a partir de señales reflejadas, lo cual es peor que una pérdida obvia de la reparación porque nada en la salida te avisa. La mecánica de eso se cubre enMitigación de múltiples trayectorias en posicionamiento urbano.
IMU: rápido, suave y equivocado en segundos
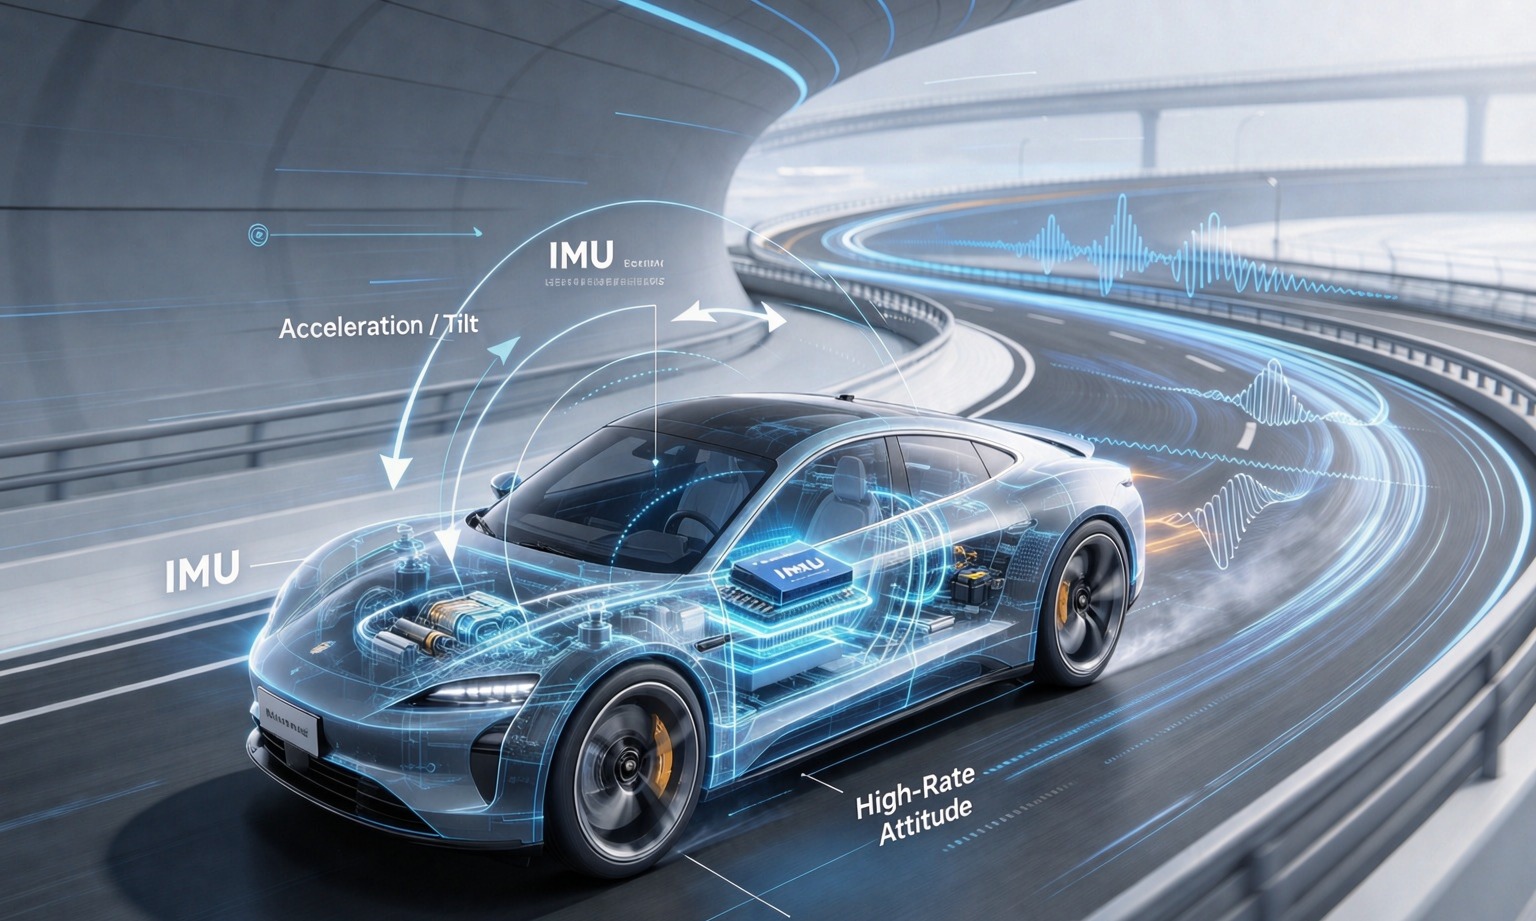
Un IMU es el único sensor que sabe qué ha hecho el cuerpo en los últimos diez milisegundos. Un giroscopio mide la velocidad de rotación, un acelerómetro mide la fuerza específica, y al integrar ambos se obtiene la actitud, luego la velocidad y después una posición a corto plazo lo suficientemente suave para dirigir.
También es el sensor en el que más se confía en exceso: su salida nunca parece estar rota. Sin abandono, sin bandera de advertencia, sin salto. La vía simplemente se curva suavemente alejándose de la carretera, y cuanto más avanza, más plausible parece.
La aritmética no es complicada. Un giroscopio con 0,5°/s de polarización residual produce 5° de error de rumbo tras diez segundos si nada lo corrige, y cada metro recorrido después de eso se coloca en la dirección incorrecta. El acelerómetro tiene el mismo problema en una forma más sutil: no puede distinguir una aceleración sostenida de una inclinación, por lo que el filtro necesita GNSS o velocidad de rueda para saber cuál es cuál.
Las hojas de datos provocan confusión porque las especificaciones inerciales vienen en tres unidades. "Nivel centímetro durante 3 segundos, nivel metro durante 10 segundos" es una declaración de posición y puede tomarse literalmente. "Error dentro del 5% tras 120 segundos de pérdida del satélite" suele ser un porcentaje de la distancia recorrida — el 5% de dos kilómetros equivale a cien metros. Ambas cosas pueden ser ciertas para la misma parte; Responden a diferentes preguntas.
Velocidad de rueda: El observador más barato que nadie posee
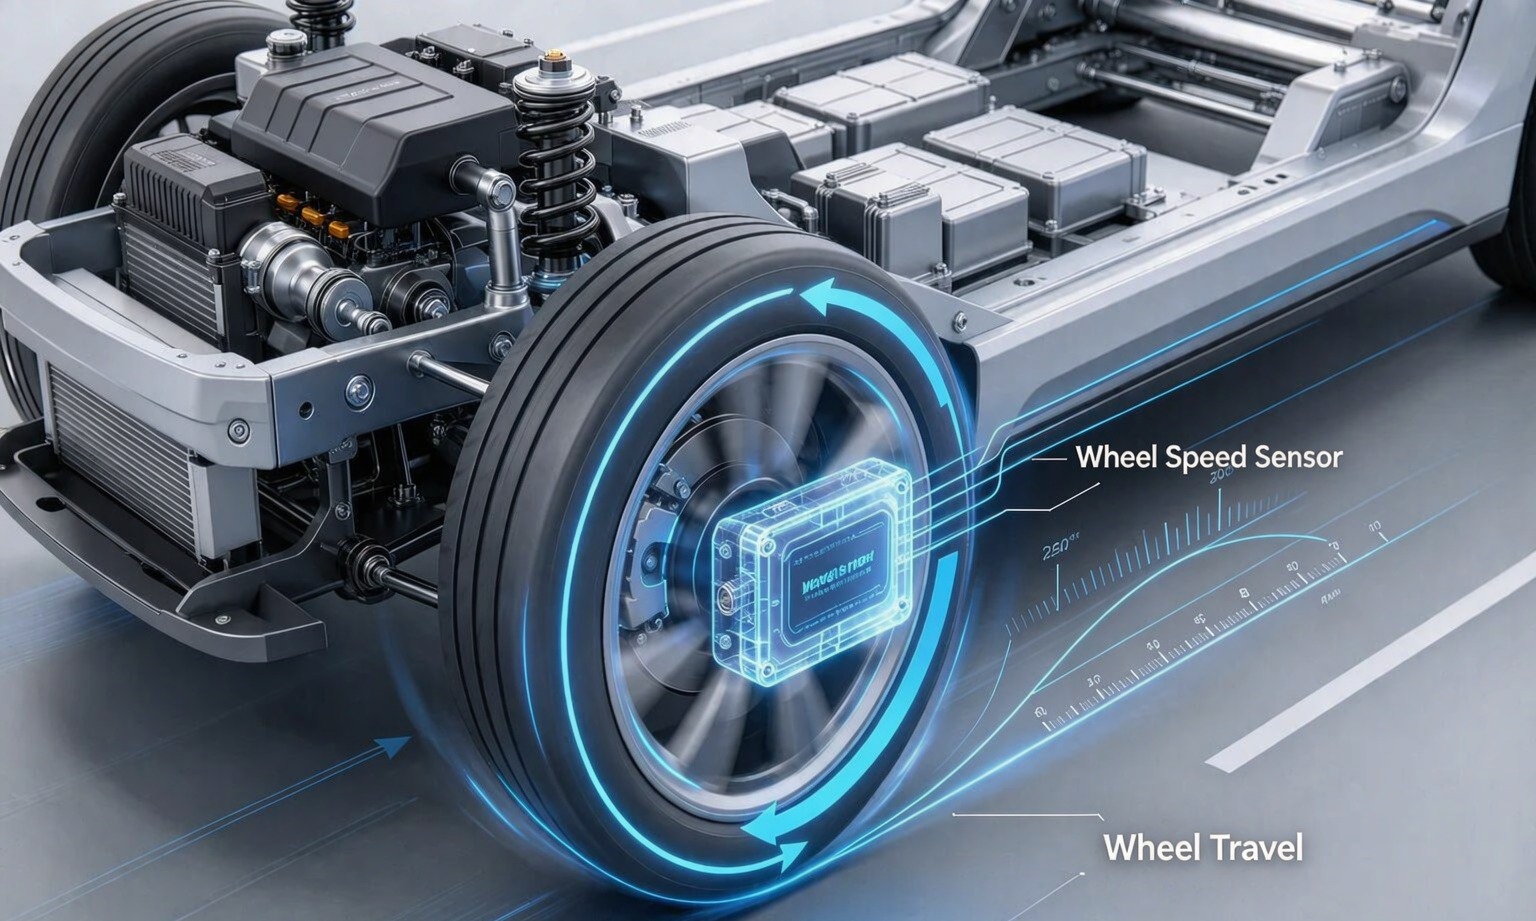
La velocidad de las ruedas es el único sensor que mide la distancia por contacto con la carretera — trivial junto a un RTK centímetro, que es precisamente por eso que se pasa por alto.
Su resolución es mejor de lo que la mayoría de la gente supone. Con un anillo de 48 dientes y una circunferencia de rodamiento de 2 m, un pulso tiene unos 4 cm de recorrido, ejecutado decenas de veces por segundo a paso de marcha — justo donde el Doppler GNSS es más débil. También proporciona al filtro una referencia de escala: sin una medición independiente de distancia, un error de escala en la solución inercial solo puede corregirse cuando el GNSS regresa.
Su debilidad es igualmente sencilla. Un sensor de velocidad de rueda informa de rotación, no de movimiento. Al frenar, sobre hielo, sobre grava o con la rueda bloqueada, la rotación y el recorrido dejan de coincidir, y el error no es pequeño: puede ser la velocidad máxima del vehículo. Por eso la señal útil es la velocidad de las cuatro ruedas, no la velocidad media del vehículo: la diferencia entre izquierda y derecha es lo que indica al filtro que algo está patinando.
Luego está la realidad de la integración que decide la mayoría de los proyectos. En un vehículo de producción, las velocidades de las cuatro ruedas ya existen en el bus del chasis, publicadas por el controlador ABS o ESC. No están en el receptor GNSS, y un módulo GNSS+INS — incluido el nuestro — no los lee. La pata de velocidad de rueda se une en la capa de fusión o el controlador de dominio, sobre CAN, con su propia latencia y su propio escalado. Si un proveedor te dice que su módulo "fusiona la velocidad de la rueda", la pregunta legítima es en qué conector llega.
Cómo encajan los tres en un vehículo real
La fusión en sí es poco glamurosa: un filtro que predice con la IMU a alta velocidad, corrige con GNSS cuando llega una solución fiable y limita la velocidad de la rueda entre medias. Lo que cambia entre vehículos es qué sensor transporta la solución en cada momento.
| Estado | Llevar la solución | Qué ver |
|---|---|---|
| Autopista abierta | GNSS, corregido por RTK | Nada especial; Este es el caso fácil |
| Cañón urbano | IMU, con GNSS que regresa de forma intermitente | Correcciones reflejadas que parecen válidas |
| Túnel corto | IMU más velocidad de rueda | Error de reentrada en el portal |
| Túnel largo o subterráneo | Velocidad de la rueda, degradación de la IMU | Factor de escala y deriva de rumbo |
| Maniobra a baja velocidad | Velocidad de rueda más fuente de rumbo | Si existe rumbo a 0 km/h |
| Superficie de baja fricción | IMU, velocidad de las ruedas con peso reducido | Detección de deslizamiento, no suposición de deslizamiento |
Qué se rompe cuando falta una pierna
Quitar un sensor es la forma más rápida de ver qué estaba haciendo; Estas tres firmas son lo suficientemente distintas como para diagnosticarlas a partir de un registro.
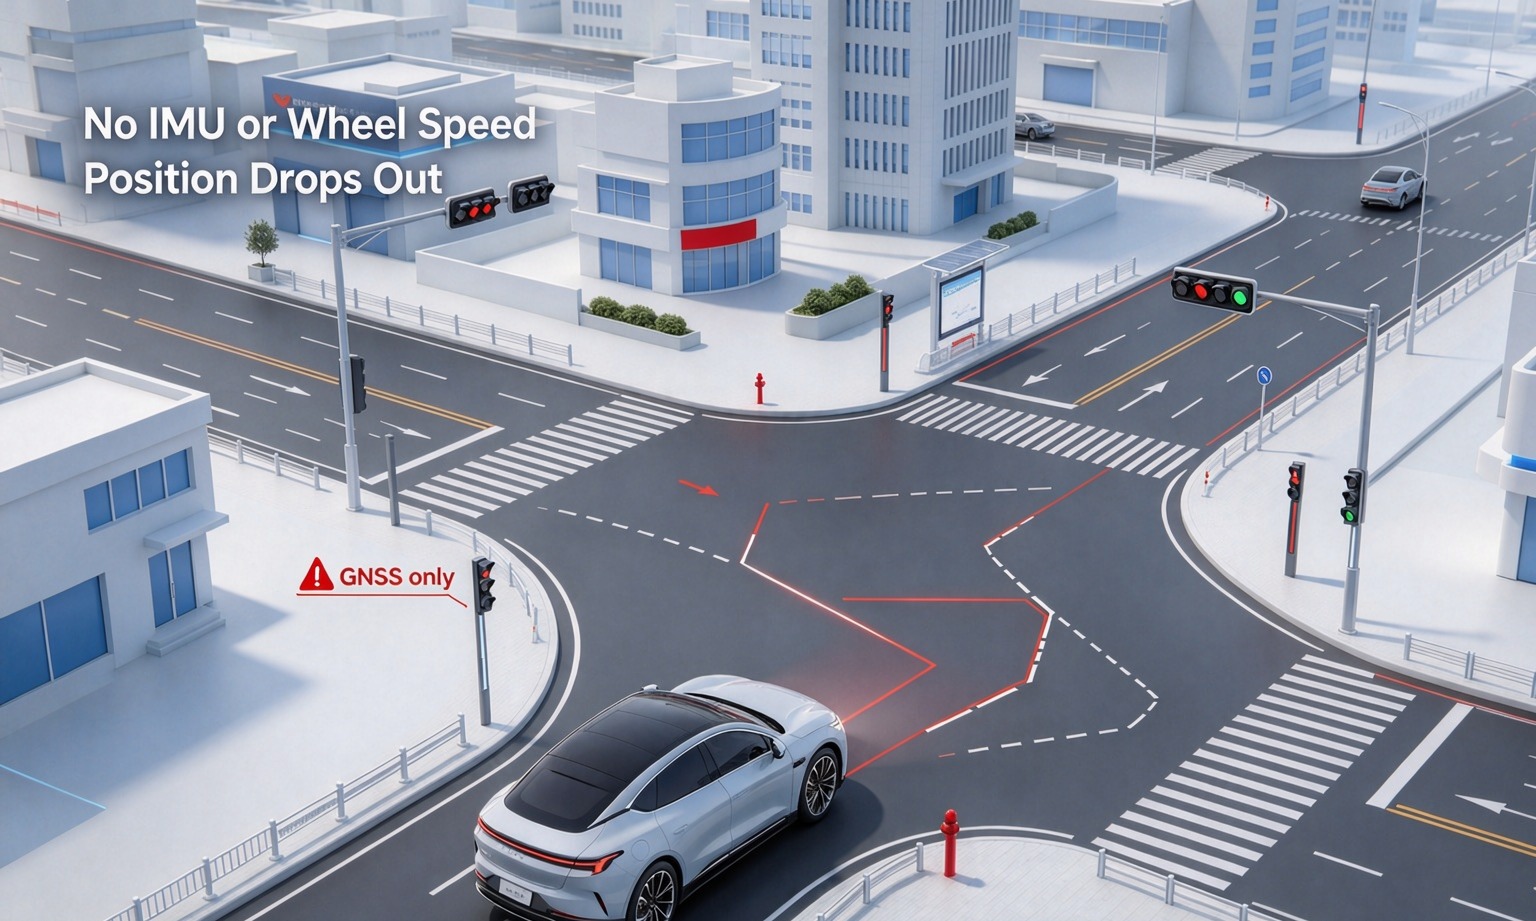
Solo GNSS: una pista hecha de puntos
A 5–10 Hz, la salida es una serie de posiciones sin nada intermedio. En una curva a alta velocidad, la distancia entre épocas es una cuerda mientras el chasis recorría un arco. Entras en un túnel y no hay salida alguna, así que el controlador se detiene o se devuelve — el comportamiento correcto, y la razón por la que esta configuración nunca se lanza sin driver.
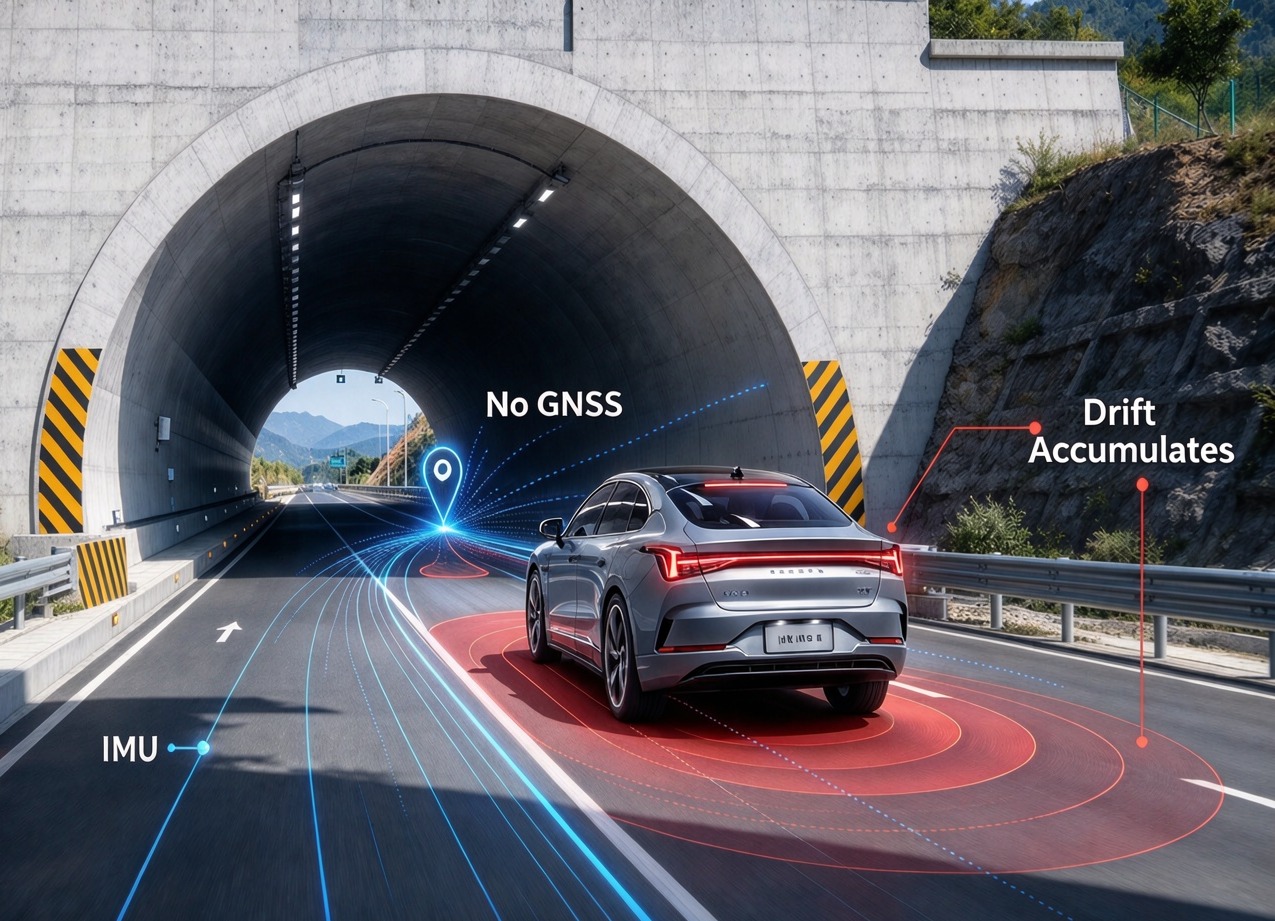
Solo IMU: una pista que se dobla educadamente
Este es el peligroso, porque parece un sistema que funciona. La posición se mantiene fluida, la actitud plausible y el error crece sin una sola señal de advertencia. A cien metros dentro de un túnel, el vehículo puede estar un carril de distancia de donde el sistema cree que está, y la estimación de confianza sigue siendo aceptable.
Solo velocidad de la rueda: distancia sin dirección
Sabes hasta dónde giraron las ruedas y nada más. Sin rumbo, sin referencia absoluta, y en el momento en que un neumático rompe la tracción la distancia es incorrecta por lo mucho que la rueda giraba más rápido que el suelo. Es un buen observador y un mal navegante.
Cinco errores de integración que vemos más
Ninguno es un problema de algoritmos; Todos sobreviven a una revisión de la hoja técnica y aparecen en el vehículo.
- El brazo de la palanca vive en un dibujo, no en el coche.Si la antena está 1,2 m delante del eje trasero, el sistema informa de la posición de la antena, no del eje, y cada controlador aguas abajo hereda el desplazamiento hasta que alguien lo mida en la construcción real.
- La circunferencia de rodamiento proviene de la hoja técnica de neumáticos.Esa cifra es para un neumático sin carga a presión nominal. El radio cargado, el desgaste y la presión la cambian en aproximadamente un porcentaje, que son 10 m por kilómetro — suficiente para sacar a un vehículo de su carril en un túnel largo. Midilo: haz girar el vehículo diez revoluciones en las ruedas en una línea mesurada.
- Una velocidad media de vehículo en lugar de las cuatro ruedas.Promediar elimina la diferencia izquierda-derecha, que es el único indicador barato de deslizamiento que tienes.
- Se asume alineación temporal en lugar de sellada.GNSS llega a 1 Hz con un borde PPS; las velocidades de las ruedas llegan en CAN con una latencia de 10–40 ms. A 20 m/s, 20 ms supone 40 cm de error que ningún ajuste de filtro elimina.
- El IMU está montado en algo que se flexiona.Un soporte que resona, o una posición cerca de un altavoz o compresor, convierte la vibración en una falsa aceleración que se integra en la posición. Rígido, metal a metal, tan cerca del eje como lo permite el arnés.
Dos módulos que cubren dos de las tres ramas
Cuando un programa de vehículos nos pide la mitad GNSS y inercial de esta pila, la elección suele depender de cuánta precisión necesita el estuche túnel. Ambas partes a continuación tienen doble propósito: RTK cuando el cielo está abierto, inercial cuando no lo está. Ninguno reclama la tercera pata — que pertenece al chasis.
JS-C8A — GNSS Multibanda + INS
- RTK H ±(8 + 10⁻⁶· D) mm, V ±(15 + 10⁻⁶· D) mm
- Pérdida de señal de 3 s: nivel cm; 10 s: nivel de metro
- Giroscopio 250°/s, polarización 0,5°/s; Accel 4 g, 20 mg
- 22 × 17 × 2,8 mm, BDS/GPS/GLONASS/Galileo
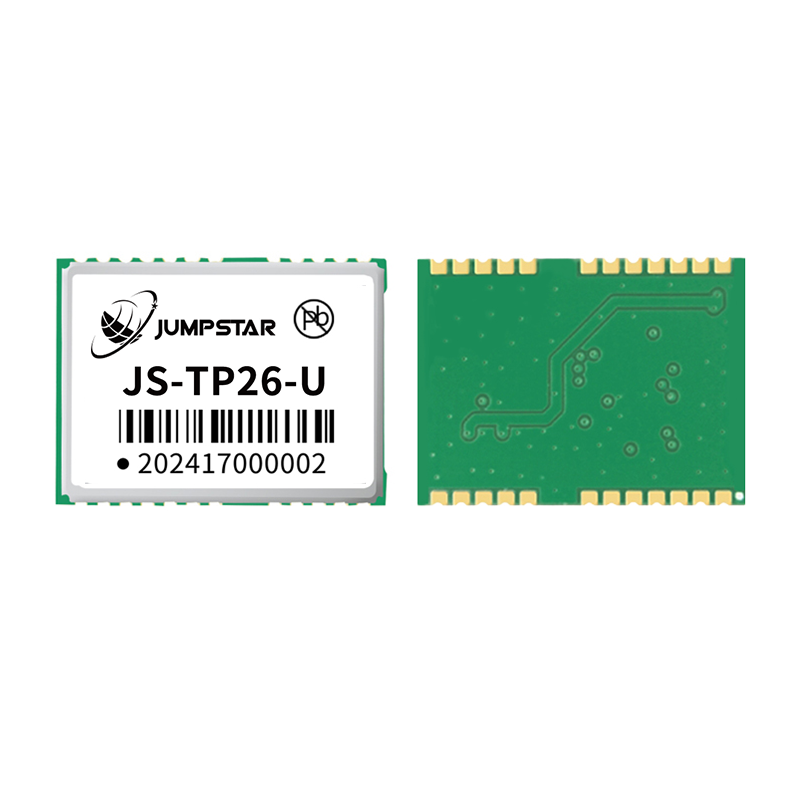
JS-TP26-U — L1+L5 GNSS + INS
- 135 canales (L1: 75 + L5: 60)
- Punto único H 1,0 m (L1+L5) / 2,5 m (L1)
- MEMS de seis ejes; No hay restricción de orientación de instalación
- 16,0 × 12,2 × 2,4 mm, 3 × UART
Dos más pertenecen a la misma familia y se especifican cuando predomina la potencia o la tasa de actualización: elJS-RK26-Uen 18–32 mA con salida de 10 Hz, y la de banda únicaJS-RP26-Ua 20 Hz. Los cuatro se enumeran comoMódulos de posicionamiento de estimación.
Cómo probar la fusión antes de comprometerte
Una prueba de laboratorio demuestra que el módulo funciona. No demuestra que los tres sensores funcionen juntos en tu vehículo. Tres mediciones sí.
- Error de reentrada al portal.Conduce por el túnel que realmente usa tu ruta y compara la primera fijación tras la salida con un punto topografado. Registra el desplazamiento en metros y su dirección, no "se mantuvo bloqueado". Ejecuta las dos direcciones: un error dependiente del rumbo apunta al montaje o al giroscopio.
- Factor de escala en un bucle encuestado.Cronometra un 200 m recto a velocidad constante y compara la distancia que indica tu salida de fusión con la encuesta. Luego repite en una superficie húmeda o de grava. Si el error cambia con la superficie, el peso de la velocidad de las ruedas es demasiado agresivo.
- Troncos sin control, veinticuatro horas estáticas y una carrera urbana.Traza la dispersión de posición de la prueba estática, luego superpone las velocidades de las ruedas y el estado de fijación GNSS en el tramo urbano. Casi todos los saltos "misteriosos" que nos han preguntado aparecen ahí como una solución que debería haber sido rechazada, o como un canal de rueda que no está de acuerdo con su lado opuesto.
Preguntas que los compradores hacen con mayor frecuencia
¿Puede un solo módulo manejar los tres sensores?
No en un vehículo de carretera. Un módulo GNSS+INS abarca dos etapas; las velocidades de las ruedas las publica el chasis. Un módulo que anuncia los tres plantea una pregunta: ¿qué conector recibe la entrada de velocidad de la rueda?
¿Cuánto puede realmente aguantar el IMU en centímetros?
Unos tres segundos para una unidad MEMS a nivel centímetro, luego metros durante unos segundos más. Cualquier cosa citada en minutos describe una cantidad diferente — normalmente un porcentaje de la distancia recorrida.
¿Necesitamos una fuente de cabecera de doble antena?
Si la chimenea necesita rumbo verdadero parado, marcha atrás o durante una maniobra de aparcamiento lenta, sí. Una sola antena indica el curso sobre tierra, definido solo mientras se mueve, y nunca te indica hacia dónde apunta el cuerpo. El compromiso es una segunda antena, una línea de base y un trabajo de montaje — cubierto porRumbo RTK de doble antena.
¿Merece la pena la velocidad de la rueda si la IMU es buena?
Sí, al precio: es la forma más barata de reducir el error de distancia en cobertura larga, y la única entrada que funciona a paso de caminata. Solo vale la pena por rueda y con marca de tiempo; una velocidad media en un autobús lento aporta poco más allá de lo que ya sabe la IMU.
Nada de esto sustituye un diseño cuidadoso de fusión de ruedas IMU IMU cuidadoso, pero sí hace que la conversación con el proveedor sea específica para ello. Para la visión más amplia del sistema,GNSS para vehículos autónomoscubre la arquitectura circundante, yFusión IMU en entornos denegados por GNSSVa más profundo en el filtro.
¿Construir una pila de posicionamiento para un vehículo?
Cuéntanos la ruta, las longitudes de los túneles, el bus del chasis y la precisión que necesita el controlador. Te diremos qué dos patas puede transportar un módulo y de dónde debe venir la tercera.
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


